 Allen_htl
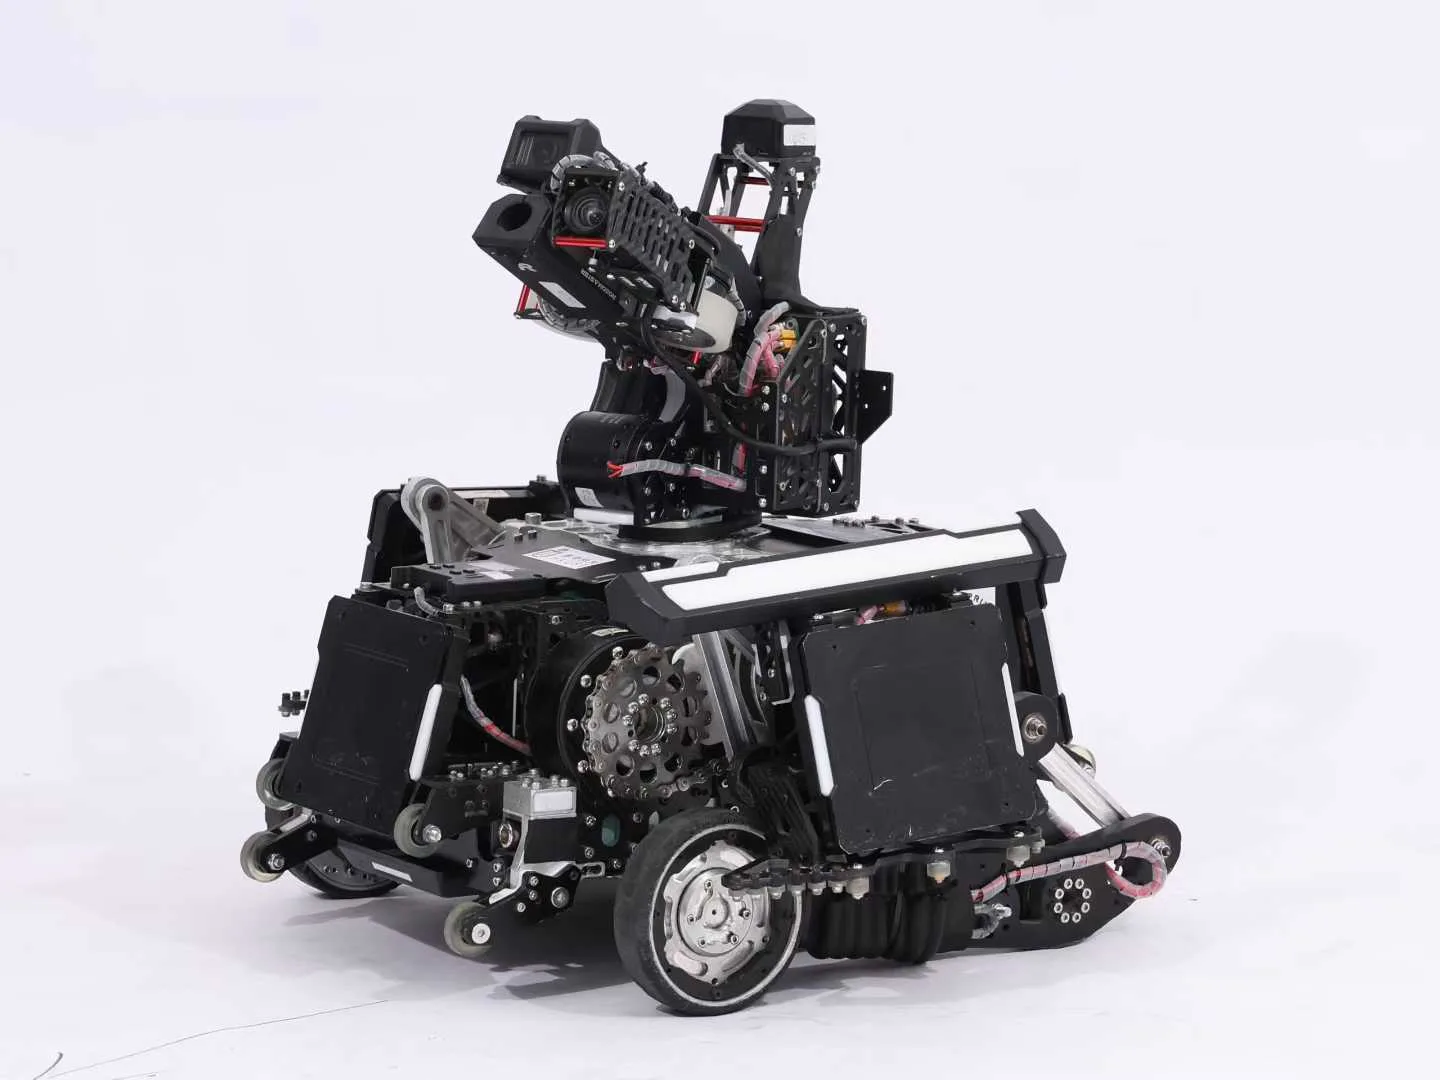
串联腿步兵机械方案
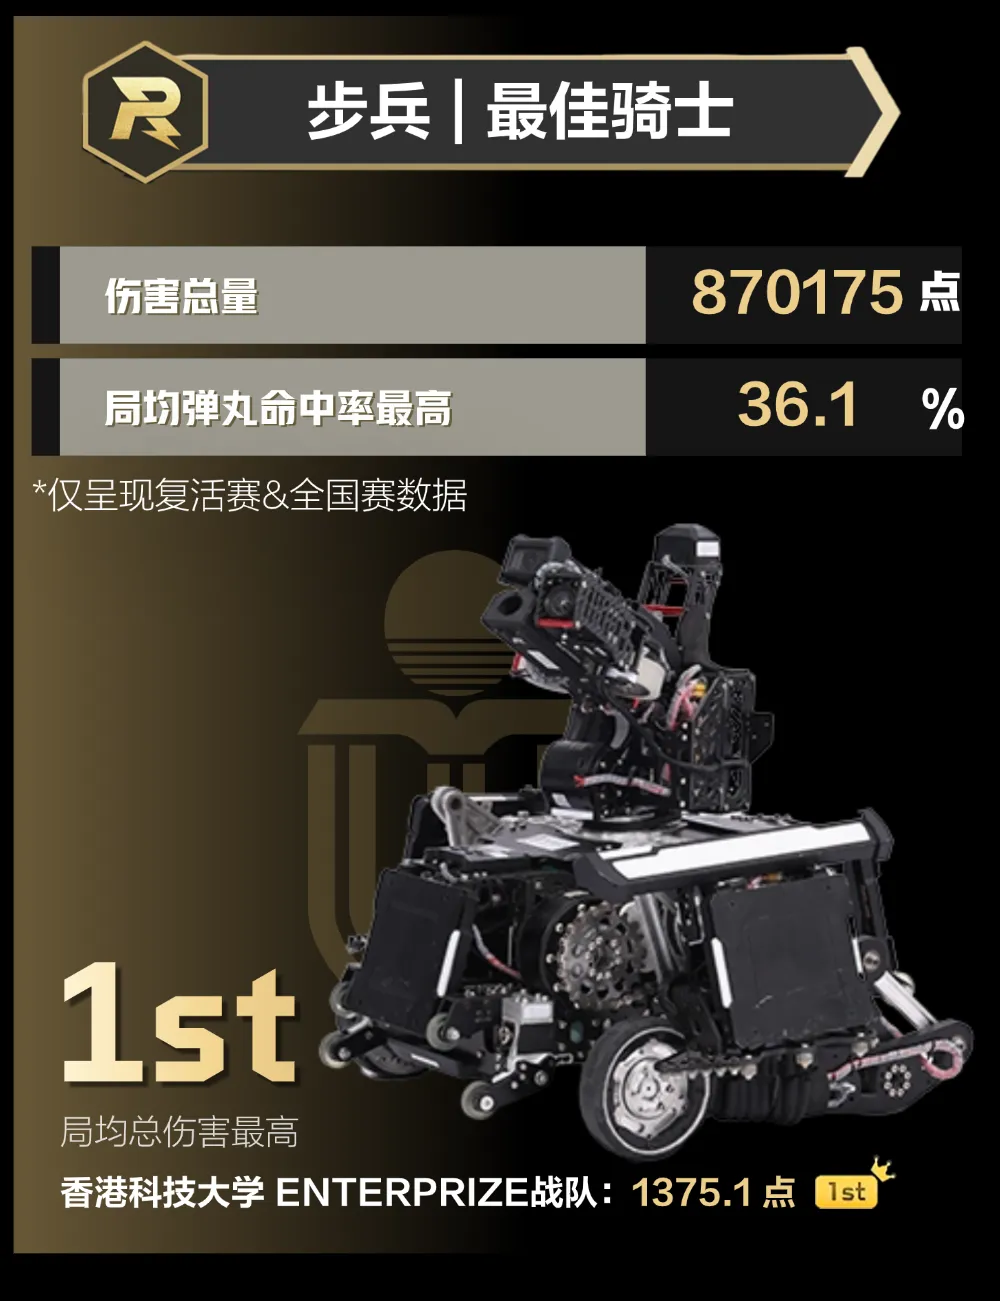
香港科技大学ENTERPRIZE
引言:
RM2025赛季竞赛规则迎来重大调整,场地地形复杂度显著提升(新增二级台阶、隧道和43°斜坡),步兵机器人数量上限缩减至2台,并取消平衡步兵定义,引导技术创新。基于此,我队决定延续轮足构型的技术积累,重点研发串联式轮腿结构的大载弹量平衡步兵机器人,以提升地形适应性和单机作战能力。核心研发目标包括:稳定通过复杂地形(两级台阶、飞坡成功率>80%)、高载弹量(>800发)、抗干扰能力(任意姿态自救、防弹丸绊倒)以及精准打击(小陀螺自瞄命中率>60%),力求在保持机动优势的同时适应新赛季战场需求。
本篇图纸开源整台串联腿步兵,包含串联腿底盘,鹅颈云台,中心供弹。
技术文档:
项目简介:
1.本开源资料包含三个文件夹(技术文档、图纸开源和演示文档)以及README文件。
“技术文档”中的《香港科技大学串联腿步兵机械开源方案》详细介绍了串联腿步兵的设计需求、方案选择、功能参数及结构设计等内容。
“图纸开源”包含机器人的三维模型文件。总装配体文件为“New_dogleg_开源”,请使用 SolidWorks 2024 或更高版本打开;同时提供同名 STEP 格式通用三维模型文件。
设计树分为云台和底盘两部分:
- 底盘子装配体包括:Yaw轴系、侧装甲板、车架、腿部结构、弹舱、前后装甲板以及中心供弹模块。
- 云台子装配体包括:Pitch轴系、NUC保护装置和弹链系统。
板材以材料厚度命名,例如 CFB_3mm 表示 3mm 碳纤维板。命名示例:CFB_3mm_部件名称.SLDPRT。
螺丝螺母、铝型材、传动组件等标准件以 STD 开头。命名示例:STD_M90PRO.SLDPRT。
3D 打印件命名以 3DP 开头。命名示例:3DP_LoaderRotor.SLDPRT。
默认材料为 PETG,如使用特殊材料,名称前有添加材料标识。命名示例:TPU_BatteryFrontShell.SLDPRT
“演示文档”包含“二级台阶”、“连续飞坡”等演示内容。
2.本次开源项目由香港科技大学 ENTREPRIZE 战队提供,作品仅用于技术交流,未经作者许可,不得用于任何商业用途。
3.香港科技大学 ENTREPRIZE 战队保留对本次开源文件的最终解释权。
4.开源旨在促进参赛队伍之间的技术交流,共同提升各队的研发与竞技水平。
开源链接:
通过网盘分享的文件:【RM2025-串联腿步兵机械开源】香港科技大学ENTERPRIZE战队.zip
链接: https://pan.baidu.com/s/1-DpLmibFO4qjNBB8Kzzbzg?pwd=XSNB 提取码: XSNB
通过网盘分享的文件:中心供弹_hkust_new.zip (中心供弹以此为准)
链接: https://pan.baidu.com/s/1Kt453gJFFWtz0gFV6lBU3Q 提取码: XSNB
STEP文件
效果展示:
连续飞坡
原地小陀螺
二级台阶
小陀螺自瞄
自瞄效果
开符
飞机中心供弹
画蛇添足了各位大佬看个乐子,不过蹲着也能过🙌😭🙌
底盘运动表现
通讯信息:
非常感谢各位对香港科技大学 ENTERPRIZE 战队开源项目的关注与支持,欢迎通过以下方式联系我们, 强烈推荐加入官方开源交流QQ群:
•香港科技大学ENTERPRIZE战队开源交流QQ群: 581184202
•战队微信公众号: HKUST ENTERPRIZE (ID: gh_855d709c046e)
•战队Bilibili官号: 港科大ENTERPRIZE战队 (UID: 634988052)
VX:18216000982
结语:
衷心感谢瓴控科技对团队的大力支持——强韧稳定的电机系统为机器人提供了卓越的动力基石。
2025赛季的征程凝聚了团队的智慧与汗水,每一份努力都值得铭记。衷心感谢上海交通大学在串联腿结构上的创新探索,以及所有学校在开源社区上的无私分享,为我们的技术突破奠定了坚实基础。
特别感谢ENTERPRIZE战队的鼎力支持,狗叫哥(JYC)与许神的悉心指导让我们受益匪浅;狗腿组的每一位成员——GZS在嵌入式开发上的贡献、SORA在自瞄算法上的突破、XZM在硬件设计上的付出,以及WC、YJY、JSY、Jack、STW的鼎力相助,共同推动了项目的进展。以及感谢24和25届机械组XJS、CCH、SJY、ZTR、LHL、WZY 的各位 。
非常感谢各位对香港科技大学ENTERPRIZE战队开源项目的关注与支持。若您在机器人设计过程中受益于我们的项目,恳请在开源引用中注明我们的项目来源。你们的支持是我们不断前行的动力。让我们携手共建一个鼓励创新、 协作与超越的RM开源生态。
附件
- 香港科技大学串联腿步兵机械开源方案.pdf 1,224 次下载
- 串联腿步兵机械STEP图纸开源.zip 581 次下载
讨论区 8