 fallengold
项目简介
由AI生成,具体实现以原文为准
用一台相机识别场地机器人,再将图像位置转换到三维场地并持续跟踪身份。开源资料涵盖检测模型、投影定位、跟踪和部署。
01目标检测与分类
检测与分类模块识别图像中的机器人、装甲板和图案,为定位与跟踪提供目标信息。model 目录包含相关源码,仓库配有训练说明。
01.1车辆与装甲板
车辆检测关注目标整体,装甲板检测进一步关注机器人身上的识别区域。它们处理的目标尺度和信息层次不同。
01.2图案与身份信息
装甲板图案分类为身份识别提供线索。检测到位置与判断它是谁是不同任务,后面的跟踪还要保持身份连续。
02三维场地定位
图像坐标还不是场地坐标。射线投射结合相机标定与场地模型,让目标定位能够考虑台阶、斜坡等非平面地形。
02.1从像素到场地
射线投射沿相机像素方向寻找场地中的对应位置,结合三维场地模型处理地形高度变化。
02.2模型与标定
field 保存场地相关资料,transform 处理坐标变换。相机标定与场地模型共同支持三维定位。
03跨帧身份跟踪
连续图像中的检测结果需要关联到同一机器人。tracker 使用匈牙利匹配维护目标关系,重点应对遮挡与移动带来的身份混淆。
03.1跨帧目标匹配
每一帧都重新检测,会得到新的位置列表。匹配用于判断这些新检测应接到哪些已有目标,才能形成连续轨迹。
03.2遮挡后的连续性
跟踪系统在遮挡和快速移动时维持目标身份与轨迹的连续性,减少身份混淆。
04运行与配置
README 包含安装依赖、文件结构与系统数据流说明,入口程序和配置负责组织各模块运行。
05数据与训练
数据集与训练资料覆盖车辆检测、装甲板检测和图案分类,配有技术报告。
点击主题展开总结,子主题可继续展开;引用位于说明末尾。
原理说明单目定位与身份跟踪
检测模块提取图像中的目标位置,射线投射结合场地模型得到三维场地坐标,跟踪模块维持目标身份与轨迹的连续性。 [2]
引用与定位 · 9 处依据
项目简介与图解根据原帖及所引项目资料整理。图中分支表示内容分类,原理流程为概念说明。
摘要
本项目为 RoboMaster 2025 比赛设计了一种雷达站单目相机的目标检测与跟踪系统,旨在实现场地内机器人的精准识别、定位与轨迹跟踪,为战术决策提供实时支持。主要贡献包括:首先,我们构建了涵盖复杂场景的专用数据集,并通过创新训练策略提升深度学习模型的鲁棒性,实现高精度机器人检测;其次,我们提出了全新的投影定位法,能够在复杂条件下提供机器人精确三维坐标;最后,我们自研了一套基于匈牙利匹配的跟踪系统,确保遮挡或快速移动下稳定的身份识别与轨迹跟踪。我们在 Robomaster 2025 复活赛中验证了雷达站算法在真实场景中的优异表现,最大程度发挥了雷达站在赛场中的辅助作用。
更新日志
- `2025.8.3`: 第一版项目代码Released 🎉
- `2025.8.9`: 我们开源了Car Detector以及Armor Detector相关数据集, 以供大家学习交流分享✅️
算法流程图
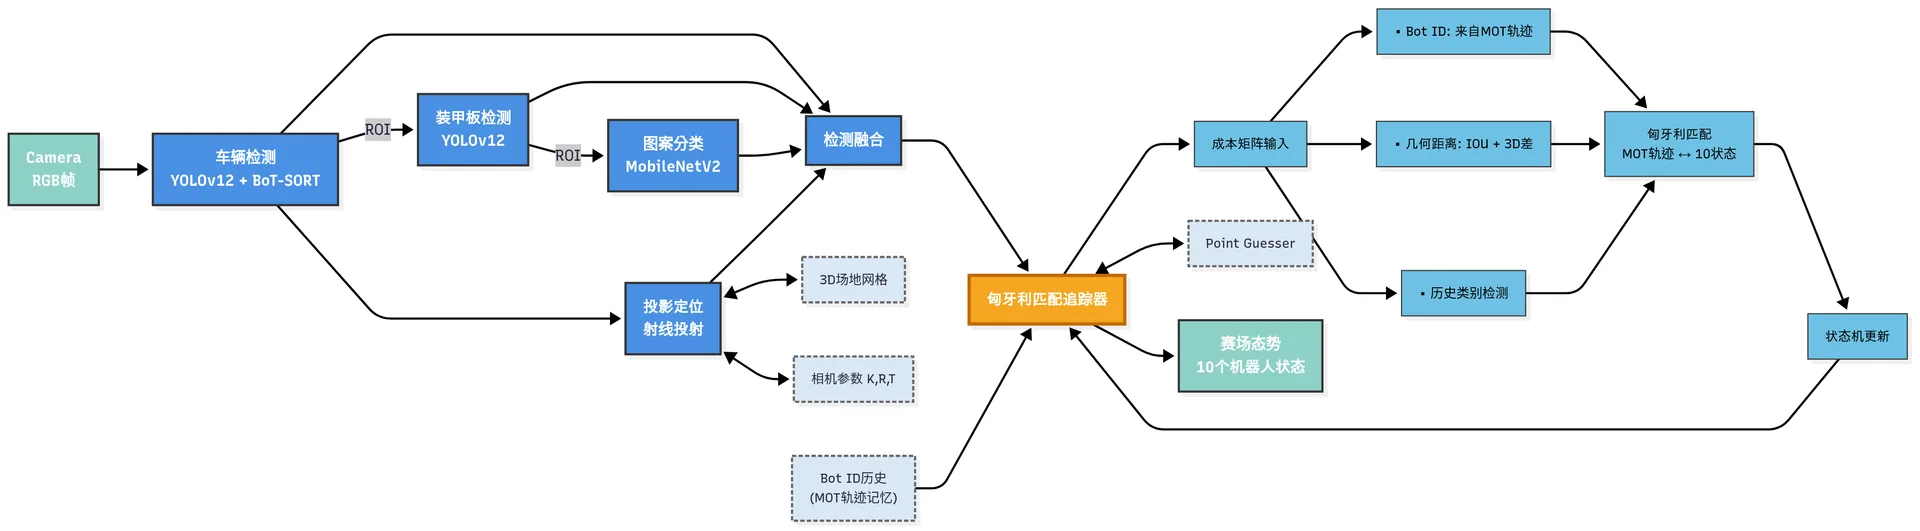
详细报告
请参考我们的开源报告来了解具体算法原理以及流程
HKUST_ENTERPRIZE_RM2025_Radar开源报告-1.pdf
效果展示
- 单局最高易伤时间 1912.1s
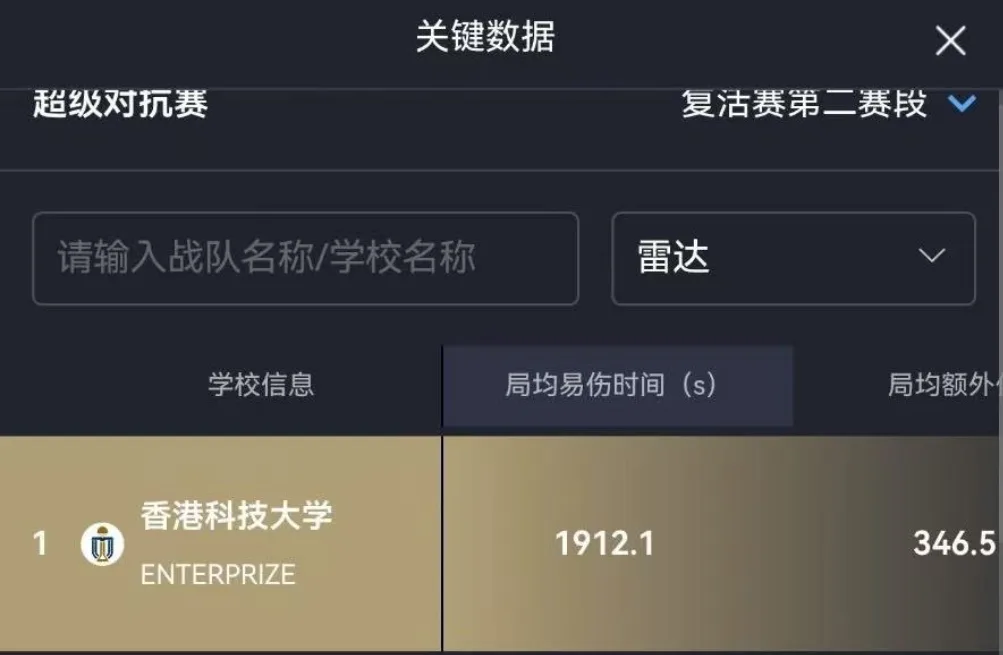
- 局均易伤时间 1618.3s, 局均额外伤害420.2 (数据来源 https://www.robomaster.com/live )
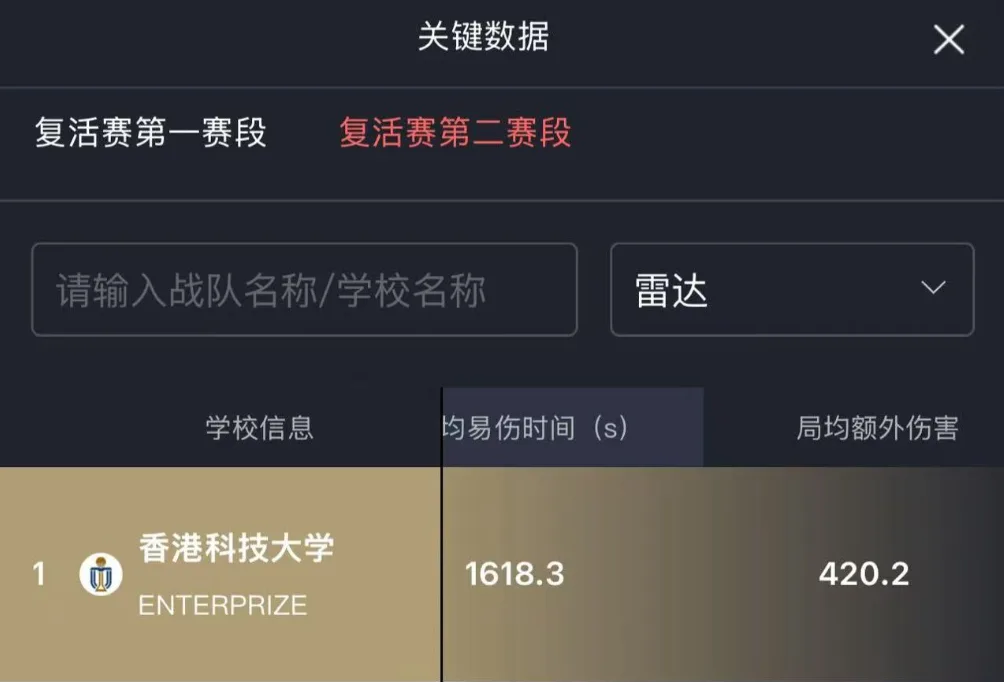
- 全国赛青工会数据面板分享
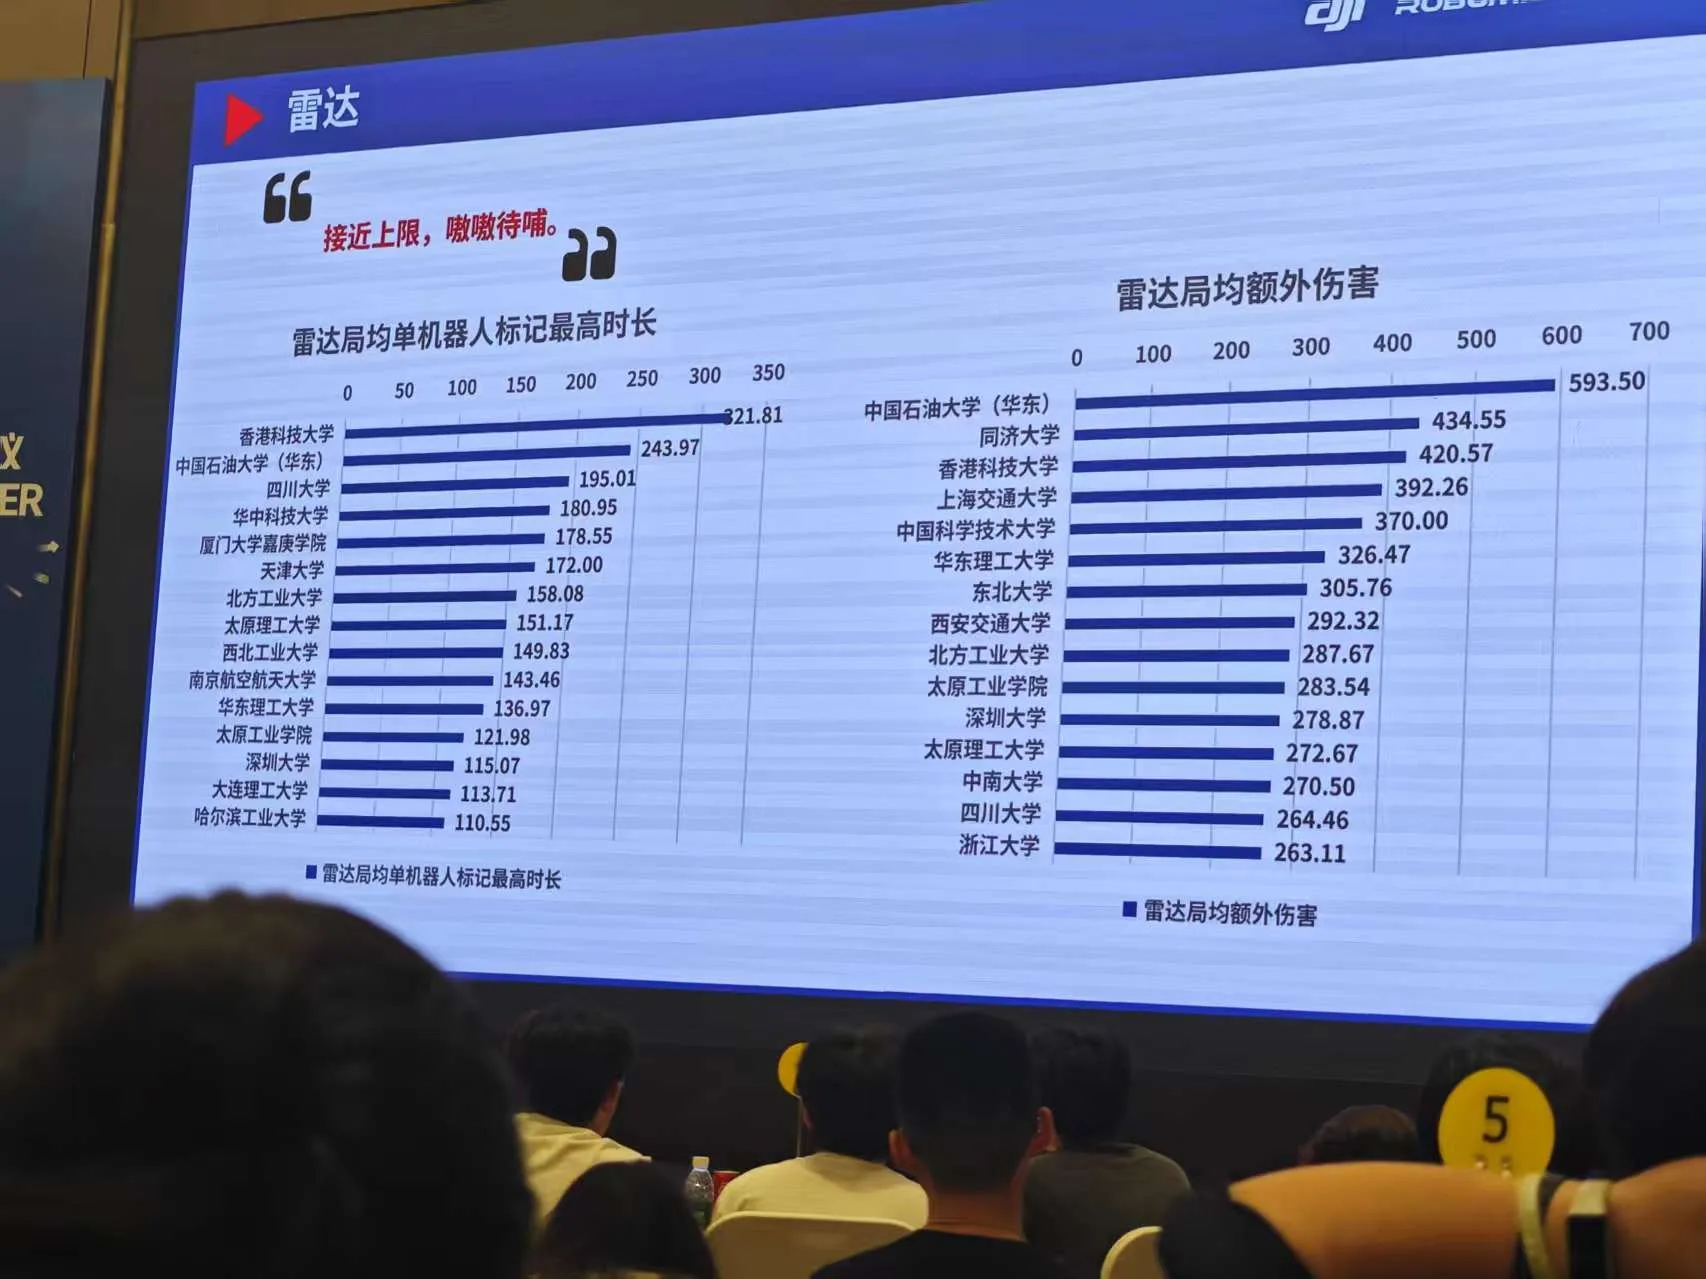
- 雷达局均单机器人标记最高时长 321.81s, 位列全国赛+复活赛第一
[雷达第一视角追踪效果(TODO)]
项目开源相关链接
为了与大家共同学习交流, 促进RM开源氛围, 我们计划开源全部上场代码、部分自制数据集以及全部复活赛雷达第一视角视频
- Github仓库(v0.1 released): https://github.com/hkustenterprize/RM2025-Radar-Algorithm
- 部分标注数据集
(TODO) - 数据集链接: ENTERPRIZE RM2025赛季开源数据集 (密码: 987654321; 详细说明请参考我们Github项目中README.md)
- 雷达第一视角视频开源(密码: 987654321): ENTERPRIZE战队RM2025开源第一视角
- 自制车辆标注工具 v1.0 (TODO)
通讯信息
非常感谢各位对香港科技大学 ENTERPRIZE 战队开源项目的关注与支持,欢迎通过以下方式联系我们, 强烈推荐加入官方开源交流QQ群:
- 作者邮箱: [email protected]
- 作者微信: guozilin200429
- 香港科技大学ENTERPRIZE战队开源交流QQ群: 581184202
- 战队微信公众号: HKUST ENTERPRIZE (ID: gh_855d709c046e)
- 战队Bilibili官号: 港科大ENTERPRIZE战队 (UID: 634988052)
若您在机器人设计过程中受益于我们的项目,恳请在开源引用中注明我们的项目来源, 同时希望能够star⭐⭐我们Github项目❤️❤️。你们的支持是我们不断前行的动力。让我们携手共建一个鼓励创新、协作与超越的 RM 开源生态。
致谢
向所有开源雷达站技术的团队致以崇高的敬意。感谢厦门理工 PFA 战队、哈尔滨工业大学(深圳)南工骁鹰战队、东北大学 TDT 战队以及成都大学 Ultra 战队以及其他战队无私分享,我们从你们的杰出工作中汲取了丰富的灵感与经验,受益匪浅。
最后,特别感谢佛山大学醒狮战队以及香港科技大学(广州)PnX 战队的同学,你们不仅无偿提供了宝贵的区域赛赛场第一视角数据,更在交流中给予了我们深刻的启发。同时,也感谢成都大学 Ultra 战队、南京理工 Alliance 等战队公开分享的雷达站第一视角视频,这些资源对本研究的验证与优化起到了关键作用。
附件
引用与参考
- 【RM2024赛季-单目相机雷达站视觉算法开源】厦门理工学院PFA CarryZhang
- 【RM2024 雷达站算法开源】哈尔滨工业大学(深圳) 南工骁鹰战队 尘息
- 【RM2025-单目雷达站开源】成都大学Ultra战队 NGC-2237
- RM2024 东北大学 TDT 雷达 开源 Alpha
CITED BY谁引用了本项目 11
已核实并记录 11 条公开引用来源,同一来源页面只计一条。
- RMUC2026 Nautilus战队完整形态考核项目文档
- 【RM2026 复旦大学 星云EGA战队】雷达站视觉+激光雷达融合定位算法开源
- 【RMUC 2026 雷达开源】西安交通大学-笃行
- 【局均易伤1927.2s,稳定三级干扰,多模态识别敌方我方单位!】RM2026-江南大学霞客湾校区-SHARK 战队雷达站无线电+视觉融合识别系统全开源
- 【RM2026 雷达地面视觉、无线电与无人机反制开源】厦门大学嘉庚学院 TCR 战队
- 【RM2026-算法综合开源(视觉 / 导航 / 决策)】武汉科技大学崇实战队
- RMUC2026 武汉工程大学Nautilus战队中期进度文档
- 【RM2026-哈尔滨工业大学(威海)-HERO】赛季规划开源
- RMUC2026 复旦大学星云EGA 赛季规划-开源
讨论区 4