 港科SHK
项目简介
由AI生成,具体实现以原文为准
以 3508 转子和云加工 CNC 件实现舵轮及减速箱,重点是紧凑布置、垂直悬挂与模块复用;图纸按加工方式组织。
01舵上传动与初始复位
3508 转子负责舵轮转向,光电门寻找初始角度。转向驱动与复位检测是两个作用,电滑环则支持下方轮组自由旋转。
01.1转向传动
舵上齿圈与轴承构成转向传动和支撑,齿圈加工精度、轴承游隙与啮合状态共同影响运行表现。
01.2光电复位
半圆挡片配合对射光电门,让初始复位时最多朝一个方向转半圈。它用检测位置替代易损的机械触发。
02舵下动力与减速箱
舵下提供直驱电机和自制 3508 减速箱两个版本,在扭矩、速度与电调走线空间上各有取舍。
02.1MF7015 直驱版本
直驱轮组采用双端固定,定子后盖与 CNC 结构整合,完成装配和电机设置后进行封闭处理。
02.23508 减速箱版本
现成双联齿与自制齿圈构成减速传动,齿轮对齐、齿圈开口、密封和注油共同影响装配阻力与运行状态。
03垂直悬挂与限位
微型导轨让悬挂只做竖直运动,避免转向时引入水平位移。结构同时考虑装配限位和触底缓冲,二者作用不同。
03.1滑块行程
螺栓头限制滑块活动范围,方便定义机构的行程边界。这种硬限位不能替代吸收冲击的缓冲结构。
03.2触底缓冲
TPU 缓冲限位吸收悬挂触底后的剩余冲击,防止滑块挡边受撞击,是悬挂必需的缓冲部件。
04整组安装与维护
舵组斜向插入固定结构后,通过少量紧固件固定。保护壳、护线套、密封与润滑安排一起服务于实际维护。
05图纸配置与加工
图纸按子装配体、电气件、标准件和加工方式归类,SolidWorks 配置用于在同一文件中复用不同版本的特征。
05.1图纸文件分类
SUB ASSEMBLIES、HARDWARE 和 STANDARD PARTS 分别收录子装配体、电气件与标准件;生产文件按打印、CNC 和板材加工分类。
05.2配置与零件导出
同一文件可通过配置包含多个零件版本,导出结果随选定配置而变化,不同轮组版本具有各自的零件名称与配置。
点击主题展开总结,子主题可继续展开;引用位于说明末尾。
原理说明垂直悬挂约束
轮组要自由转向,如果悬挂同时带来横向位移,会影响扫掠空间。该方案用微型导轨约束竖直运动,并降低簧下质量。 [7]
引用与定位 · 14 处依据
项目简介与图解根据原帖及所引项目资料整理。图中分支表示内容分类,原理流程为概念说明。
引言
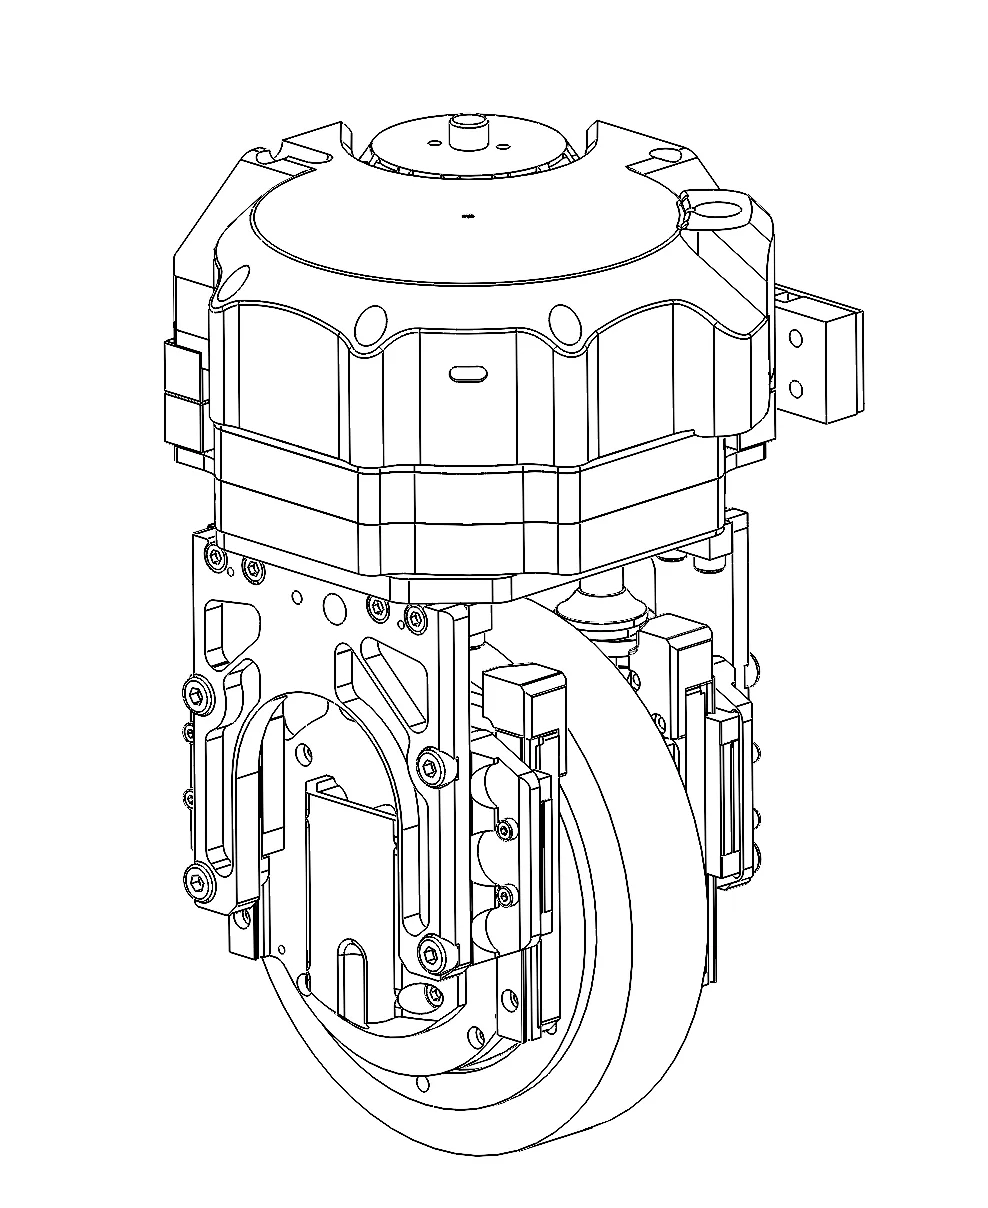
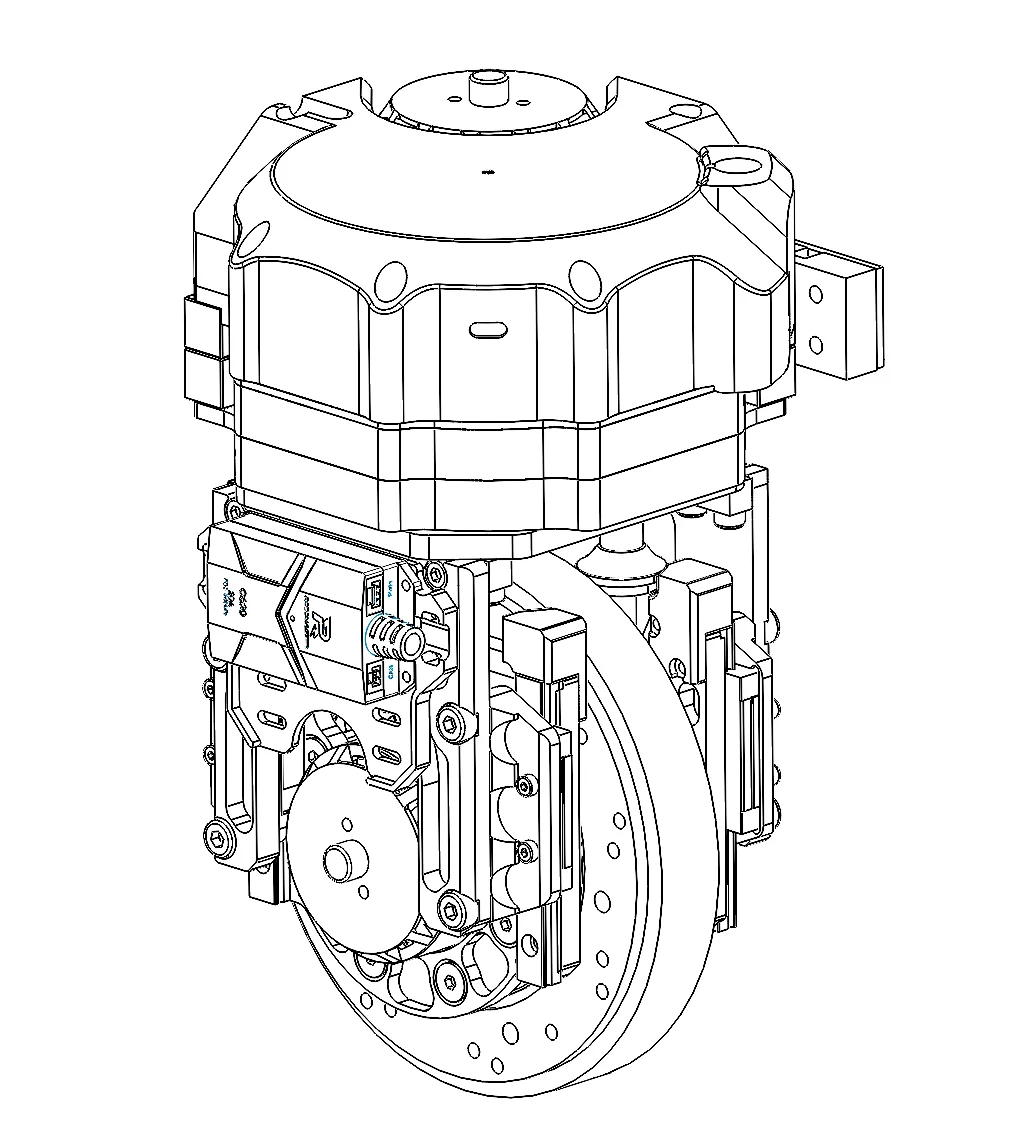
随着赛季规则变化,对地面机动性要求的不断提高,再加上云加工的普及,舵轮组在RM各大战队里愈发流行。ENTERPRIZE战队在本赛季也是全阵容标配了舵轮。在此开源本战队于本赛季步兵和哨兵所采用的舵轮组及工程和英雄轮组上使用的减速箱。
本篇图纸开源主要包含两个部分
- 基于3508的减速箱
- 基于3508的舵轮组舵上驱动 及 瓴控直驱电机的舵下
同时,虽然是全CNC舵,但得益于铨洲智造和零件的优化设计,整套舵组的cnc件约200人民币。虽然算不上极低成本,但已经是在铨洲之前难以想象的价格。
方案说明
- 舵轮组采用舵下悬挂,即悬挂的位置介于舵上和舵下之间,可以使簧下质量最小化,最大化悬挂性能。
- 舵下轮组需要自由旋转,减少电控限位成本,采用电滑环使得轮组可以360°转动。
- 由于舵轮组轮子可以自由旋转,且为了保证轮子可以在180°内有最小的旋转角度,悬挂不能在水平方向上产生位移,垂直悬挂成了最优解。
- 微型导轨考虑MGN7和MGN9,最后选用四条60mm的MGN7H加长滑块来兼顾结构强度和重量
- 常见的6020舵上驱动不能满足轻量化的需求,参考UIUC的开源[1],使用3508转子作为舵上电机,更薄且轻,同时扭矩和转速也优于6020。
- 采用了3508舵上方案后,还需要获取初始角度,机械结构例如微动开关容易损坏,于是使用光电门复位。
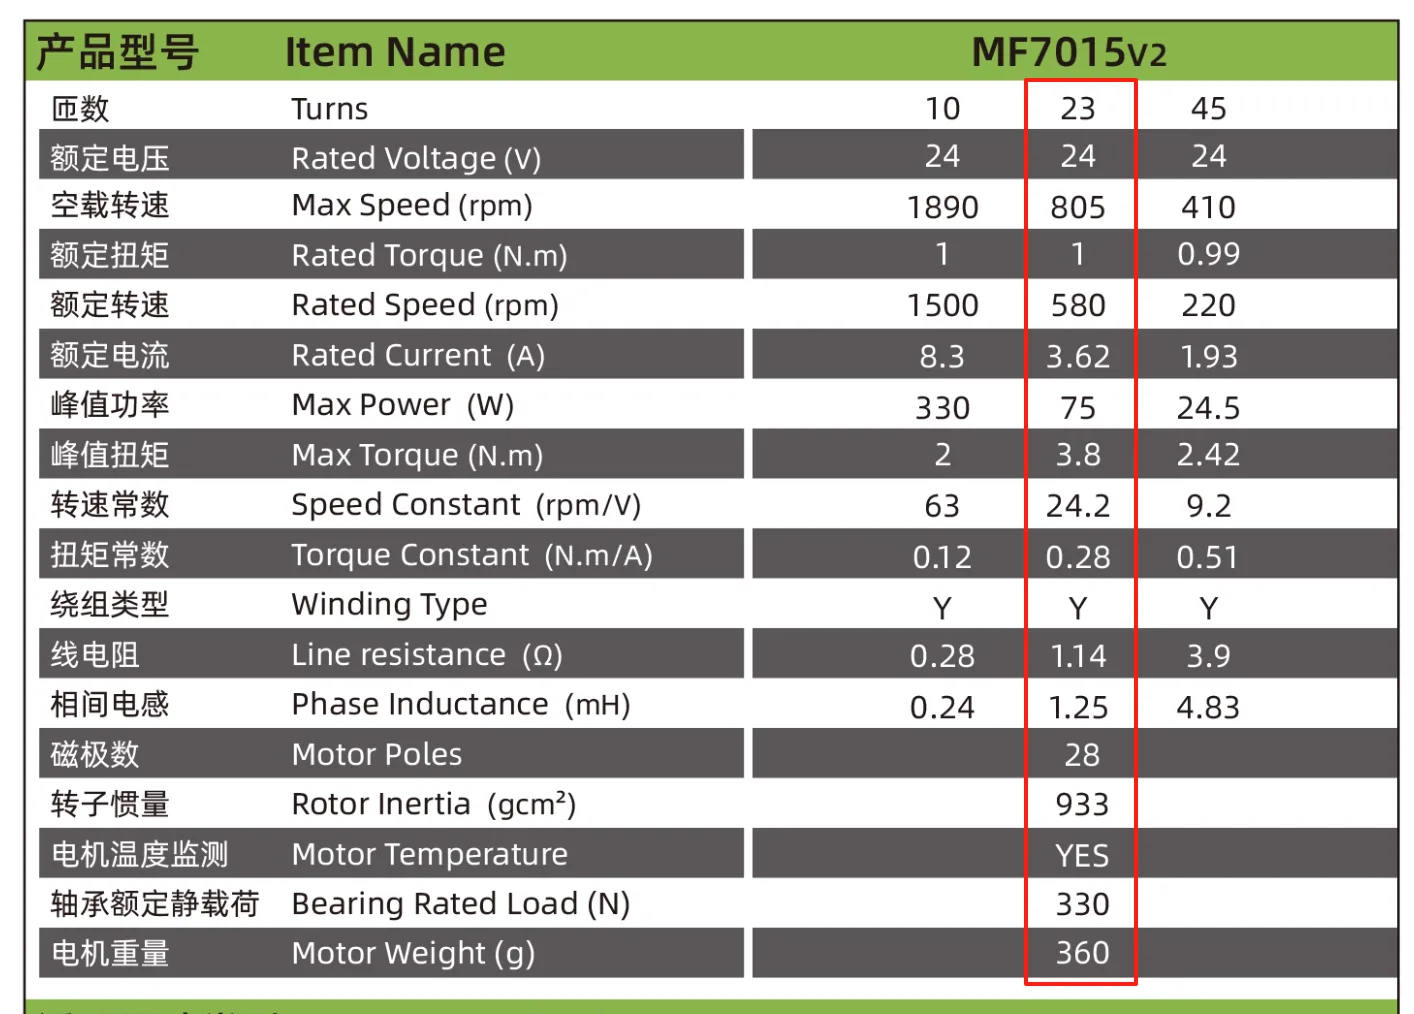
- 舵下轮组支持双版本,瓴控MF7015 V2 23T 和 自制3508减速箱,只需要替换一个cnc件,取决于优先速度或者是优先扭矩。请注意,3508减速箱版本在设计上并未完全考虑电调走线,可能需要牺牲一定的舵下扫掠半径来容纳电调和留出足够的走线空间,如果使用7015则可以极大程度地简化这部分
MF7015电机参数附录
图纸说明
图纸文件结构以加工方式分类,其主要有:
| 文件夹名称 | 用途 |
|---|---|
| SUB ASSEMBLIES | 存放子装配体 |
| HARDWARE | 存放如PCB,电机等电气零件 |
| STANDARD PARTS | 存放标准件或是可以直接买到的现成的零件 |
| #3D PRINTED | 存放3D打印相关的零件 |
| #CNC | 存放CNC相关的零件 |
| #BOARDS | 存放板状零件 |
图纸设计过程大量使用了Solidworks的配置功能以复用大部分特征和草图,在修改图纸或导出零件时请注意配置和名称
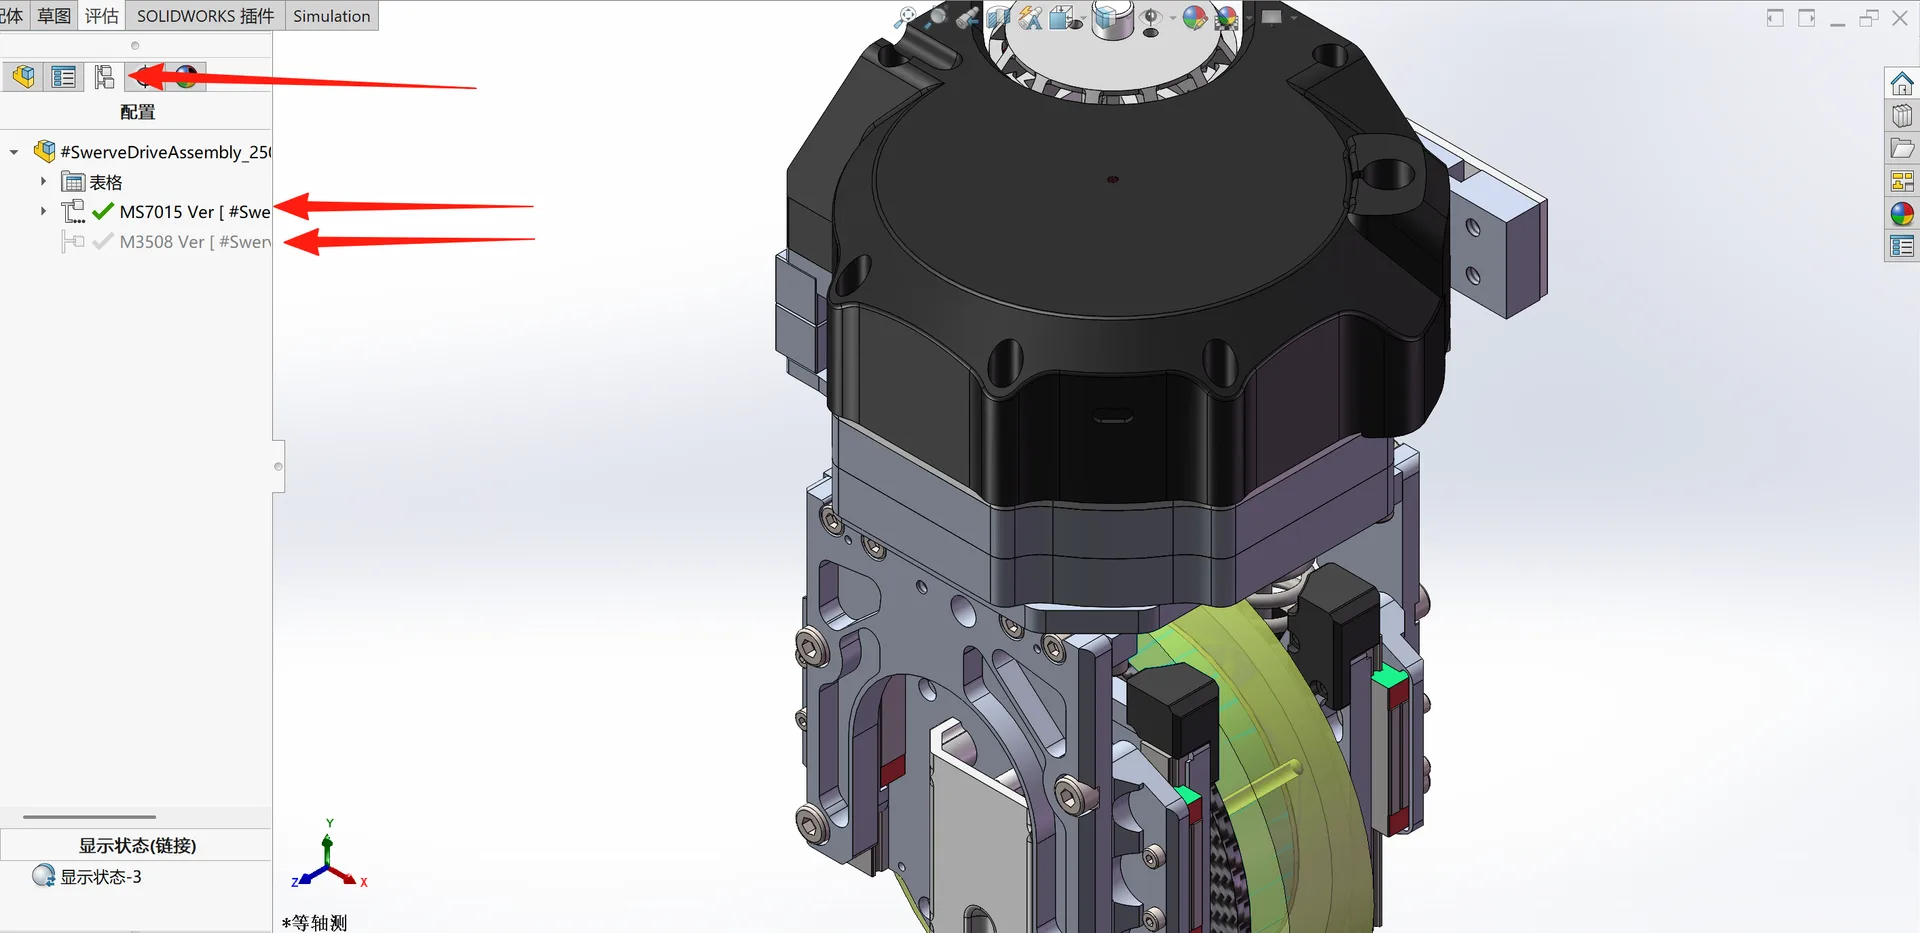
可以双击切换配置
舵上传动
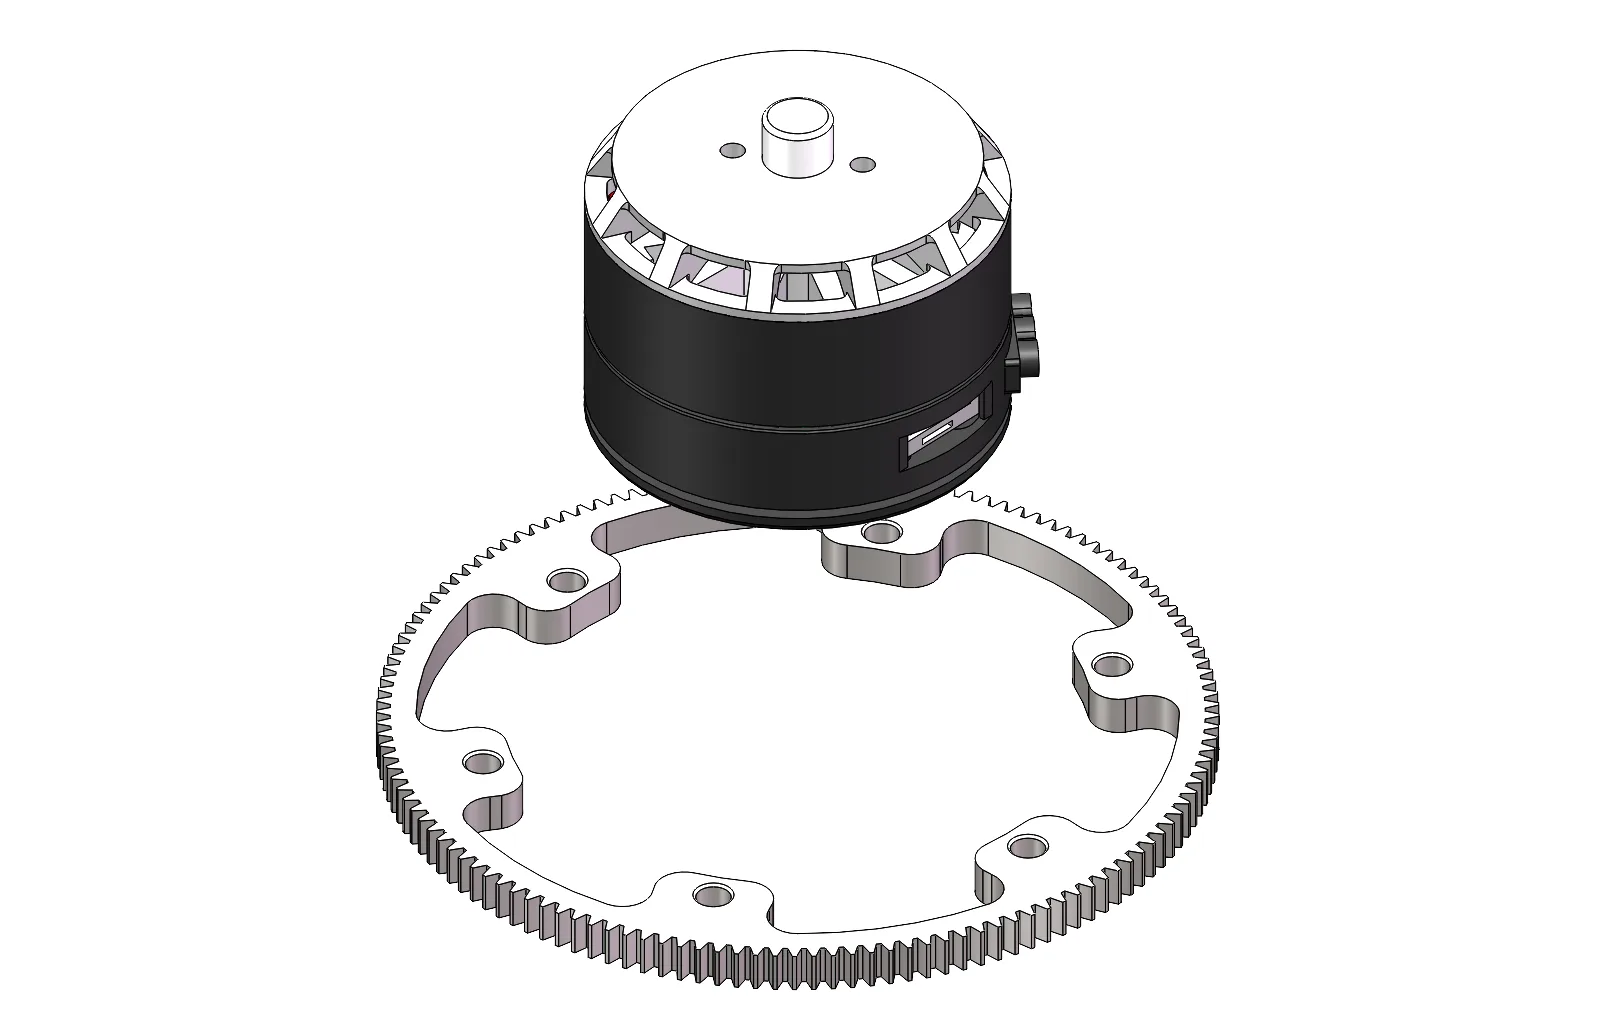
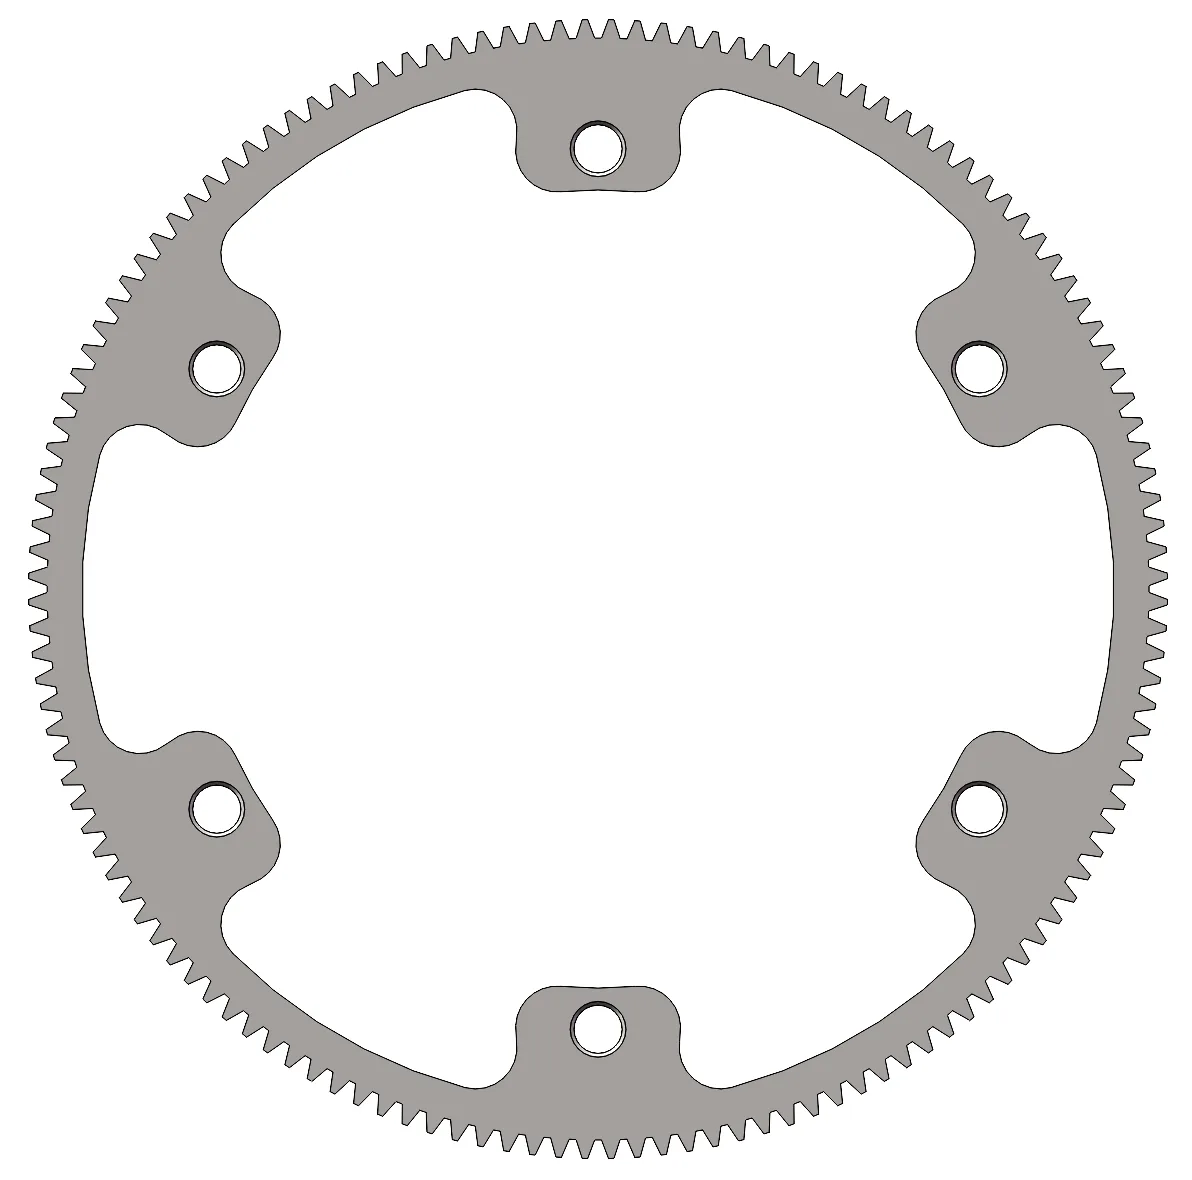
舵上齿圈为0.6模,136齿,采用线切割加工,参考价格40块
舵上轴系
- 轴承采用6814(或者叫61814),为深沟球轴承,经压力测试验证后表现良好(飞坡,下台阶等),但可能需要留意轴承游隙导致舵上齿圈啮合不一致导致的齿轮磨损加剧,可能的解决方案是替换为交叉滚子/四点接触球/额外加一个轴承施加预压消除游隙
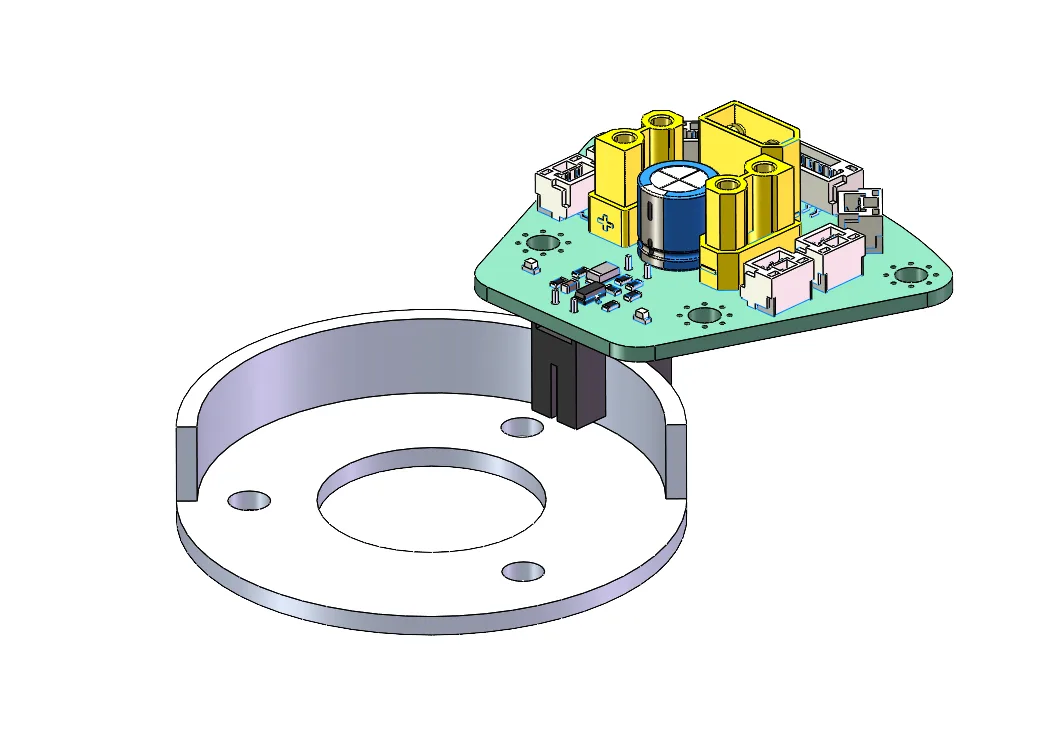
- 对于复位方案,感谢绝世高手xzm提供的思路,使用一个180度的弧形挡片搭配对射式光电门,使得舵轮初始复位时最多只需要朝一个方向转180°,使得复位速度大幅提升,在实际表现中,断电后复位的流程和使用6020直接使用编码器读角度的体验几乎无区别
舵下动力
- 瓴控MF7015 V2 23T版本:
- 双端固定设计,一边为电机定子端,另一边为电机输出轴+6706薄壁轴承转接的固定端
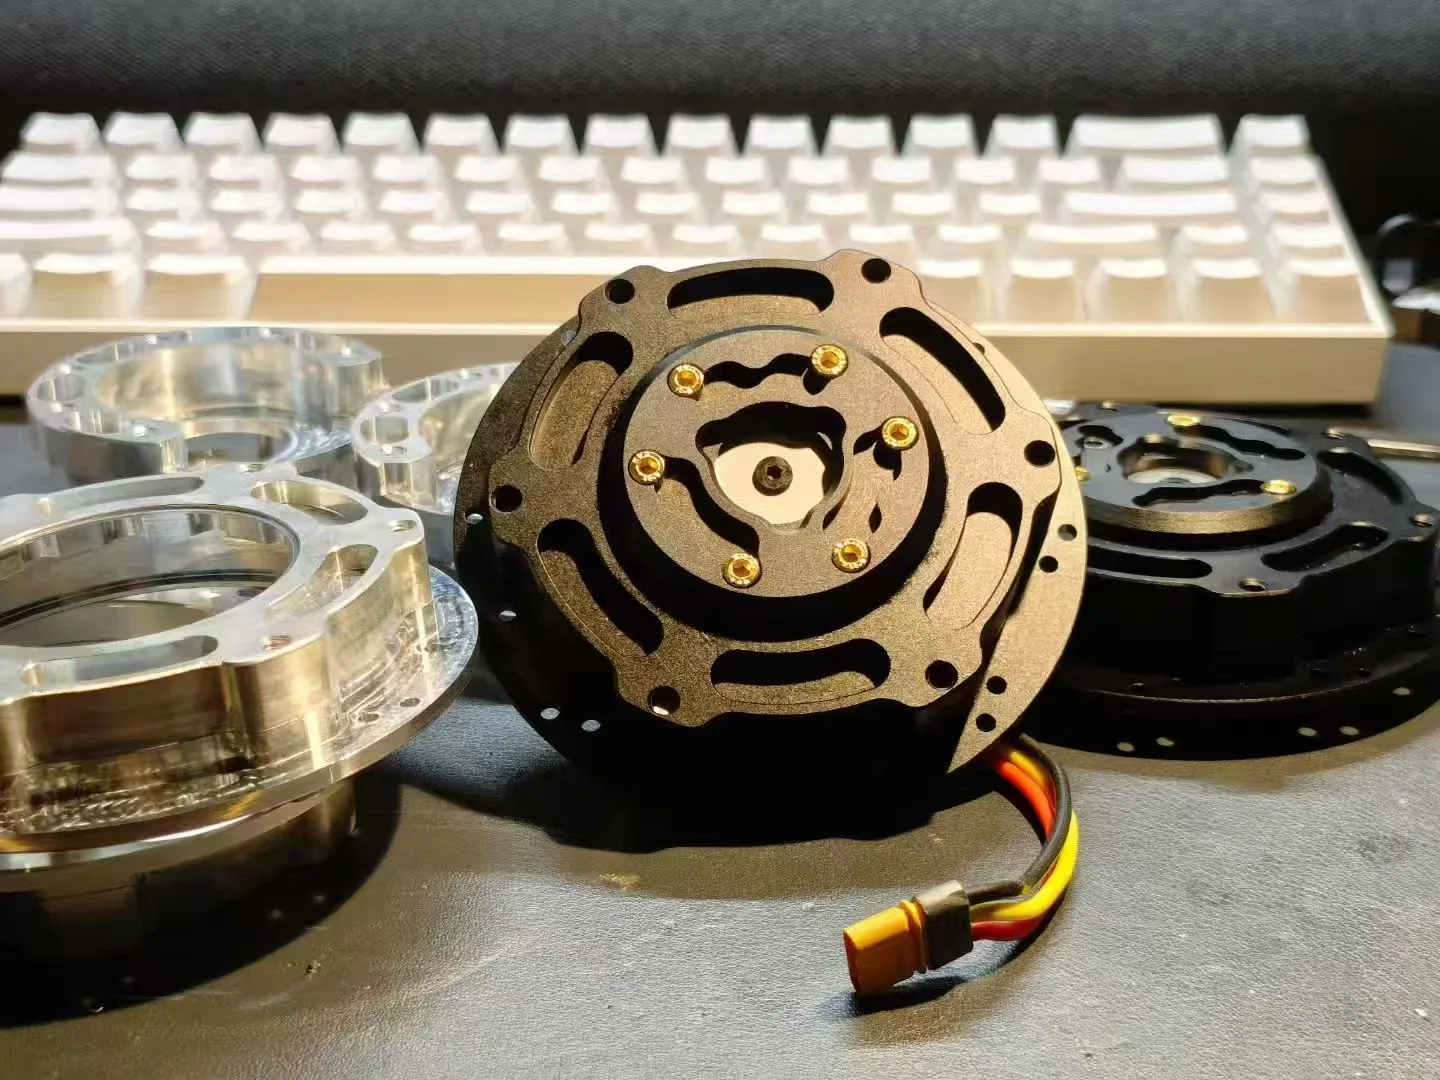
- 为了紧凑,采用了后盖一体化的设计,提供足够强度的同时保留紧凑的体积。装配时需要移除定子端后盖,移动mos导热贴然后装上cnc后盖。
- 轮直径105mm,整体舵下扫掠直径108.54mm
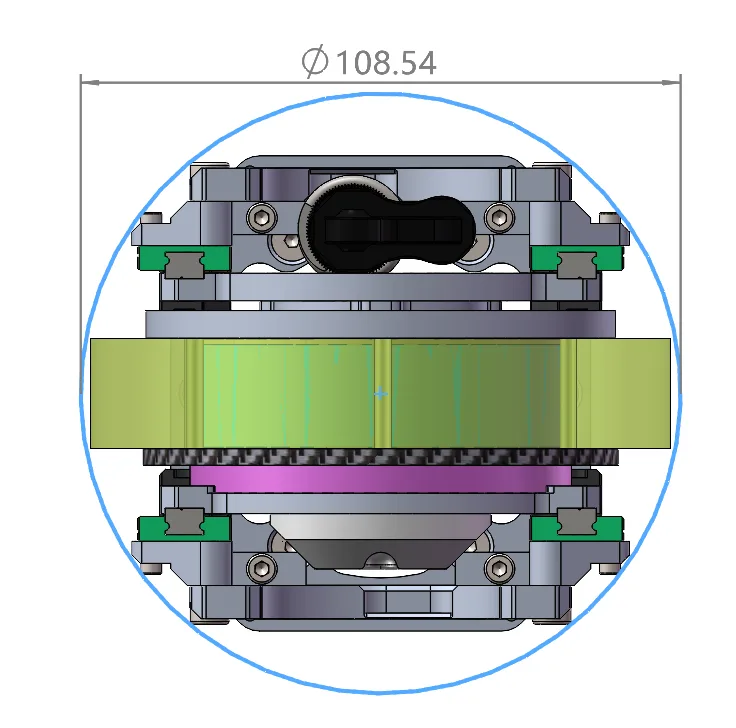
- 切记装配完成并设置好电机id后,使用胶带盖住cnc槽孔以密封拨盘,防止导电物体进入电机内部(血的教训)
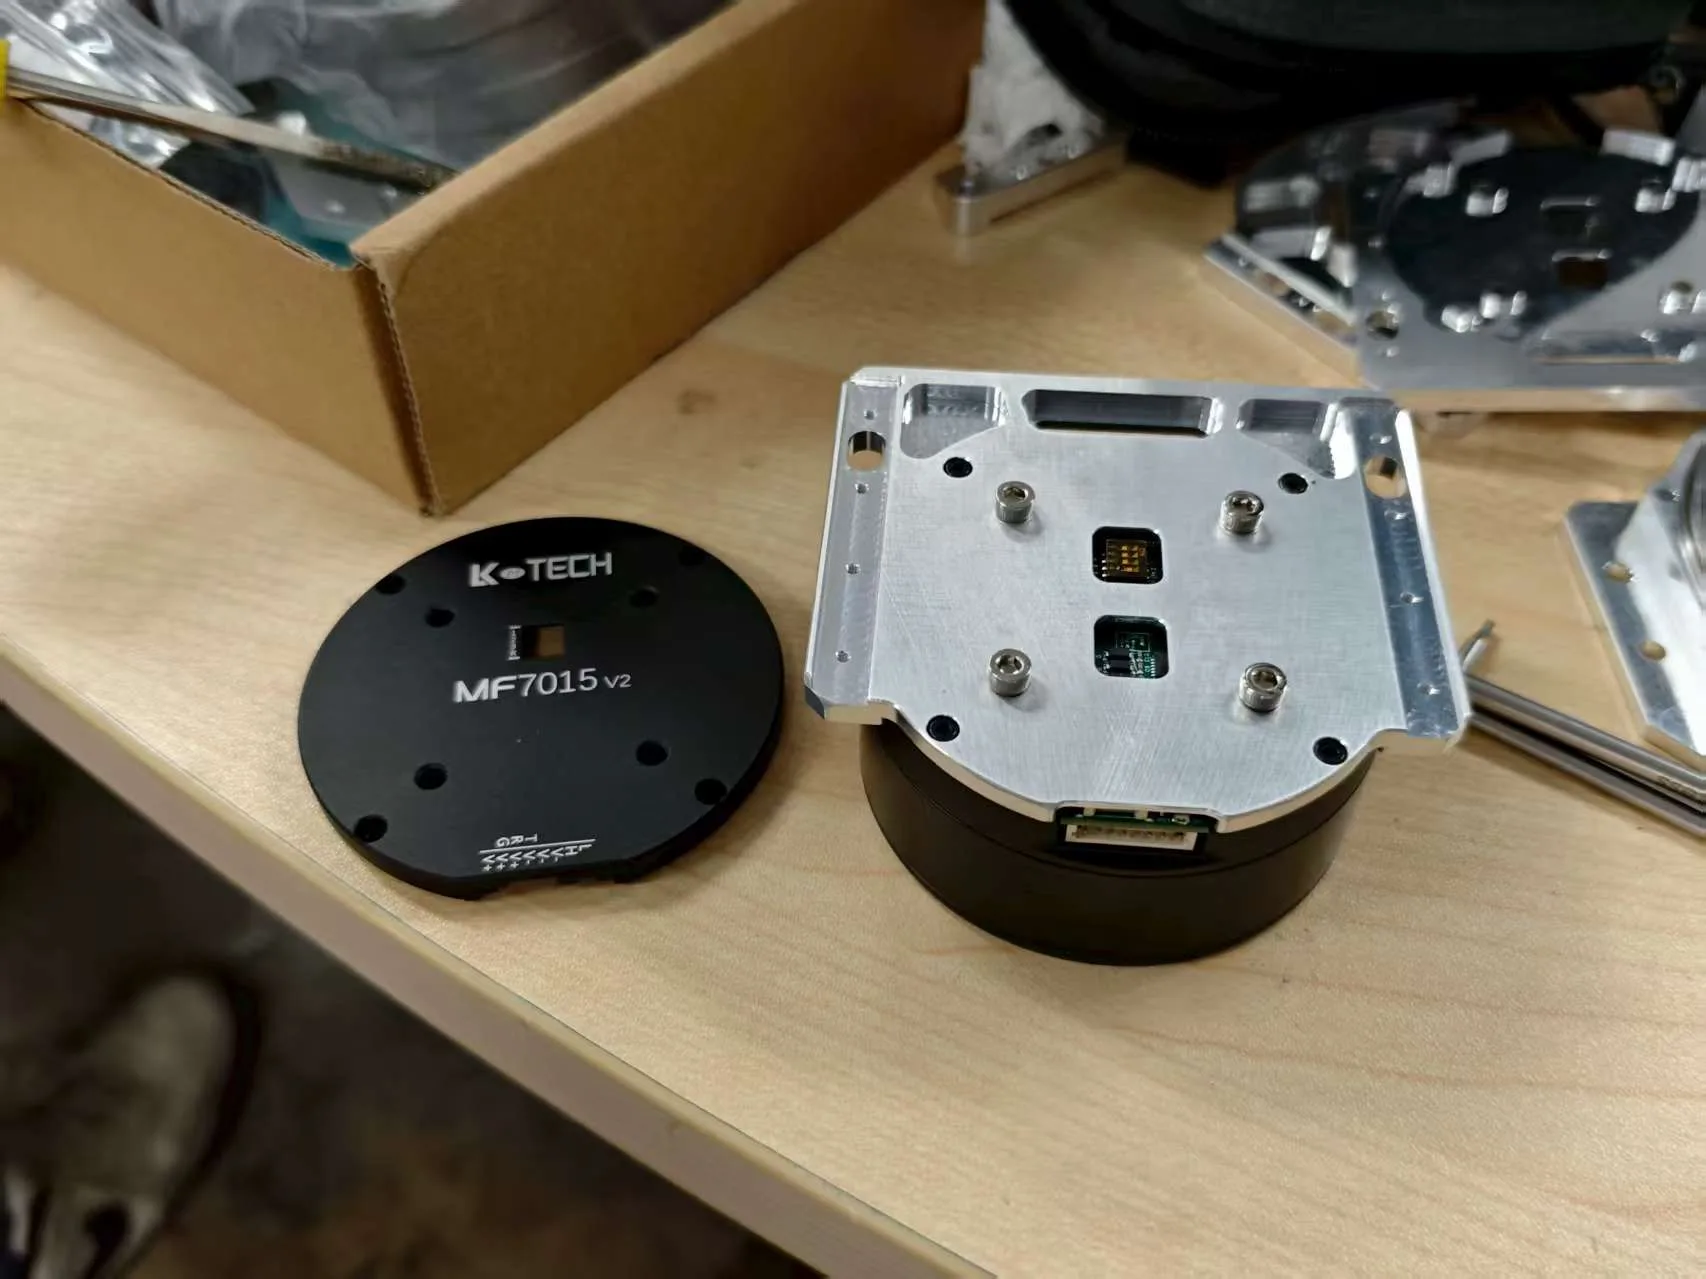
图示为早期版本的cnc件,仅供参考
- 3508自制减速箱版本:
- 双端固定设计,减速箱直接提供固定端
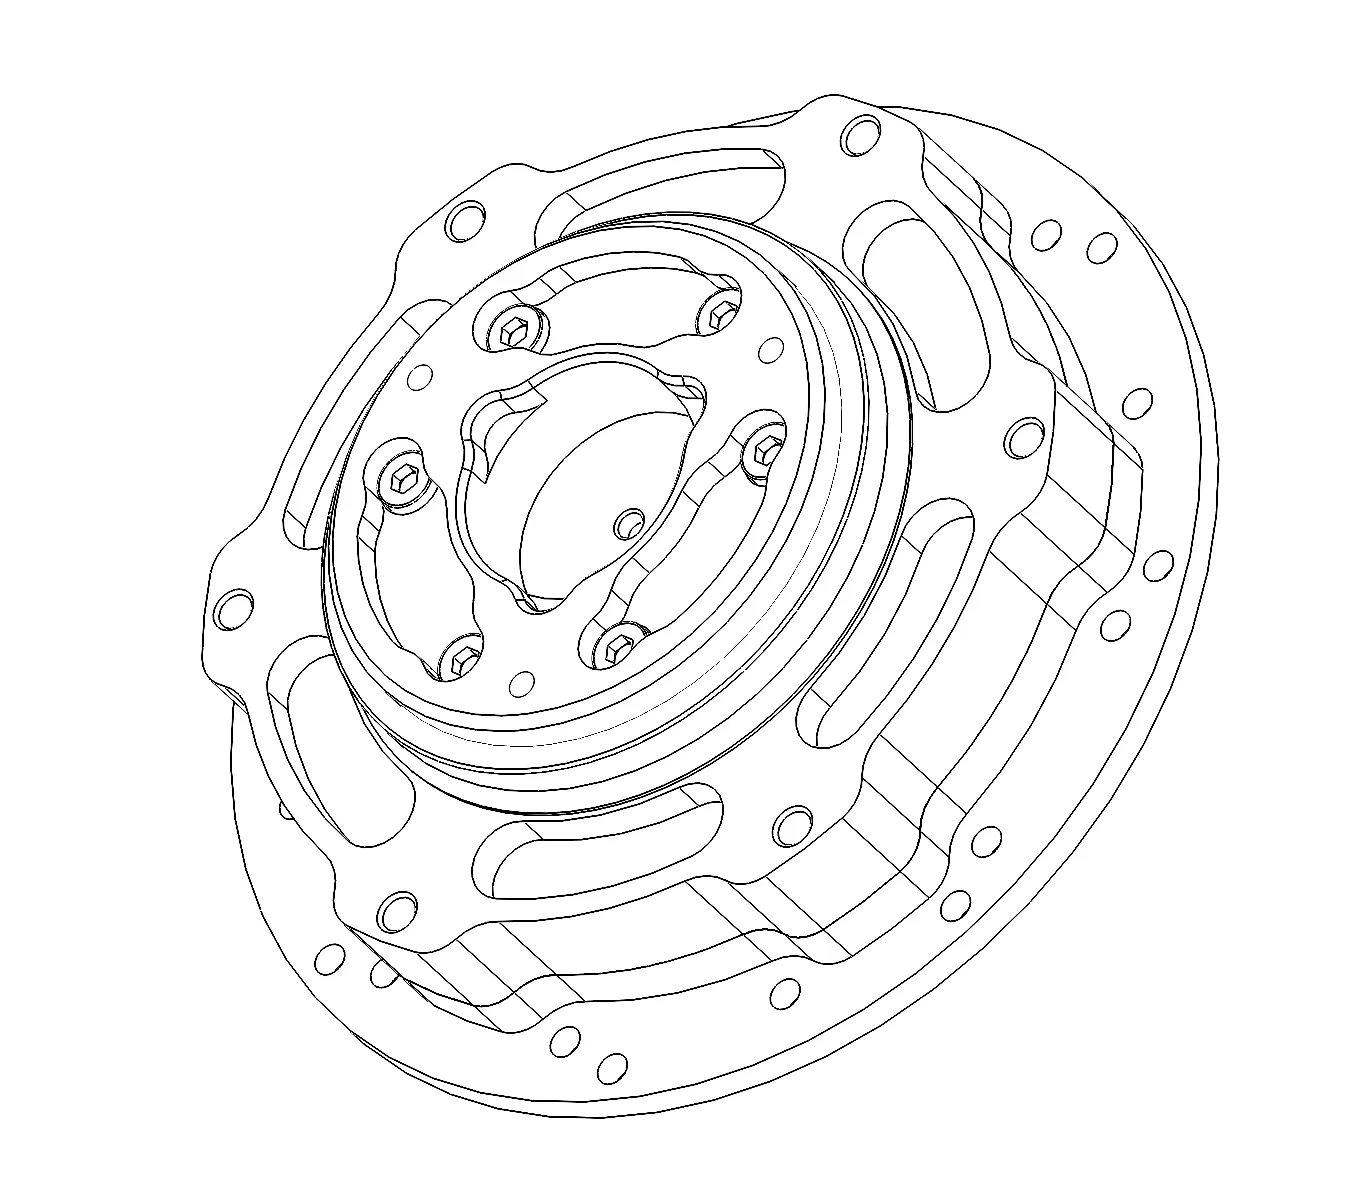
- 减速箱也经过数版迭代后,同时兼容DM3519和M3508,并且定子端固定孔位与H某的减速箱一致,输出端孔位也可以直接固定其包胶轮,或者是选用自制的聚氨酯轮。
- 采用淘宝现成的 14-46 0.6模双联齿 粉末冶金工艺 最后提供的减速比 为(46*77)/(14*17), 即大约14.88。
- 整体减速箱仅使用一枚6712薄壁深沟球轴承,经过队内串联式轮腿的暴力测试如飞坡,下台阶等,整个赛季下来仅出现过一次损坏的情况,鉴定后失效原因为螺丝未上胶导致结构件松脱。
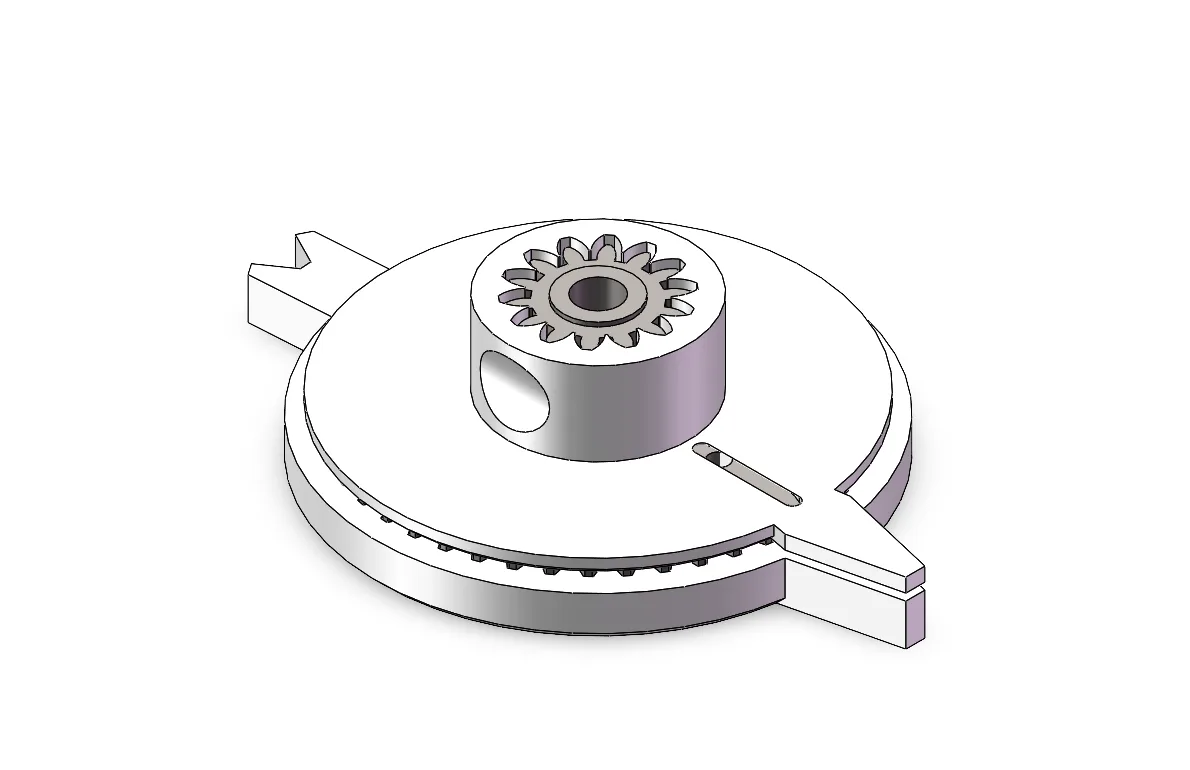
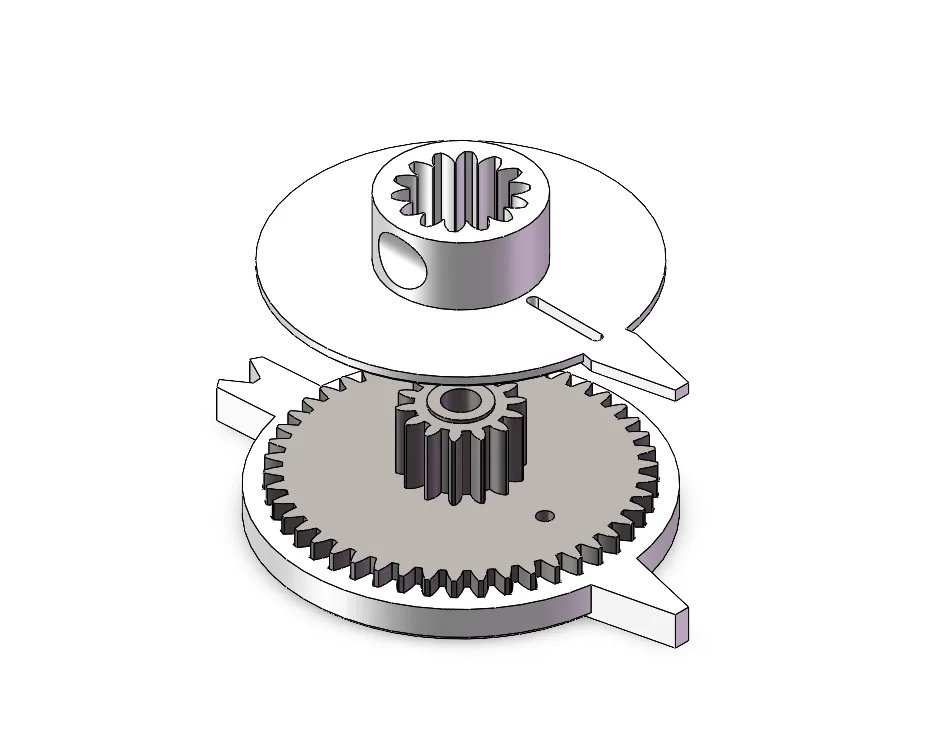
由于采用了成品双联齿,其并无标注腰线位置,需要打印一个小工具
该零件只是对各层的齿轮其中的一个齿顶进行延长构成指针样式
通过不断分别转动上下两层至对其,再使用刻刀划出刻线来辅助标注腰线位置,
后续安装时可以参考这条线来确保三个双联齿严格平行,否则传动阻力剧增甚至卡死
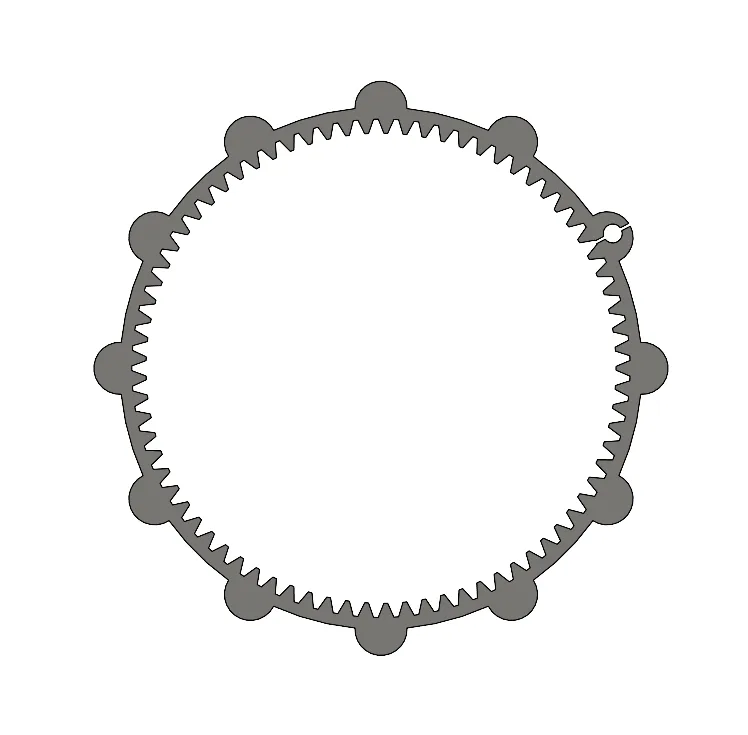
齿圈设计采用线切割,且留有开口便于批量加工。在开口处留有1.5mm的圆槽,
在把齿圈嵌入cnc后可以选择拧入M2顶丝撑开齿圈 避免双联齿转动经过此位置时受到挤压导致的阻力增加
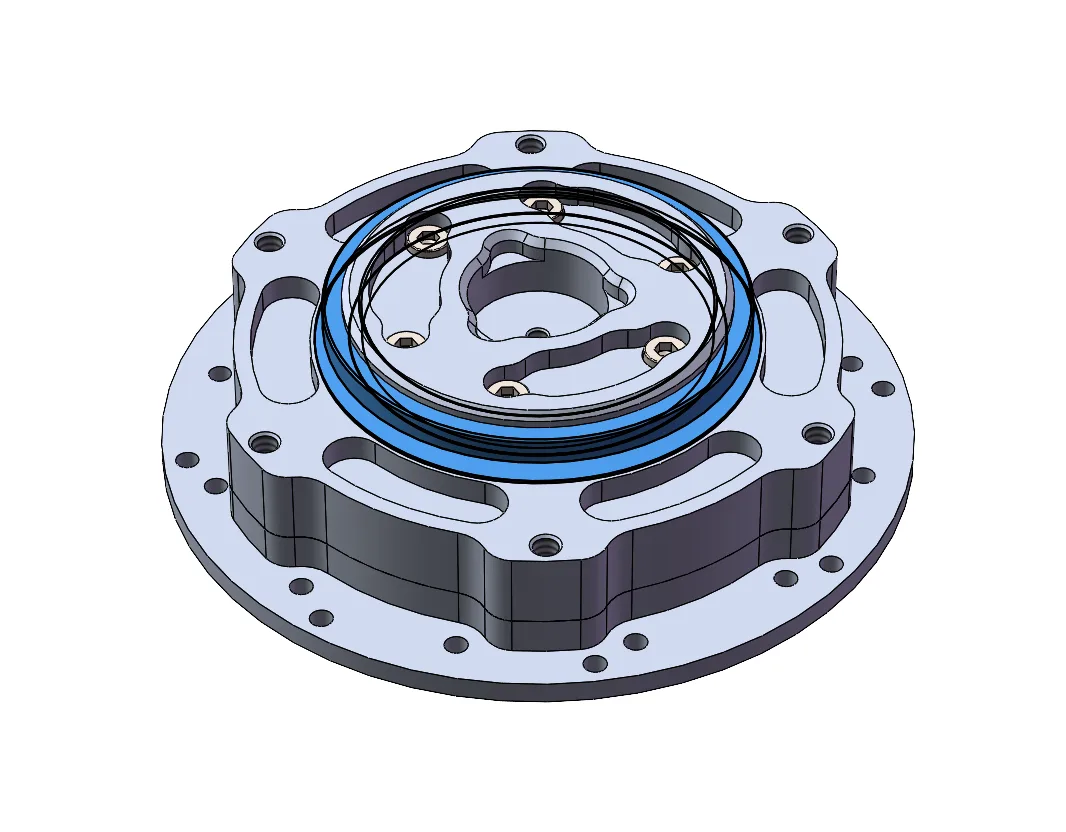
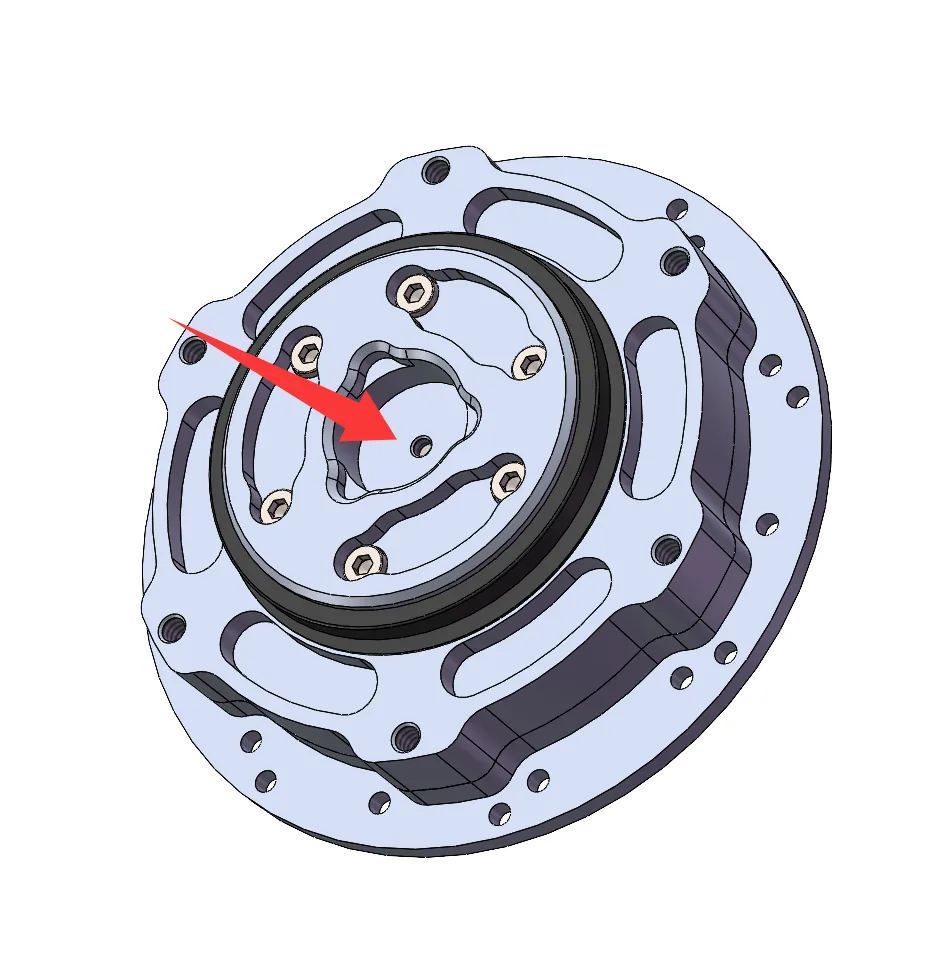
同时减速箱集成了一个旋转式密封圈,安装时需要往接触面上涂抹一些油脂降低转动阻力
安装完成后,可以通过减速箱预留的注油孔注油,注油完毕后,可以使用M3平头螺丝密封
- 如果需要搭配舵轮使用,则需要在7015舵的基础上,更换两个CNC件
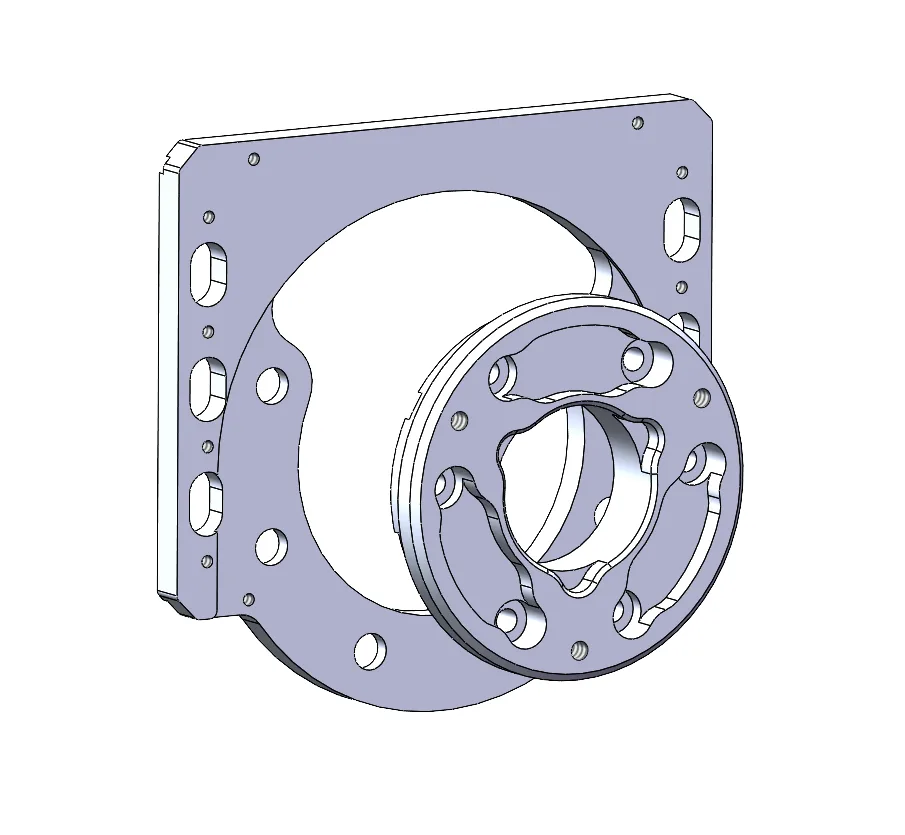
左侧为3508减速箱固定件,原本为7015一体后盖
右侧为减速箱顶盖,相较于原版增加三个孔位用以双端固定
舵下悬挂
- 避震器使用溪地同款的5mm中轴避震器,该避震器于某宝上面可以找到其他平替
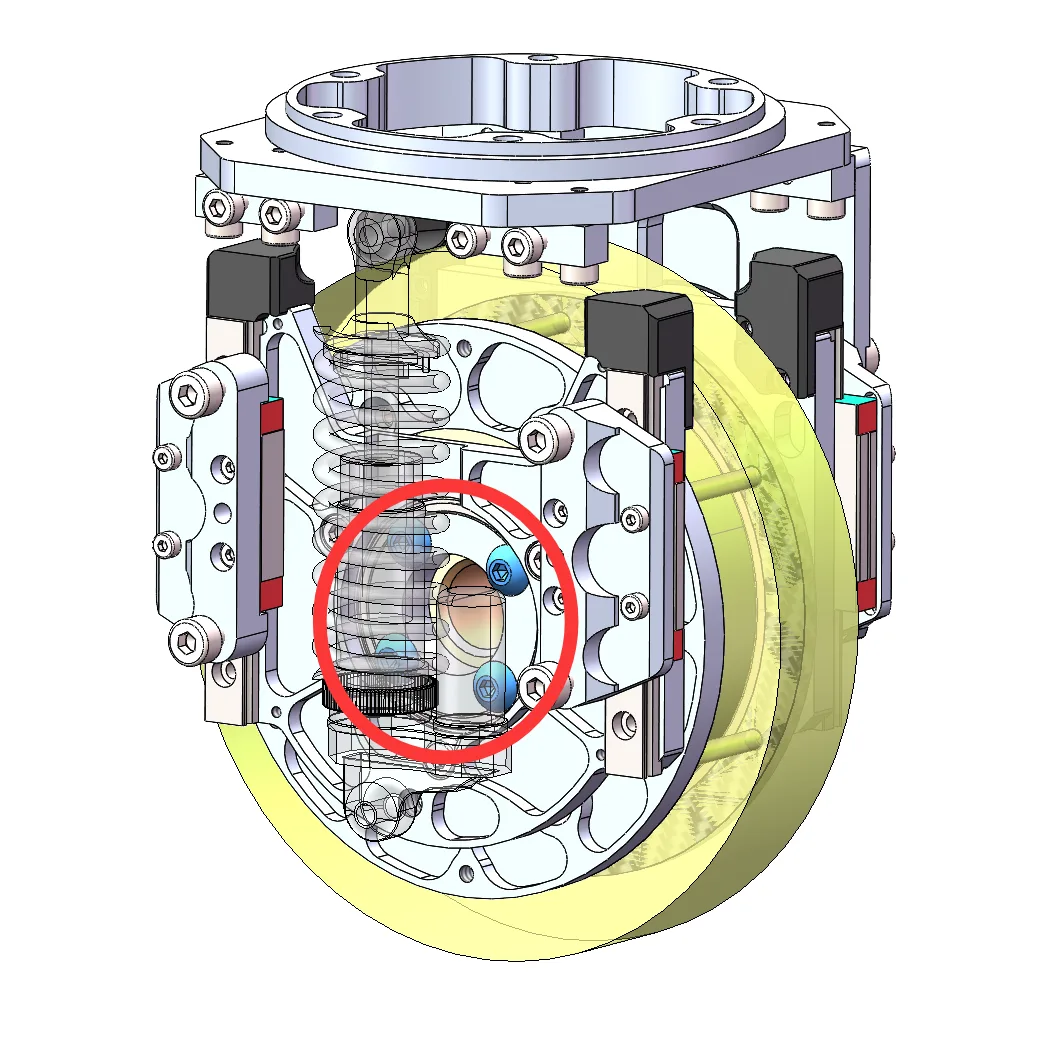
需要留意7015版本使用的双端固定螺丝为M4平头,而非图纸上显示的圆头
舵下悬挂限位
- 第一种限位为装配时的滑块限位,在cnc件上开了四个孔位拧入m2x3的螺栓后,螺帽可以起到限位效果。
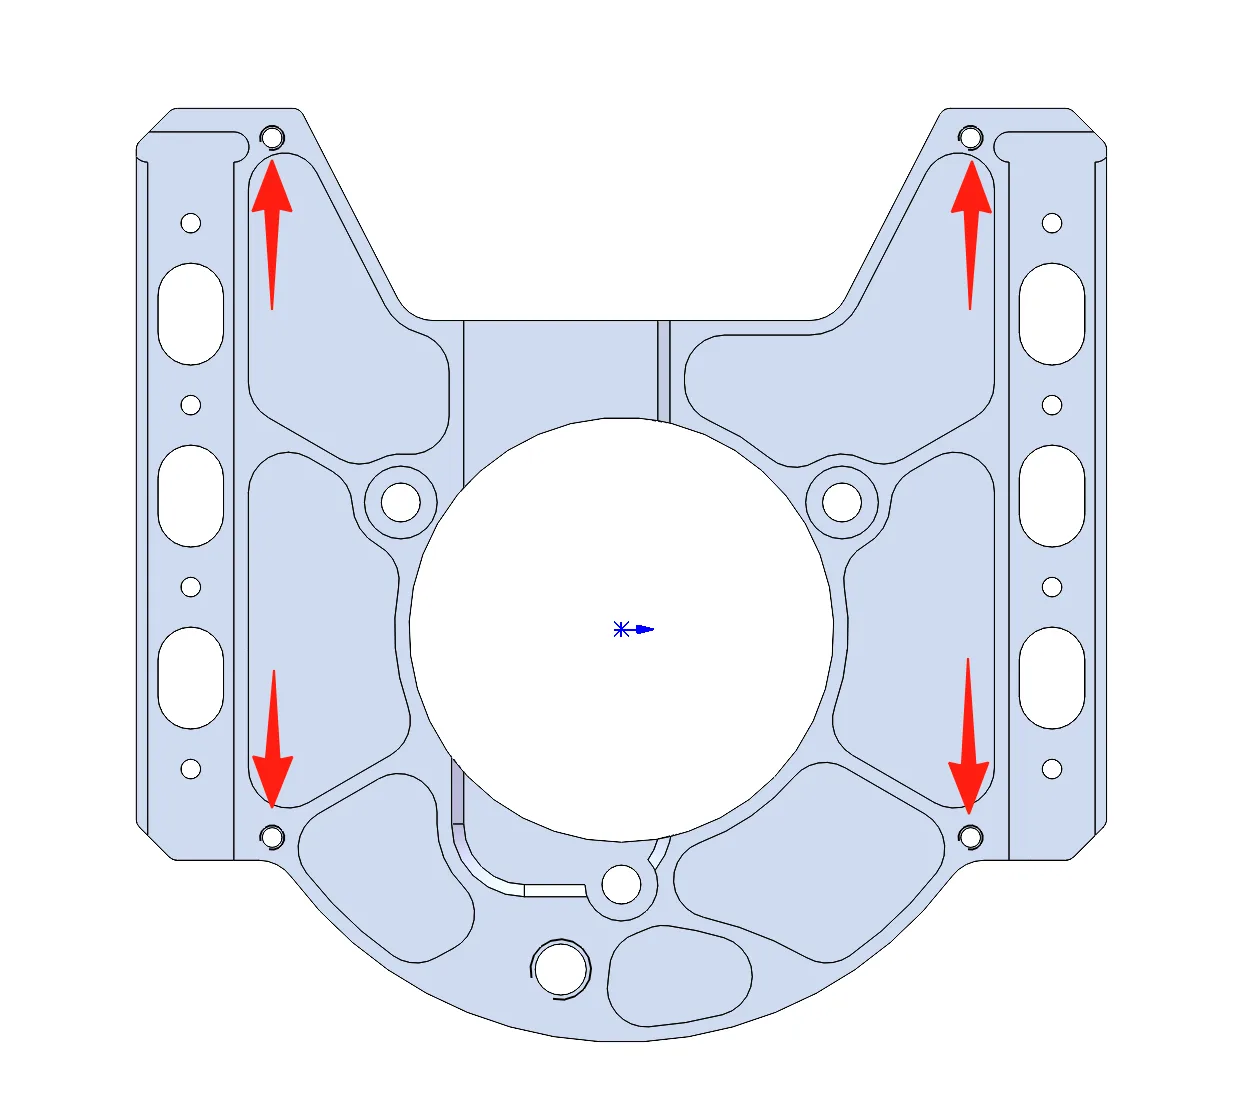
另一个零件同理
- 第二种限位为悬挂触底的缓冲限位(图中黑色部分,使用95A TPU 打印50%填充以上)
- 此为必要零件,若悬挂触底且避震器未能有效吸收所有冲击,第一种限位的螺帽可能撞爆滑块挡边导致滑块报废(血的教训) 但另外一方面,缓冲块属于是后期添加上去的,所以固定方复用了一些孔位,如果不做修改直接使用,需要注意螺丝长度分配
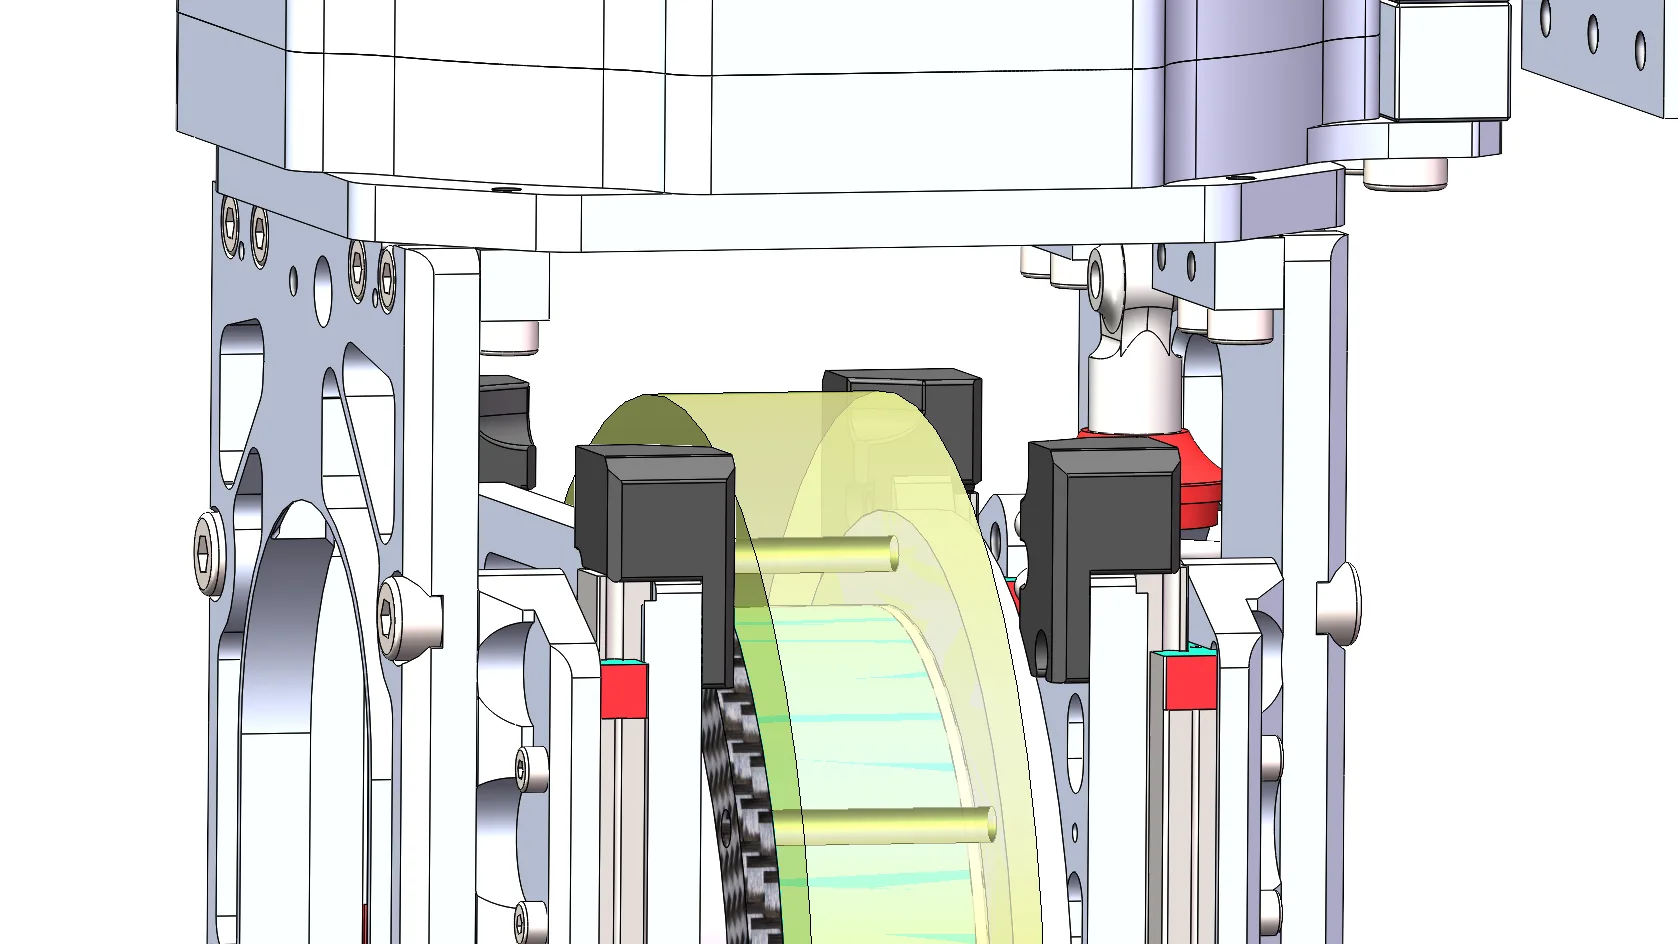
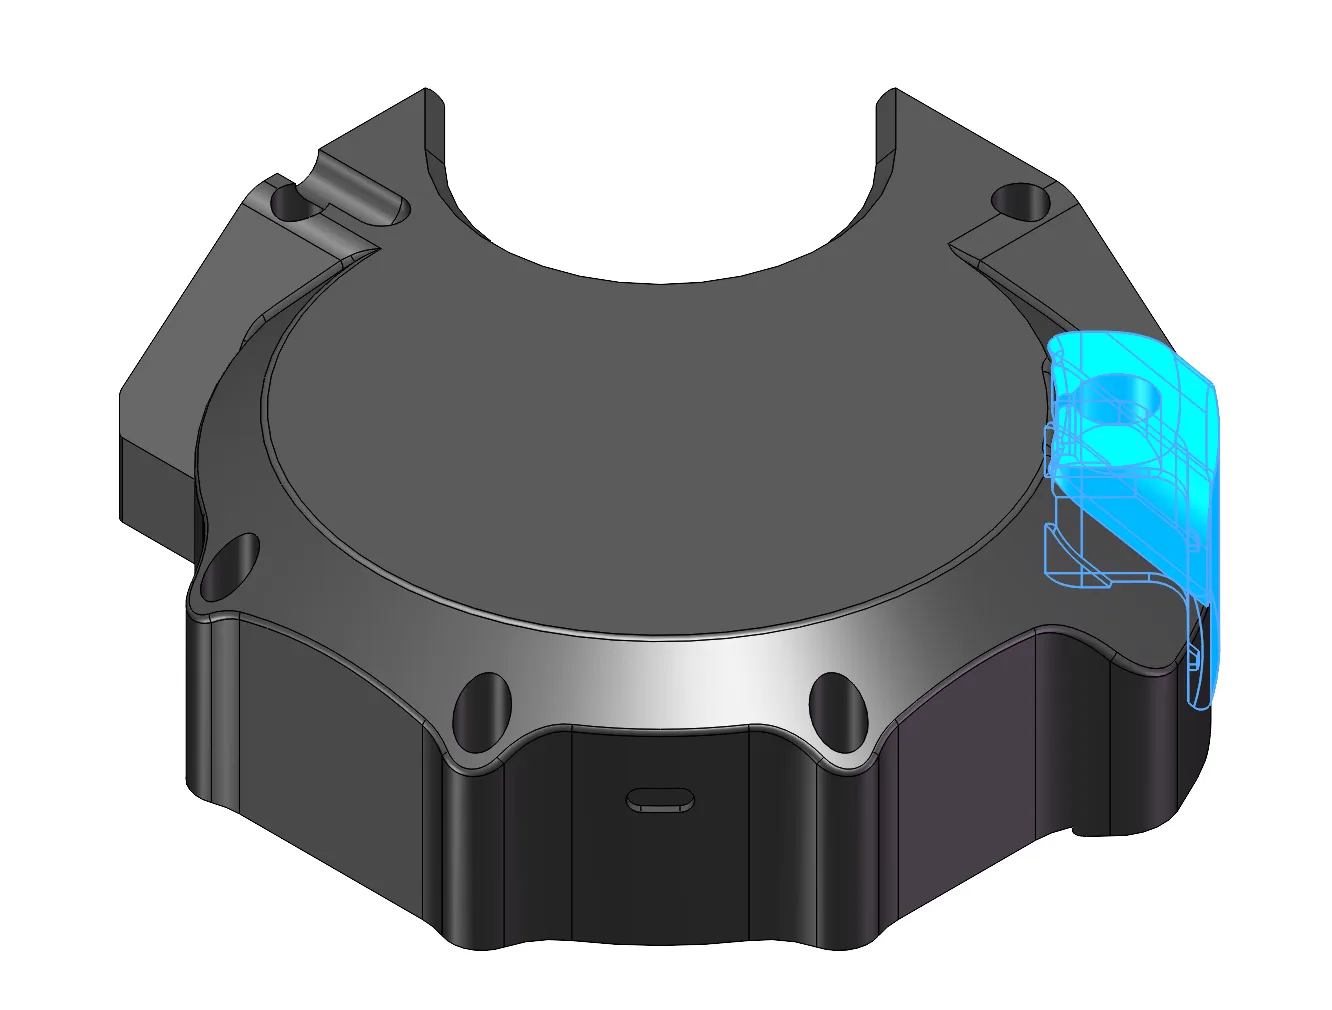
图纸里还包含了一个保护壳
如果想要直接复用建议使用72D TPU进行打印提供足够的硬度支撑壳体,且不易被打碎
蓝色高亮部件为护线套,导出stp时需要分开导出(或者在切片软件中分件)
舵组固定方式
- 安装时,铝排保留在车体上,然后整个舵组斜向45°插入。整个固定舵组固定仅需要四颗M4螺丝,手钻配合加长批头可以快拆
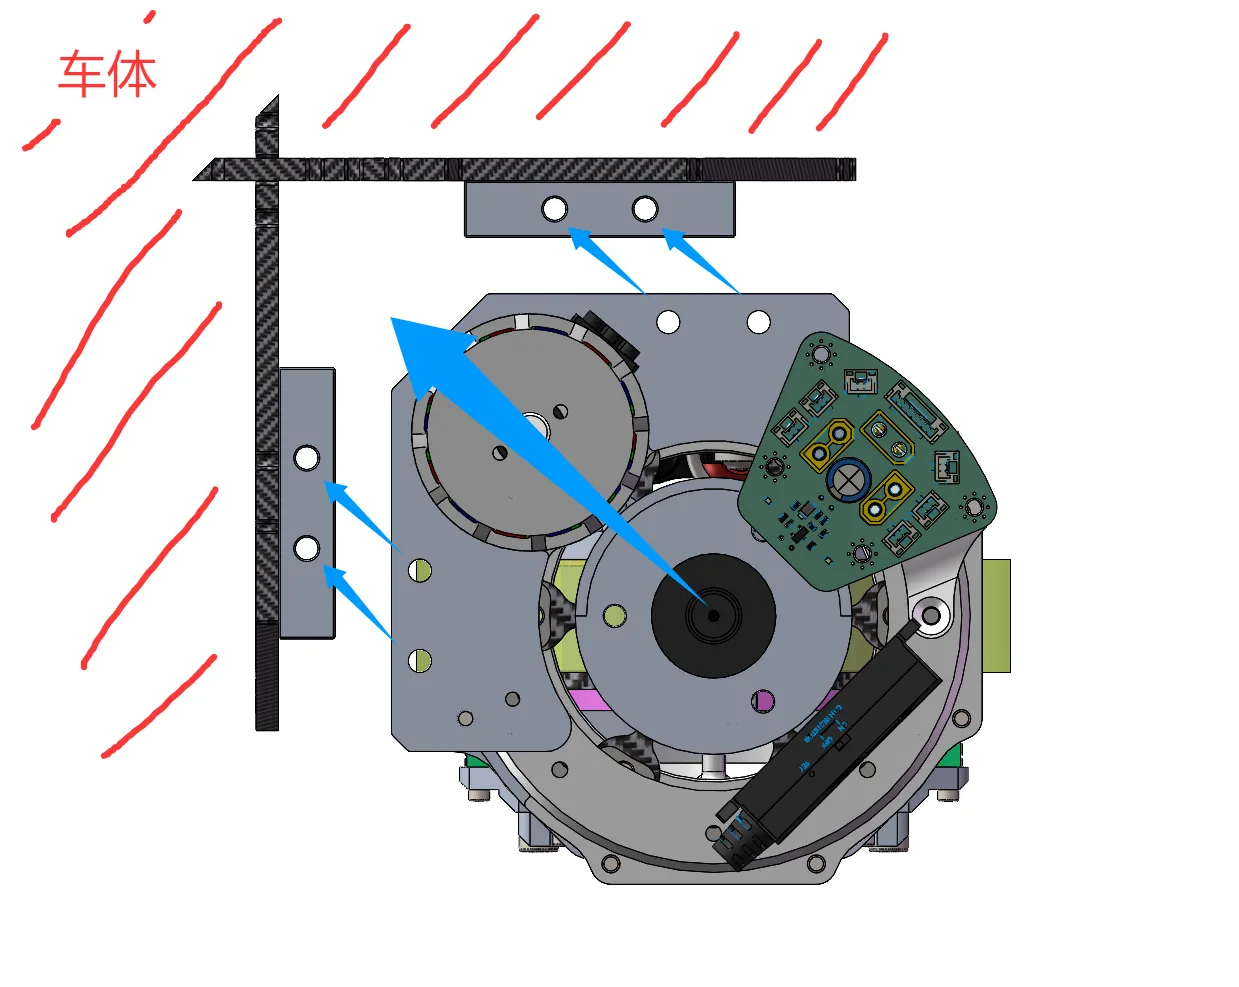
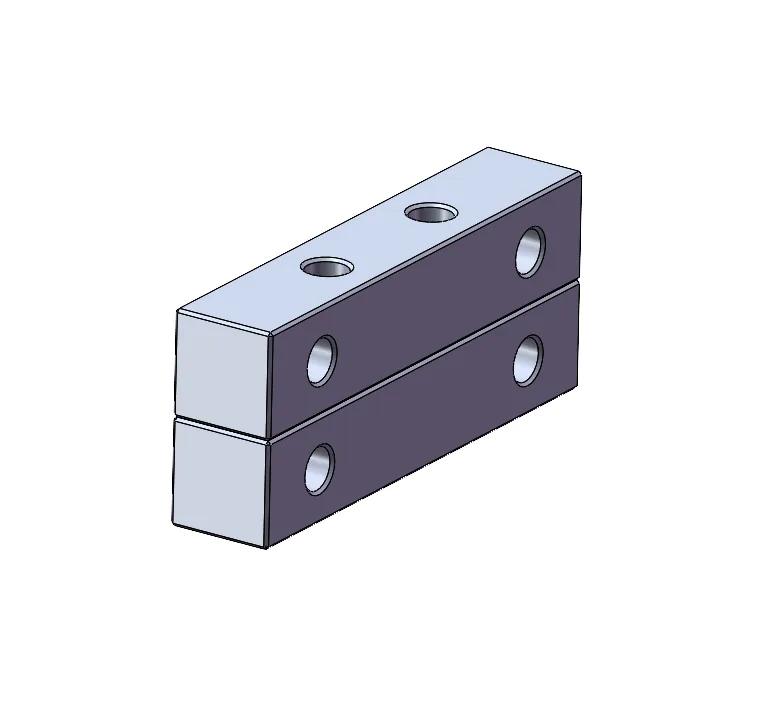
- 以上为使用成品铝排堆叠的方案,但是由于某宝上能找到的铝排过于昂贵(约5块钱一个),逼近铨洲的6.8块,而一个舵组要用4个铝排,约合20块钱,有点难以接受,于是想了另一种压缩成本的方式:
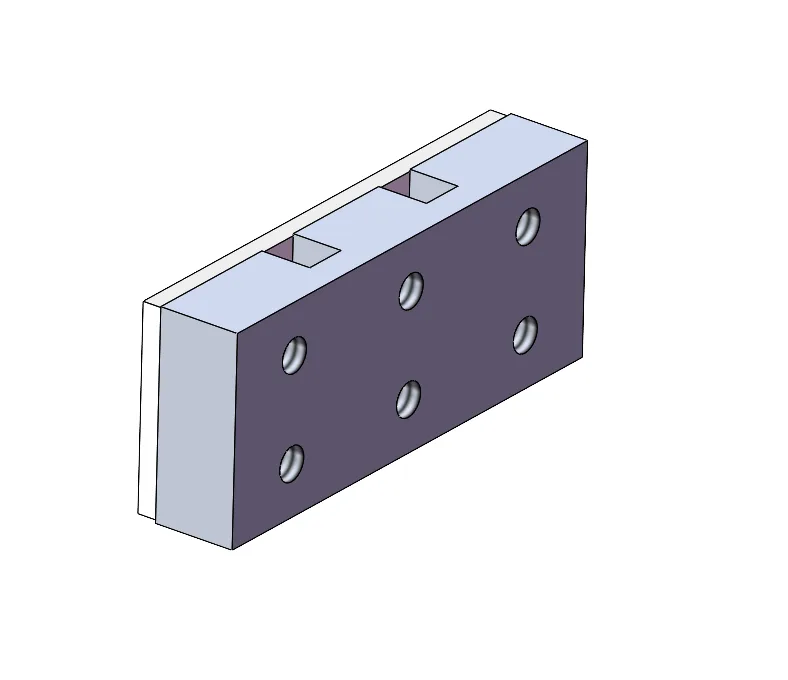
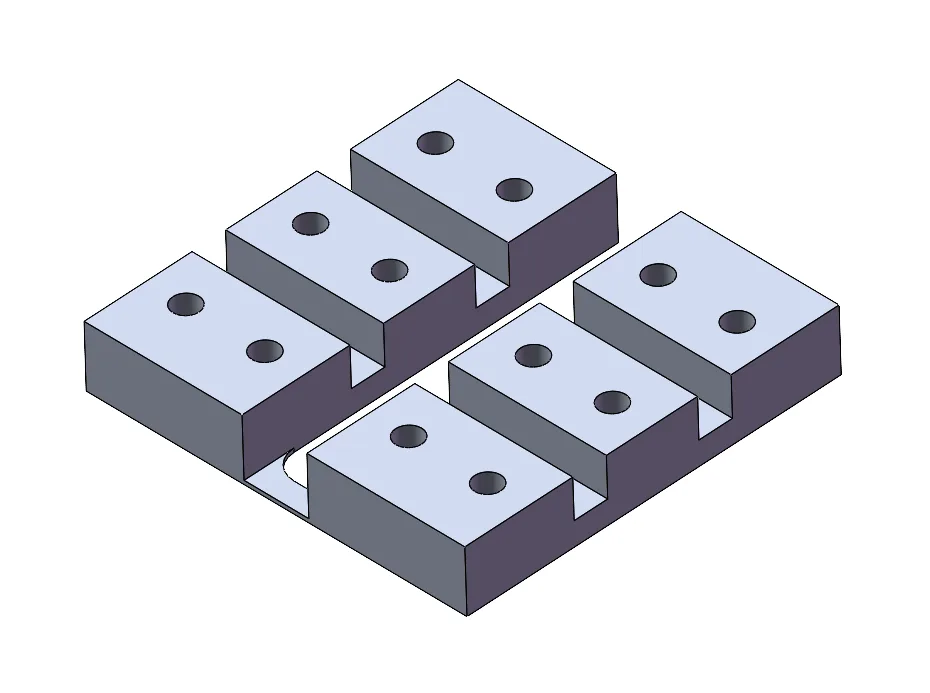
- 为了易于加工,放弃了底部圆弧,同时厚度减至8mm,减少方形槽的深度,减少加工时间。
- 最终右上图加工成本拼件后也仅需6.8块钱(2025.09.05已经涨到11.8),满足单个舵组固定的需要。固定时需辅以2mm垫片。
- 由于此处主要利用了类似榫卯的结构,仅需要螺丝施加拉力加紧产生摩擦力来防止位移。在实际工况中,也只有当舵组受到斜45度向外的拉力,且拉力大于摩擦力时,螺丝才会受到剪切力。
其它
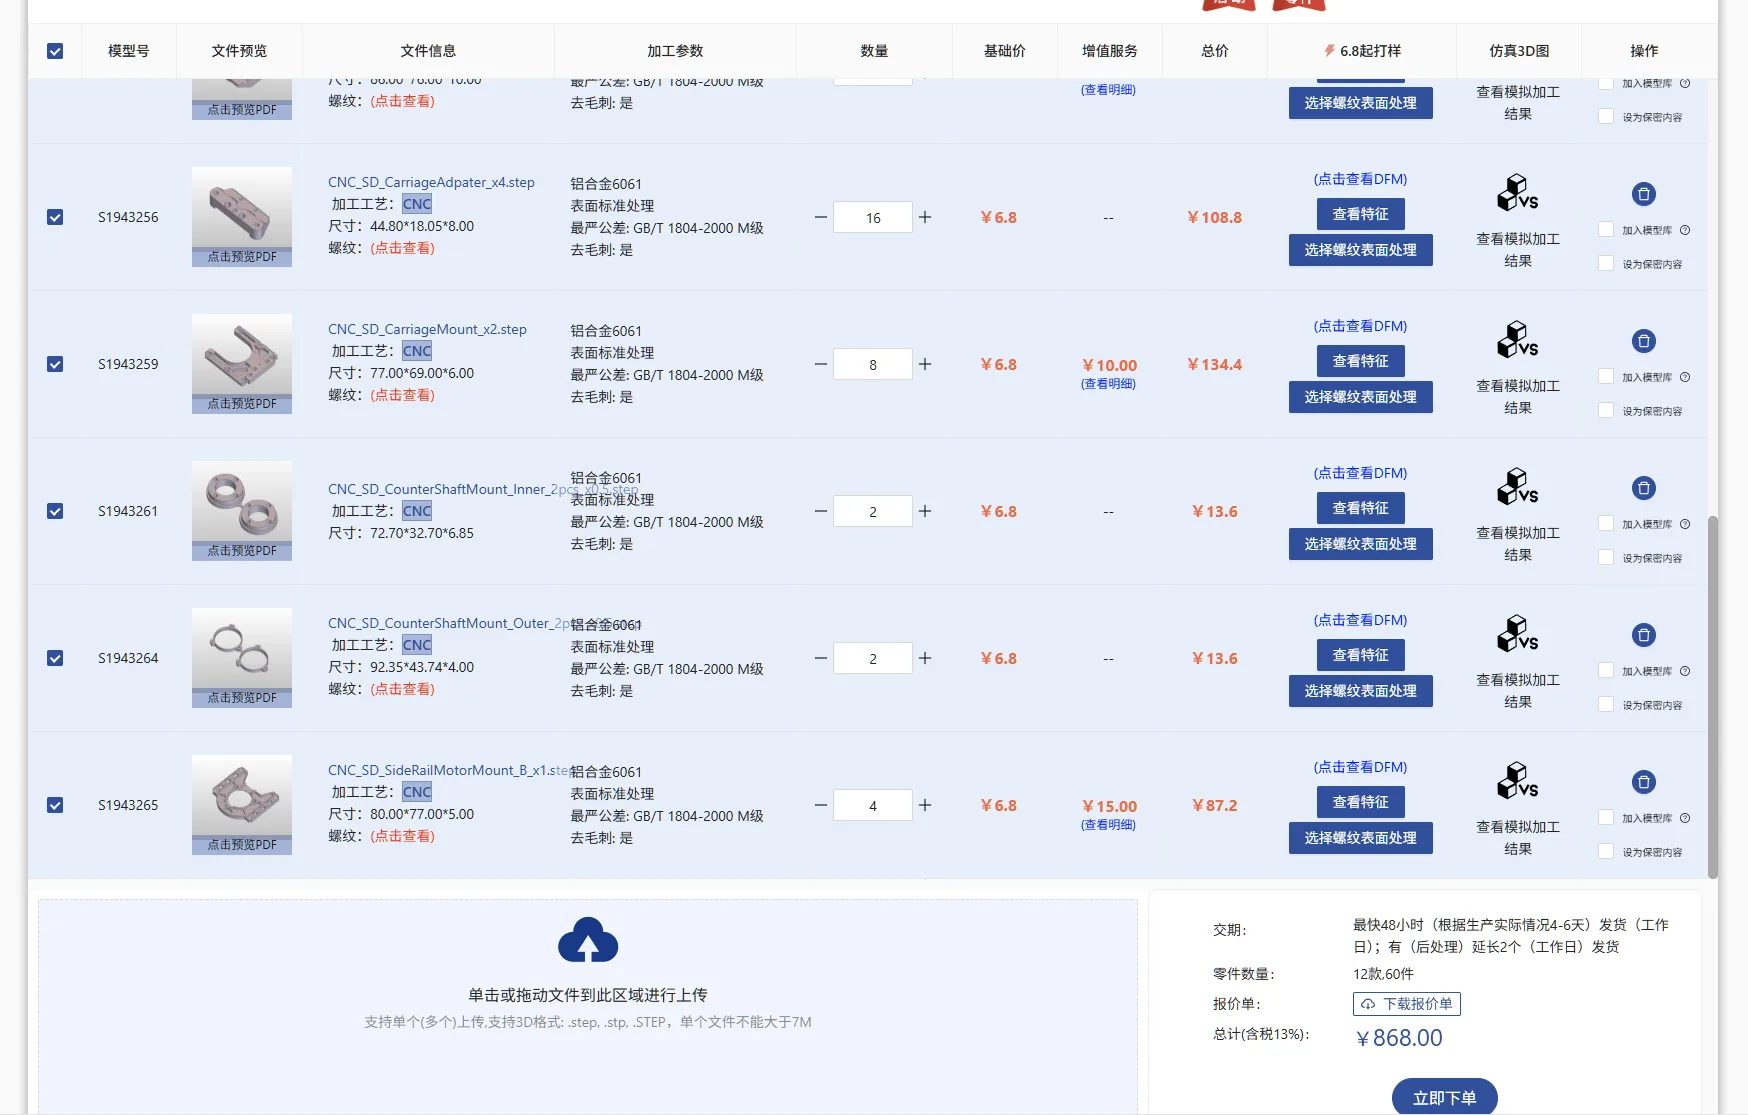 铨洲报价示例
由于铨洲的算法变动,价格可能有所调整,部分零件会变贵也可能变便宜。在此也打包了一份报过价的step文件,供7015版本使用。报价日期2025.09.05(相较最开始已经涨了一些...)
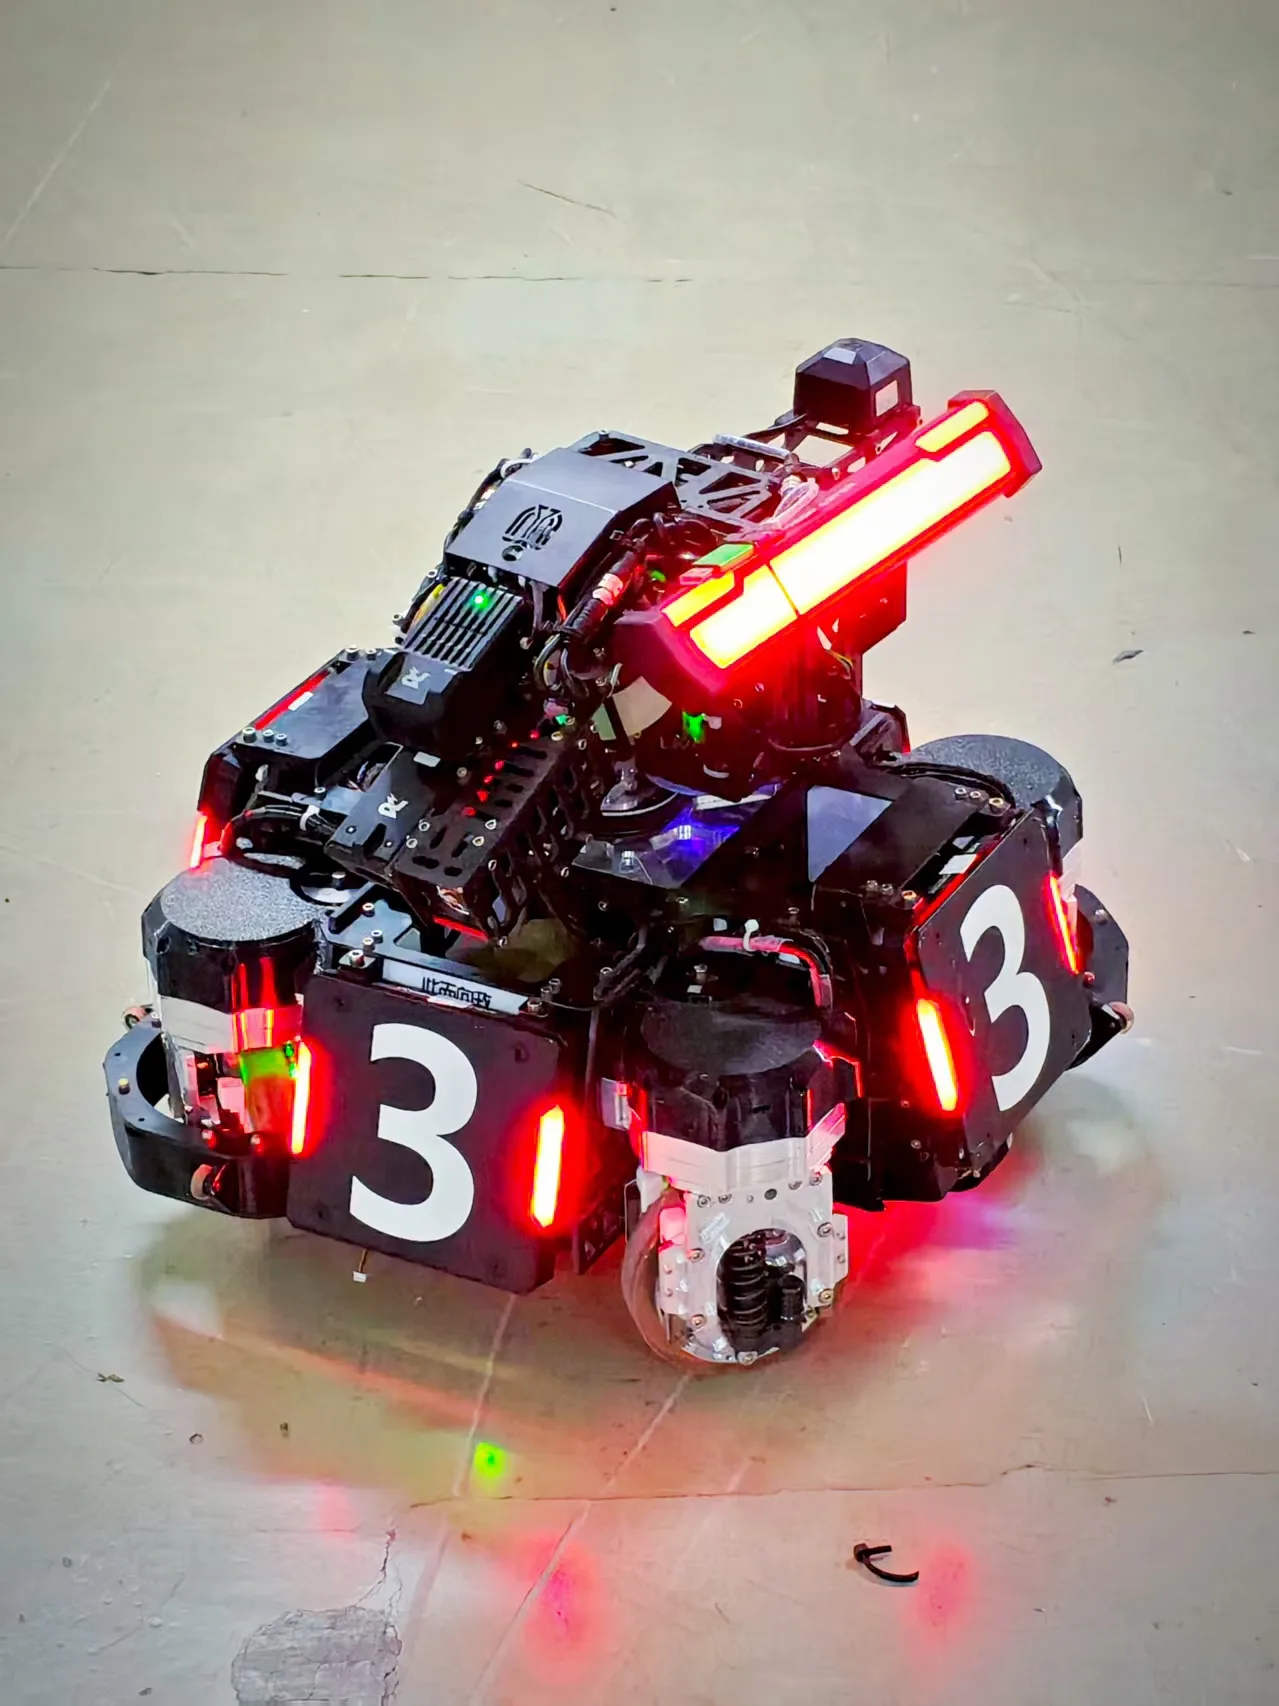
效果展示
结语
本设计主要依靠感性理解,或者说根据直觉设计,没有经过严谨的负载计算或仿真等,但是经过本赛季的实践也能体现出来其稳定性。整体舵组图纸重量约1.6kg,其中cnc件总重约400g,个人认为要再进一步缩减有点困难,重量大头来自于其他的硬性需求,例如电机自重,导轨,轴承,齿圈,轴承等。当然,多使用板材替代cnc件,使用包胶轮等也有可能进一步减轻,在此也提醒各位本开源主要还是提供一个设计思路,抛砖引玉。
最后非常感谢各位对香港科技大学 ENTERPRIZE 战队开源项目的关注与支持,若您在机器人设计过程中受益于我们的项目,恳请在开源引用中注明我们的项目来源。你们的支持是我们不断前行的动力。让我们携手共建一个鼓励创新、 协作与超越的RM开源生态。
欢迎通过以下方式联系我们, 强烈推荐加入官方开源交流QQ群:
- 香港科技大学ENTERPRIZE战队开源交流QQ群: 581184202
- 战队微信公众号: HKUST ENTERPRIZE (ID: gh_855d709c046e)
- 战队Bilibili官号: 港科大ENTERPRIZE战队 (UID: 634988052)
注意,由于铨洲限制,STEP报价文件的价格只会在系统上保留一个月,超出一个月后需要重新报价,当前最后的报价日期为 2025.09.05
图纸链接: https://pan.baidu.com/s/1exESCRUZlEk6ywLPwGYdBA 提取码: XSNB
STEP报价文件链接: https://pan.baidu.com/s/13I5hJb05mAu0QTXK2r420w 提取码: XSNB
PCB工程文件链接: https://pan.baidu.com/s/13HGPoHnoYrLTuMDUzI5hOA 提取码: JSGS
引用与参考
- 【RM2022-非6020舵轮开源】 2059964986
CITED BY谁引用了本项目 12
已核实并记录 12 条公开引用来源,同一来源页面只计一条。
- RMUC2026 FYT战队完整形态考核 技术方案
- [RM2026-过洞步兵机器人机械结构开源]华南农业大学-Taurus战队
- RC2026-重庆大学ConQU战队-R1舵轮结构开源
- 【技术报告+中南大学FYT战队+RM2026技术报告开源】工程结构、硬件及控制算法
- 【RM2026-中南四级工程机械结构开源】中南大学FYT战队
- [RM2026-全向轮步兵机器人机械结构开源】青岛大学-未来战队
- 【RM2026-哨兵舵步机器人机械结构开源】辽宁科技大学-COD战队
- 【RM2026极致降本双端自研减速箱与橡胶轮开源】合肥工业大学-苍穹战队
- [RM2026 DJI3508/DM3519 通用经济减速箱开源]-吉林大学TARS Go战队
- [5.8s四级矿] RM2025-香港科技大学-ENTERPRIZE战队轮式机械臂工程开源
- 【RM2025-串联腿步兵机械开源】香港科技大学ENTERPRIZE战队
- 【RM2025-中供弹过洞舵轮英雄机械开源】香港科技大学ENTERPRIZE战队
讨论区 15