项目简介
由AI生成,具体实现以原文为准
为水平安装的接收线圈设计充电站:机器人开入后推动连杆,使发射线圈向前、向下贴近接收线圈,解决紧凑车体的对位问题。
01水平线圈的选择
紧凑车体侧面没有足够安装空间,也可能使接收线圈受到击打,因此改用水平放置。机器人以斜向入站的方式配合线圈位置。
02框架与固定
铝通和玻纤板组成站体,TPU 零件用于脚垫、限位及撞击缓冲。框架的任务是稳定放置机构,真正的对位动作由连杆完成。
03推入对位与回弹
机器人推入时带动滑块与连杆,使发射线圈向前、向下贴合;弹簧与橡皮筋负责缓冲和回位。装配体给出整套机械关系。
03.1滑块与四连杆
MGN9 滑块约束撞击位置的运动,弹簧驱动四连杆。它既缓冲猛烈入站,也适应不同机器人保险杠与线圈的位置关系。
03.2对位与回位
线圈末端的限位件完成精确对位,橡皮筋在机器人退出后将机构拉回。
03.3机械图纸
附件提供 SolidWorks 2024 装配体,包含滑块、连杆、弹簧和限位件的装配关系。
点击主题展开总结,子主题可继续展开;引用位于说明末尾。
原理说明推入对位与回位流程
入站的推力经过连杆转为线圈向前、向下的运动,限位件完成对位;弹簧吸收冲击,橡皮筋帮助机构回位。 [3]
引用与定位 · 5 处依据
项目简介与图解根据原帖及所引项目资料整理。图中分支表示内容分类,原理流程为概念说明。
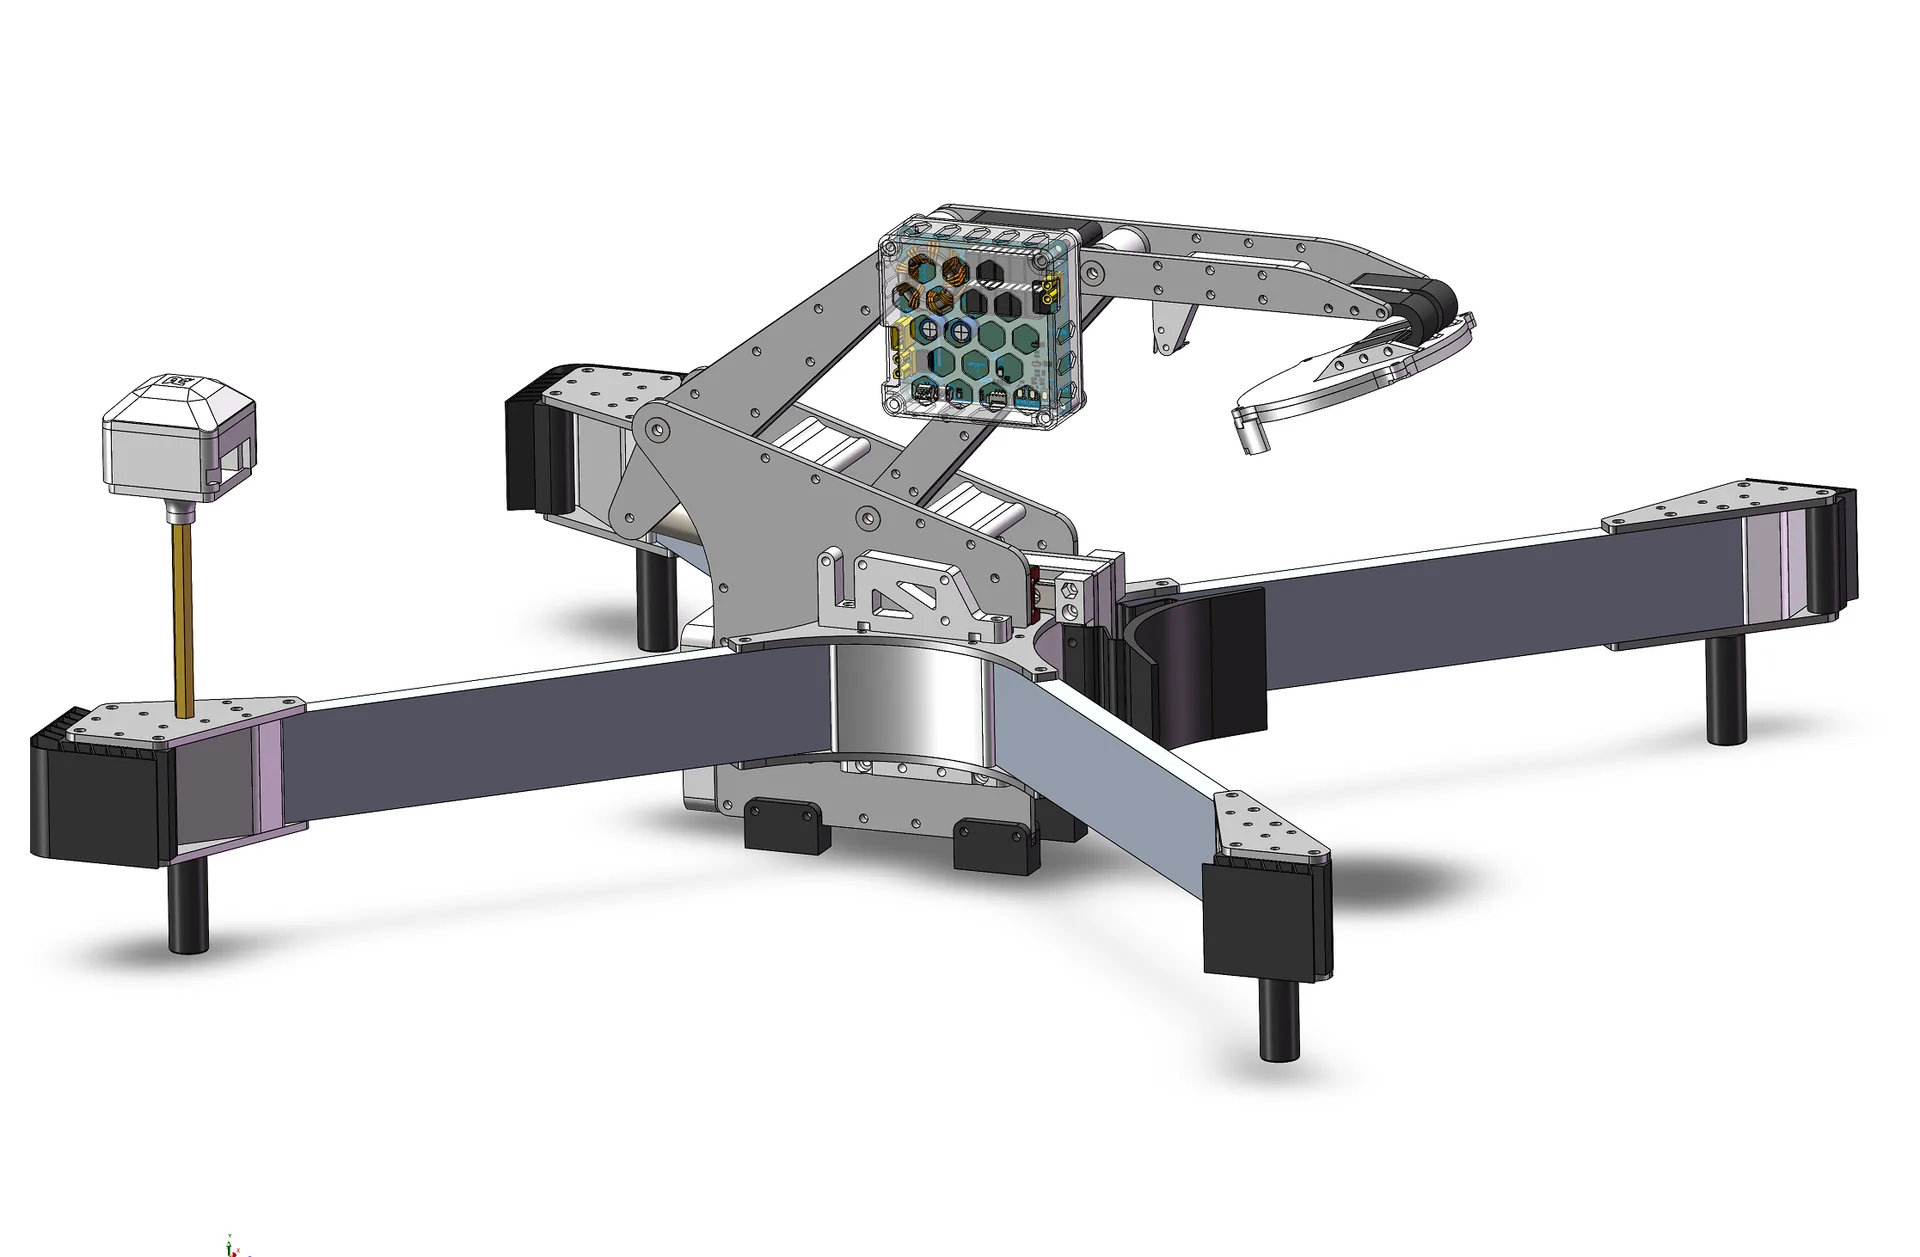
由于本赛季我们队机械人手严重不足,无线充电站作的机械结构也只能自己画了🙃。由于我是硬件,之前也只会一点点Solidworks,机械设计和装配都仅仅是能用的水平。所以主要是希望分享一下这种结构,希望能给大家提供一些思路和帮助。无线充电和超级电容的的硬件和代码将会在稍晚整理好后开源(开源报告好难写😢)
欢迎加入开源交流QQ群:581184202
联系方式:微信 xianziming0531,邮箱 [email protected]
效果展示
这个是在实验室测的:复活赛寄了,可以发了 之无线充电
这个是适应性训练15分钟自由调试的时候拍的:
小故事:为什么不竖着放置线圈
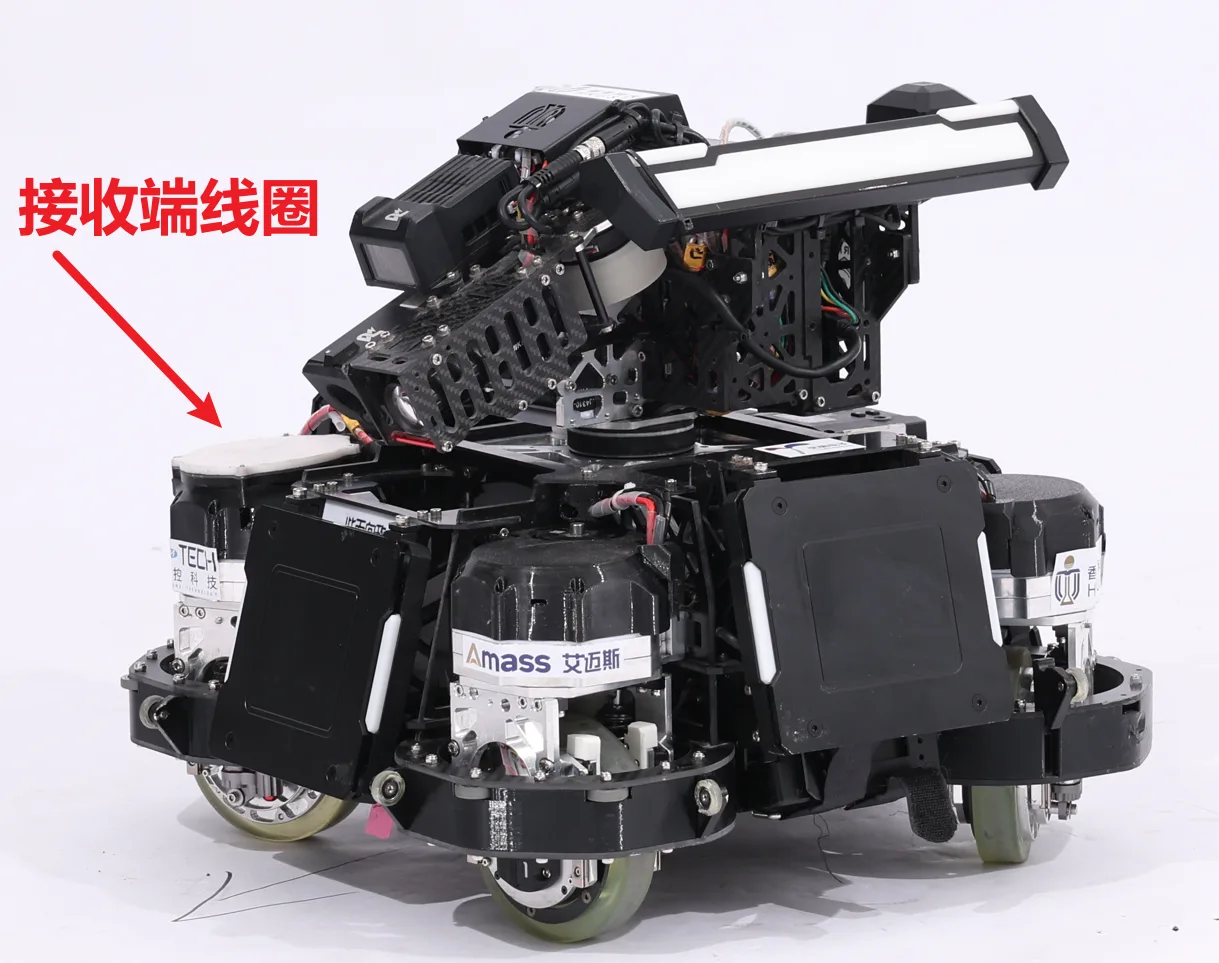
目前绝大多数学校的线圈都是竖直放置,只有我们采用了水平放置线圈的方案。这主要有两方面原因:一是我们的步兵和英雄体积压缩太极限(英雄可以过洞、步兵甚至可以在洞里小陀螺)导致侧面实在没有安装接收端的空间;二是我们认为线圈放在侧面可能会像第五块装甲板一样被击打,而无线充电线圈本身又比较脆弱,后来来看可能确实如此,在复活赛回家之前的倒数第二场,英雄的舵上保护件和无线充电安装件已经从中间被完全打裂开。
随后我们发现由于我们的机器人舵轮轮组很矮,可以将线圈放置在上面,所以打算让机器人以45°开进无线充电站进行充电,虽然要登上3cm的小台阶,但对于舵轮来说是相对容易的。
主要结构
主要结构比较简单(就我的水平也画不出啥复杂的东西),通过两个50mm*10mm铝通搭出主体结构(这个铝通型号没啥特殊的,只是刚好在实验室捡到了这个尺寸的,连那个槽都是手动开的),在通过一些玻纤板进行连接并搭出上面的连杆结构。
为了保证充电站能压紧在场地内,在四个角使用了四个TPU材质的柔性3D打印件,对于脚垫、连杆限位、连杆撞击处和线圈末端也使用了TPU材质的3D件。
后面长得类似UWB的东西其实是状态指示的LED,致敬传奇UWB安装规范折磨机械组一赛季🤣。
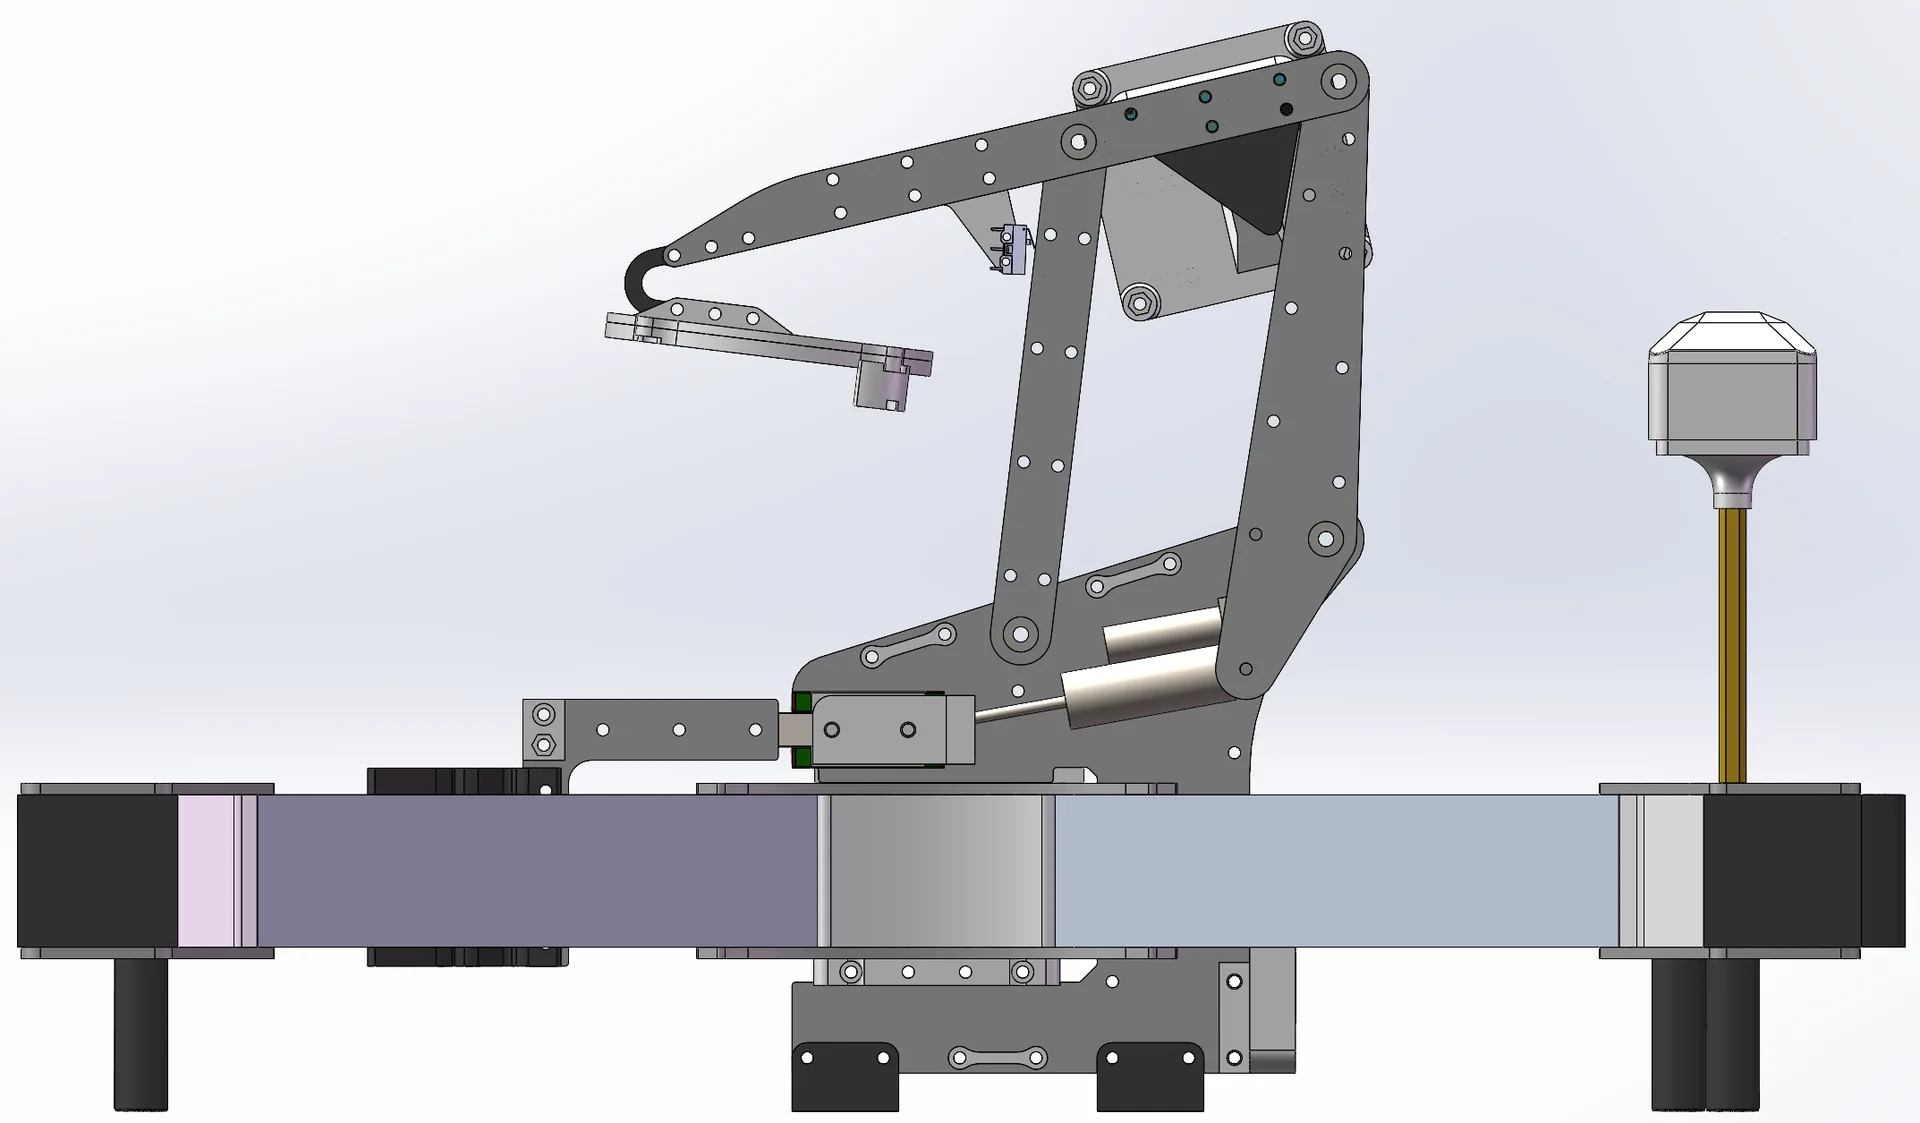
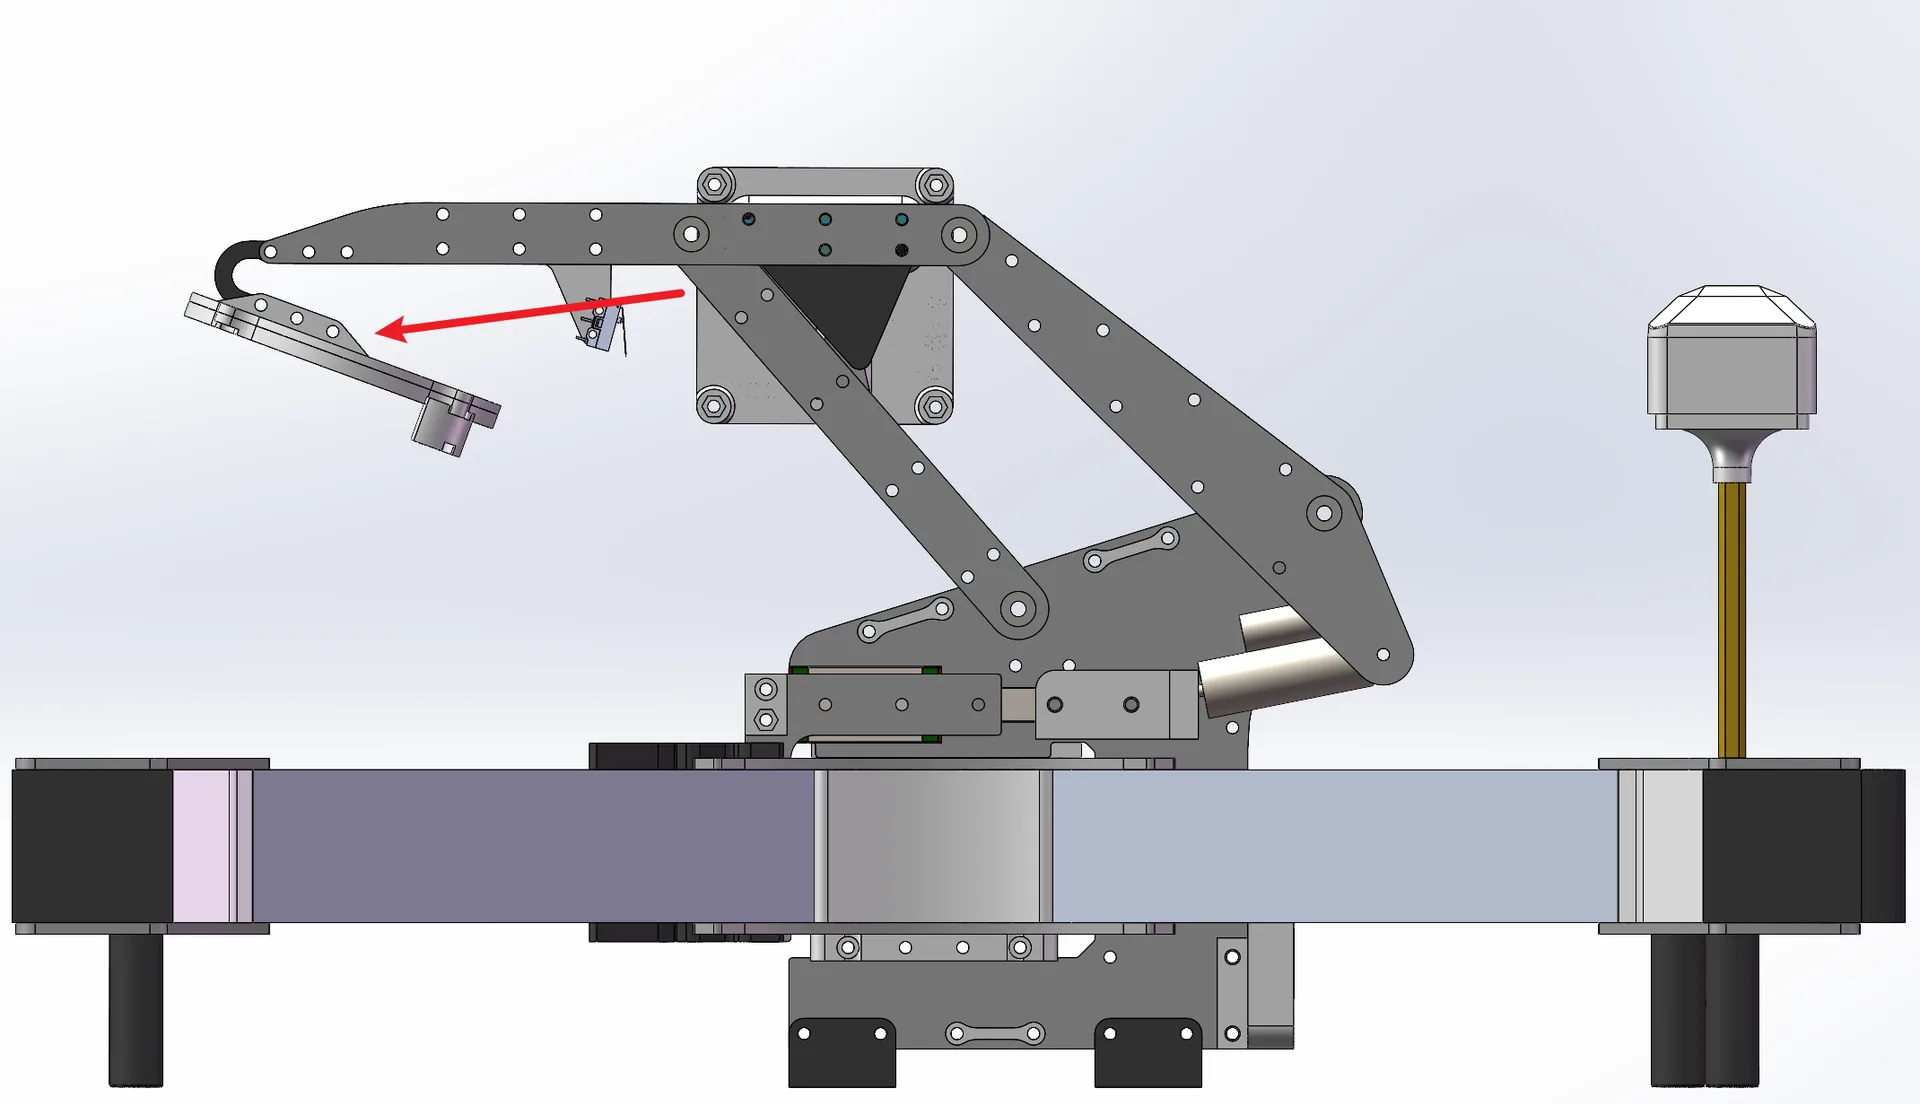
连杆使用两个MGN9滑块限制机器人撞击处的运动,通过弹簧驱动四连杆机构运动,弹簧一是为了在操作手急了导致的剧烈撞击时进行缓冲(铝通上全是肘击的痕迹🤣),另一点是保证即使不同机器人的线圈与保险杠相对位置不同时也可以稳定对位。回弹时通过橡皮筋将整个机构拉回,通过连接不同的位置来调整拉回机构力的大小。
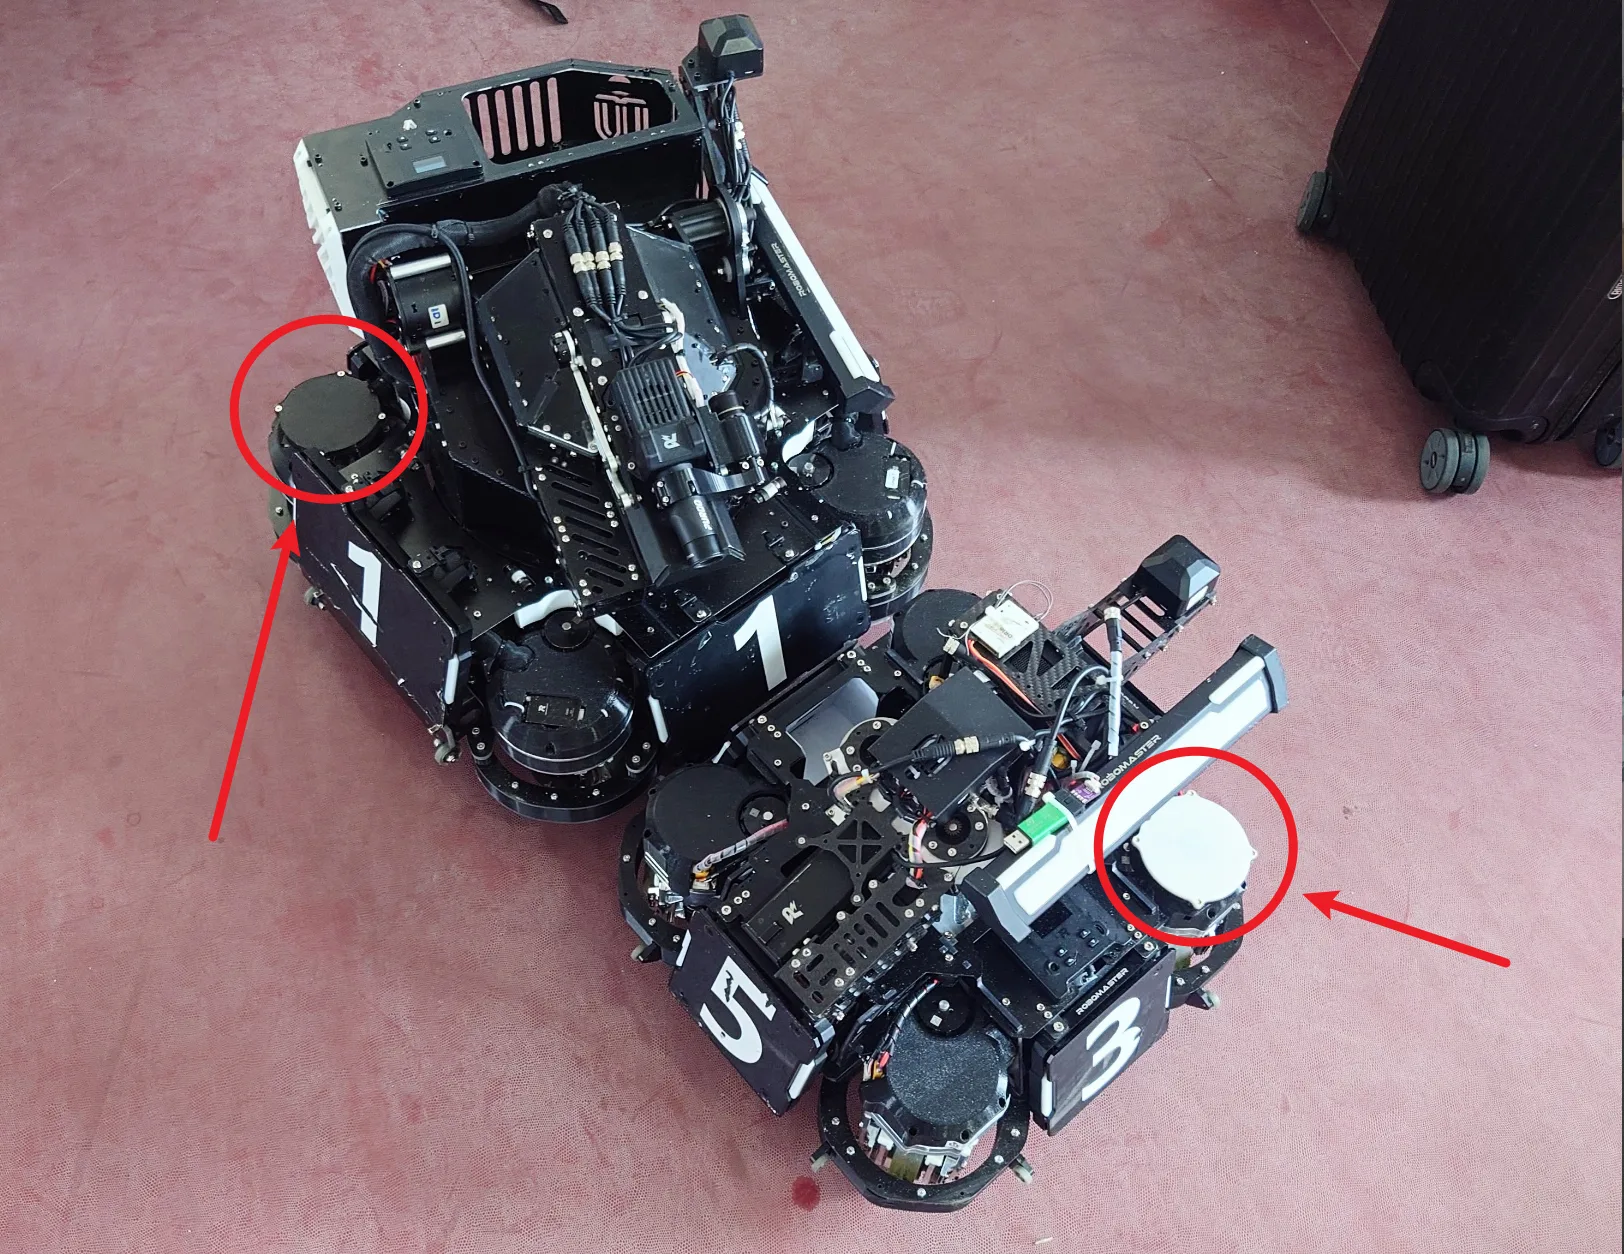
当机器人开进无线充电站后会通过推动连杆使线圈向前、向下运动,将线圈压到接收端线圈上,并通过线圈的两个限位件进行精确对位,实测可以对的非常准(基本能卡上就完全重合):
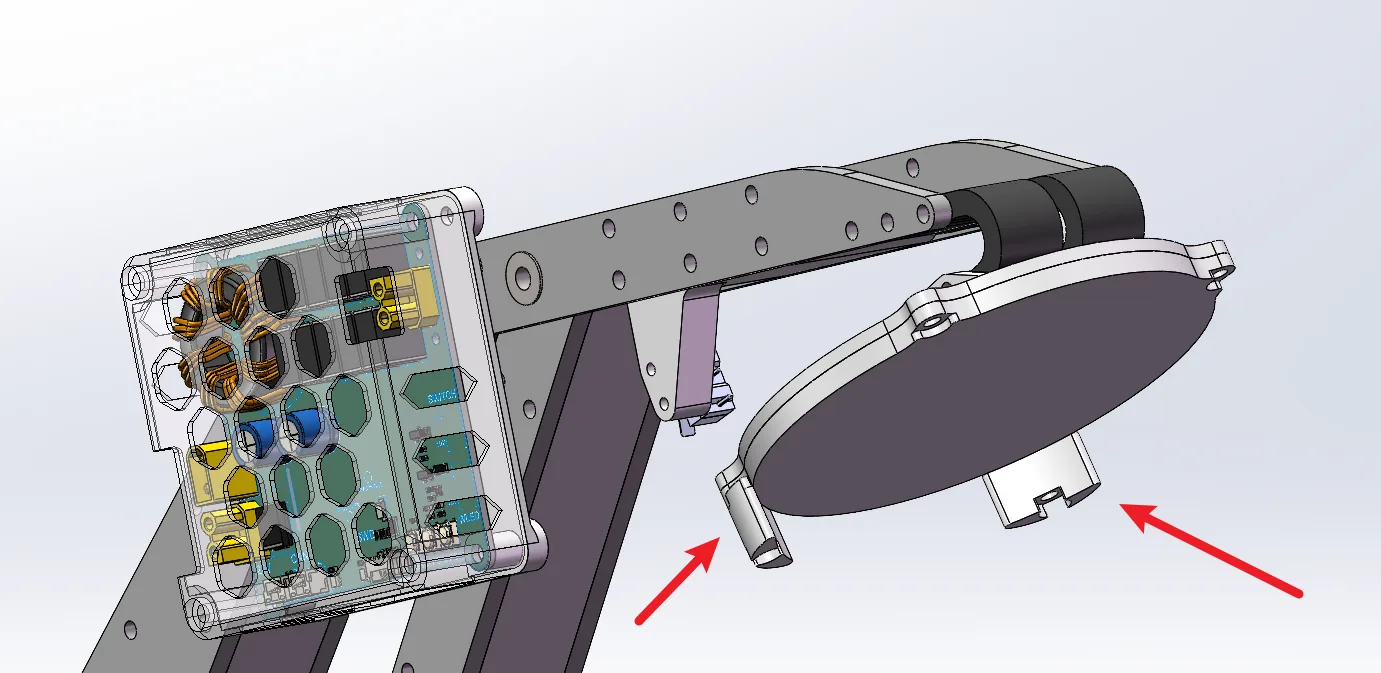
实拍照片
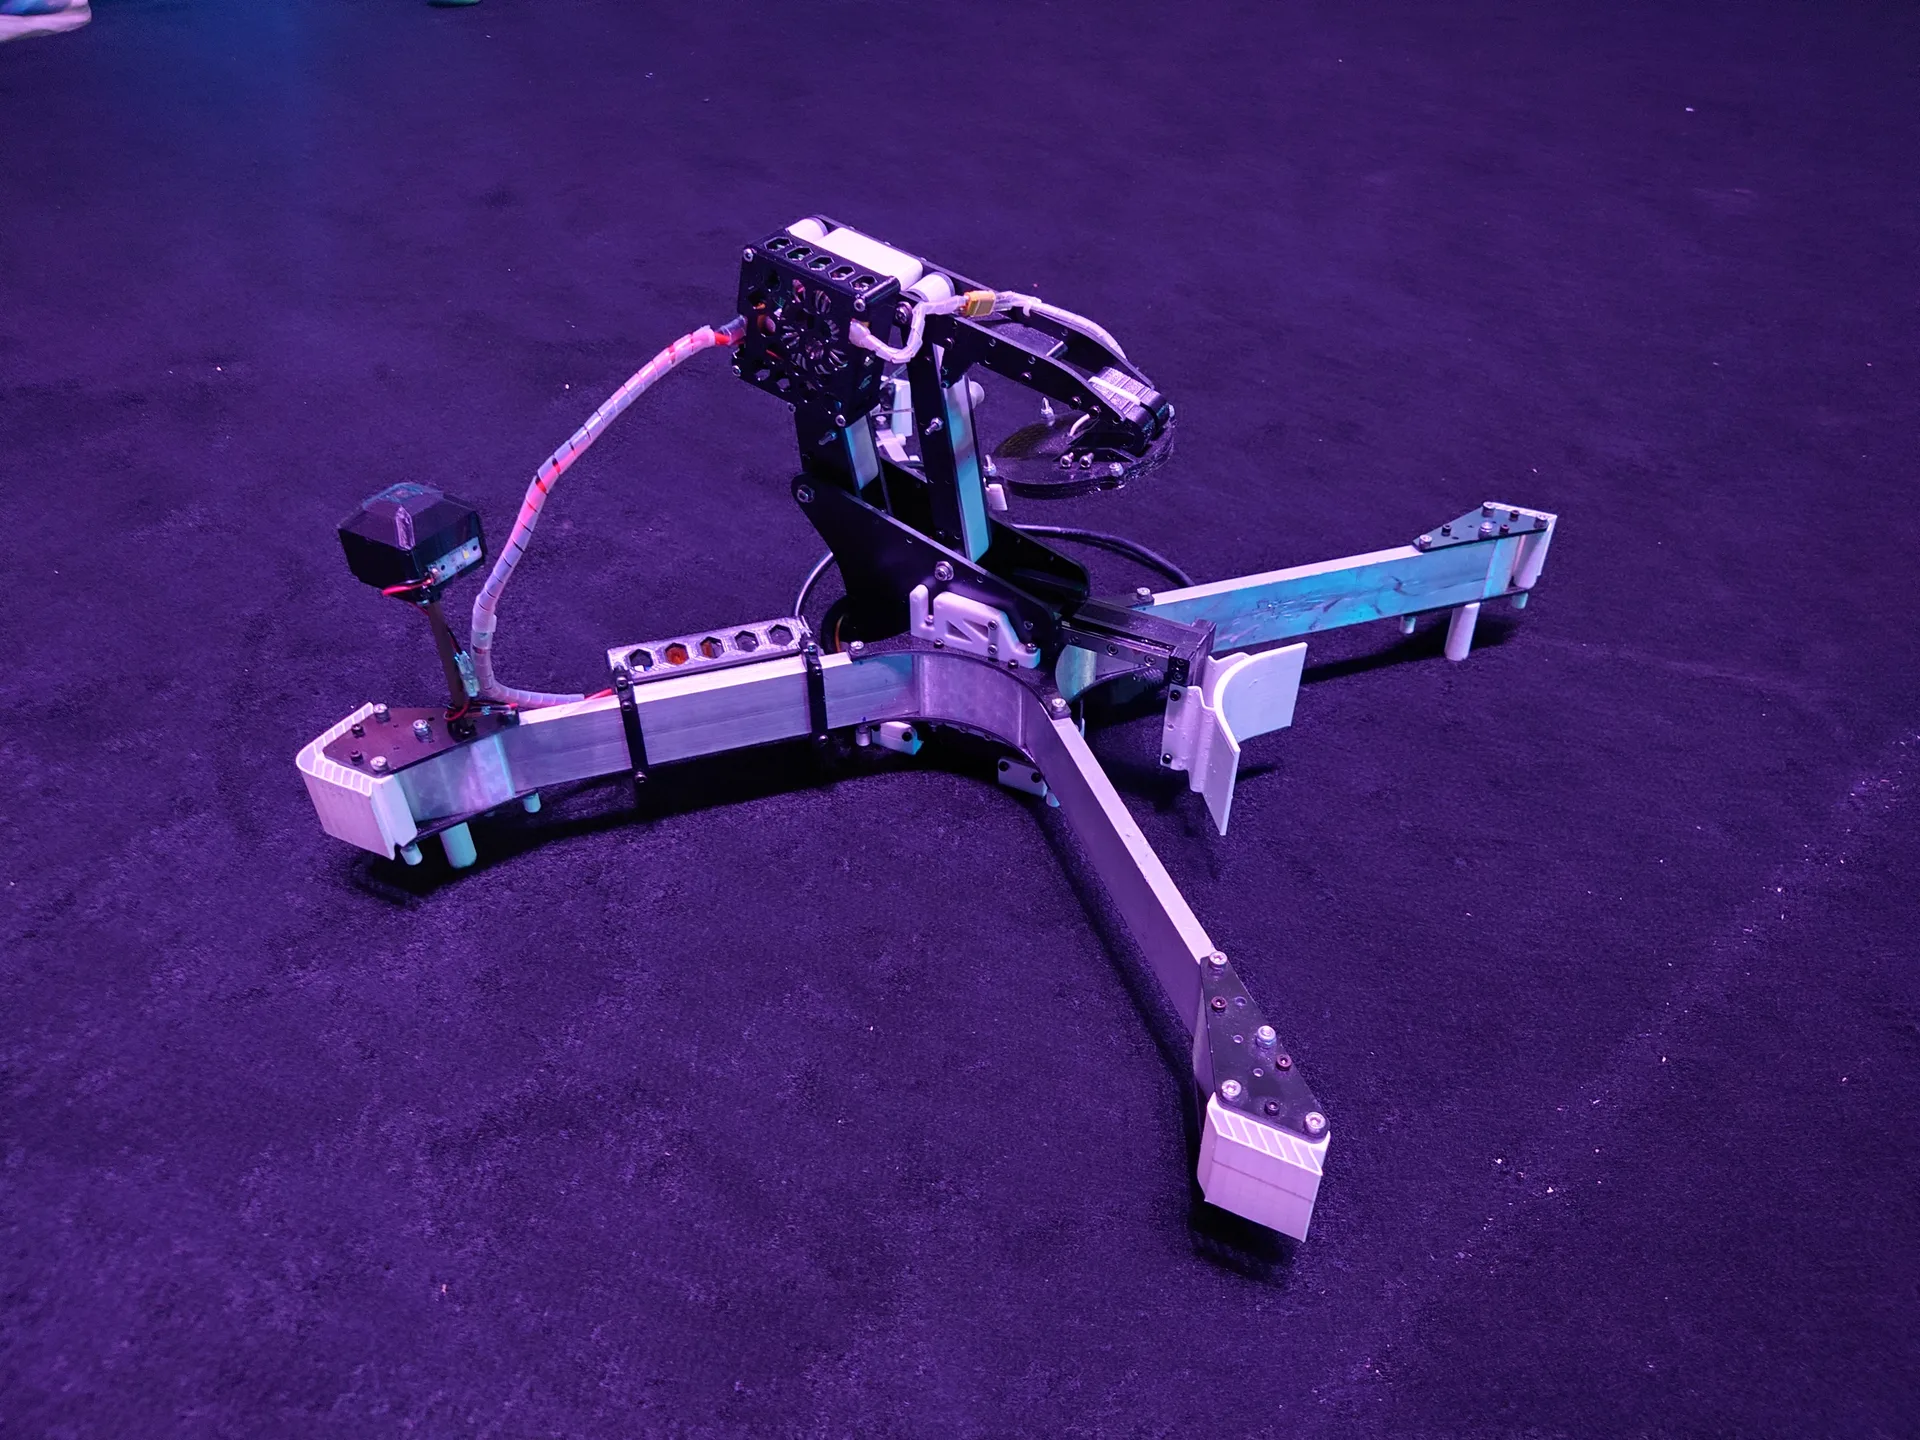
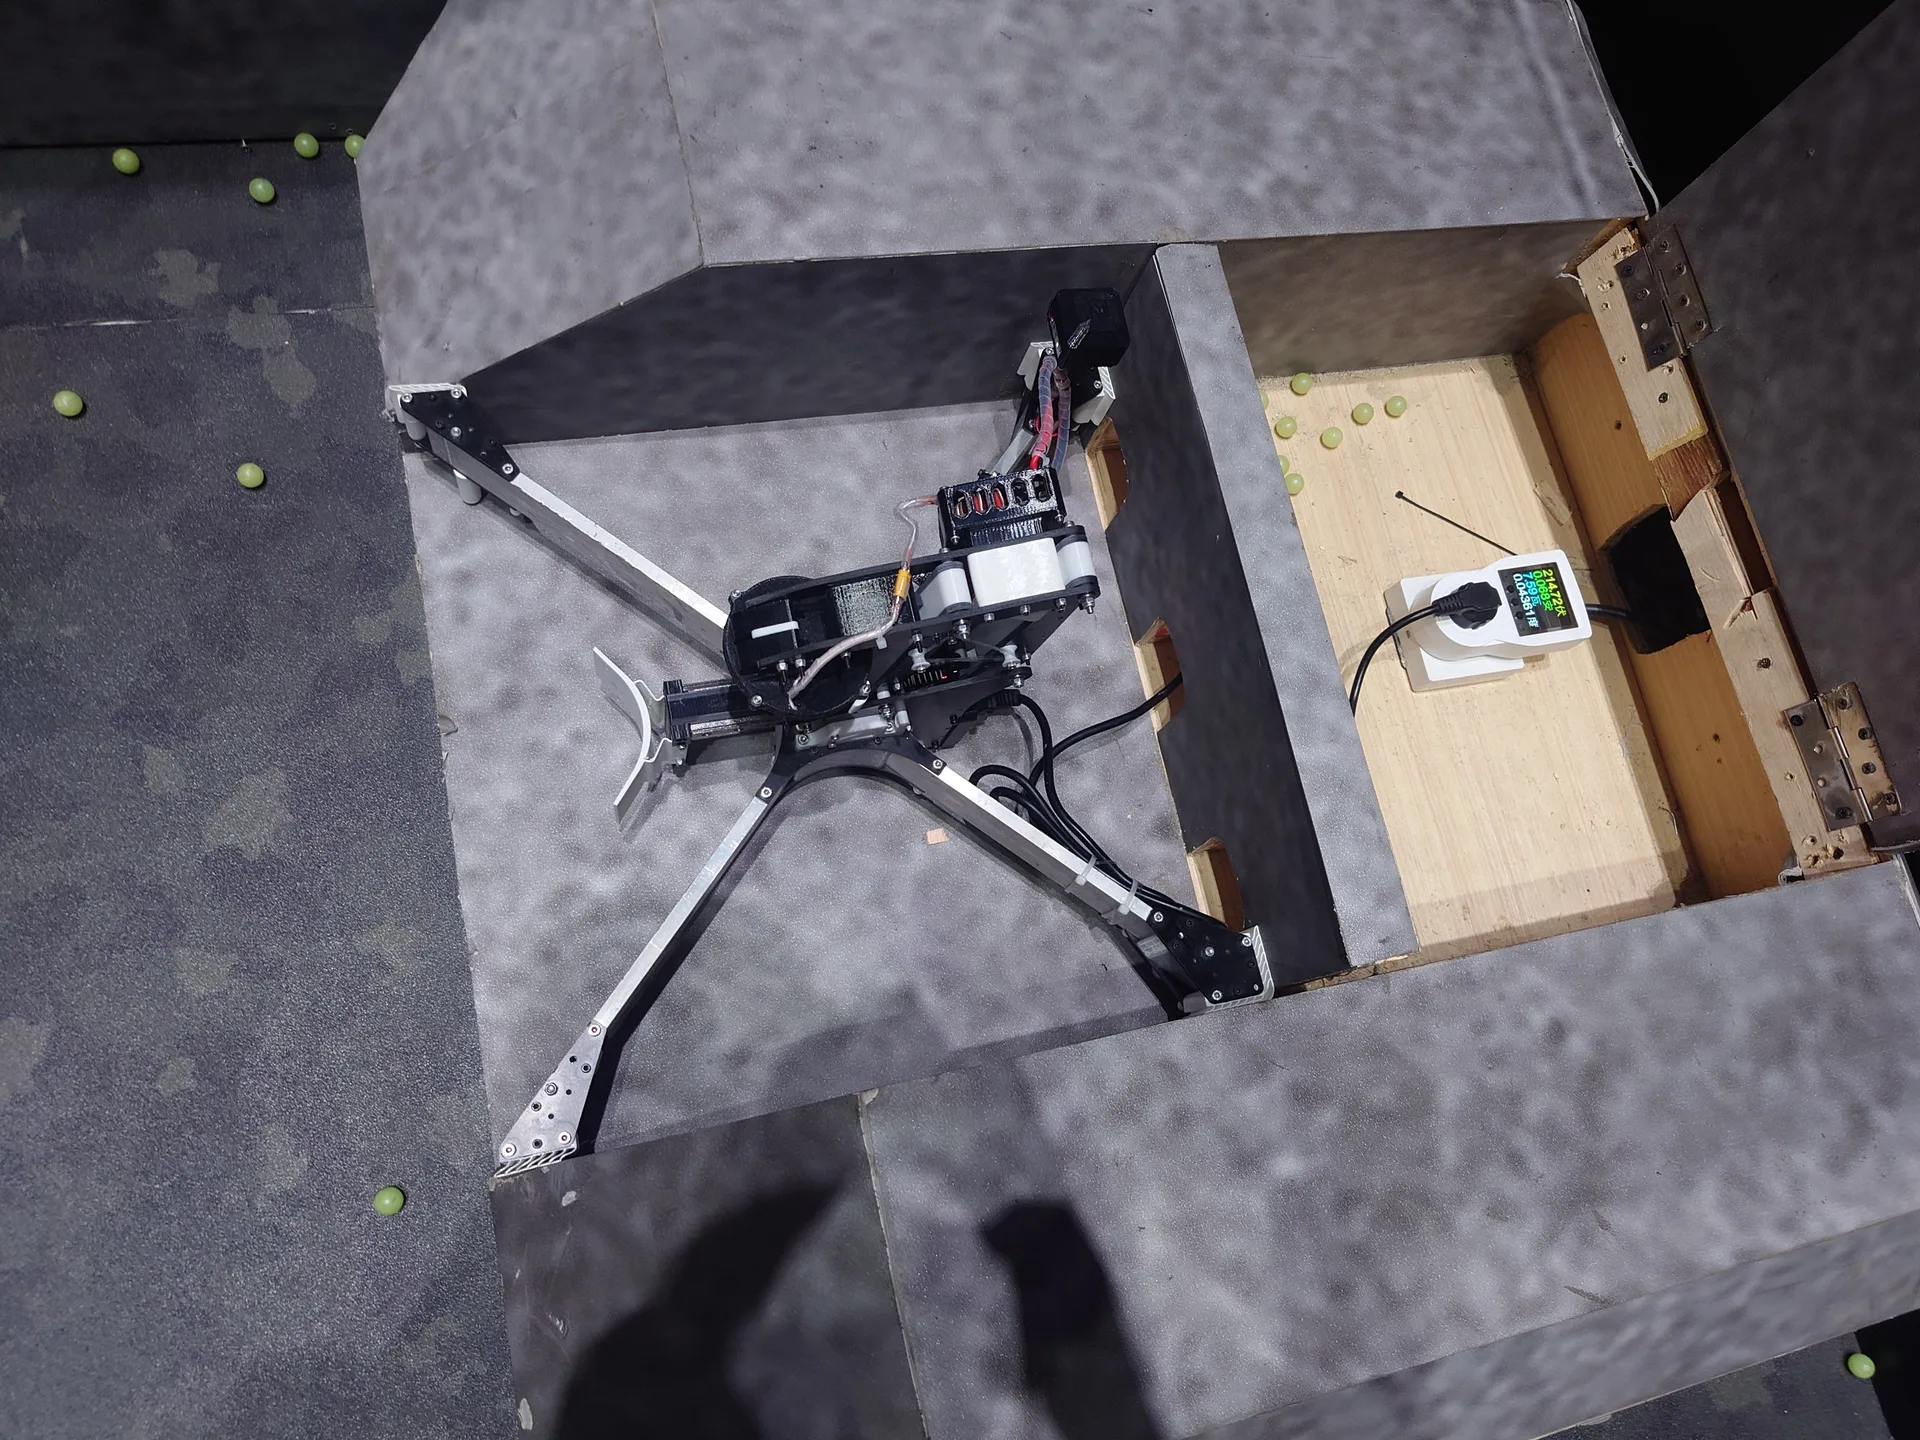
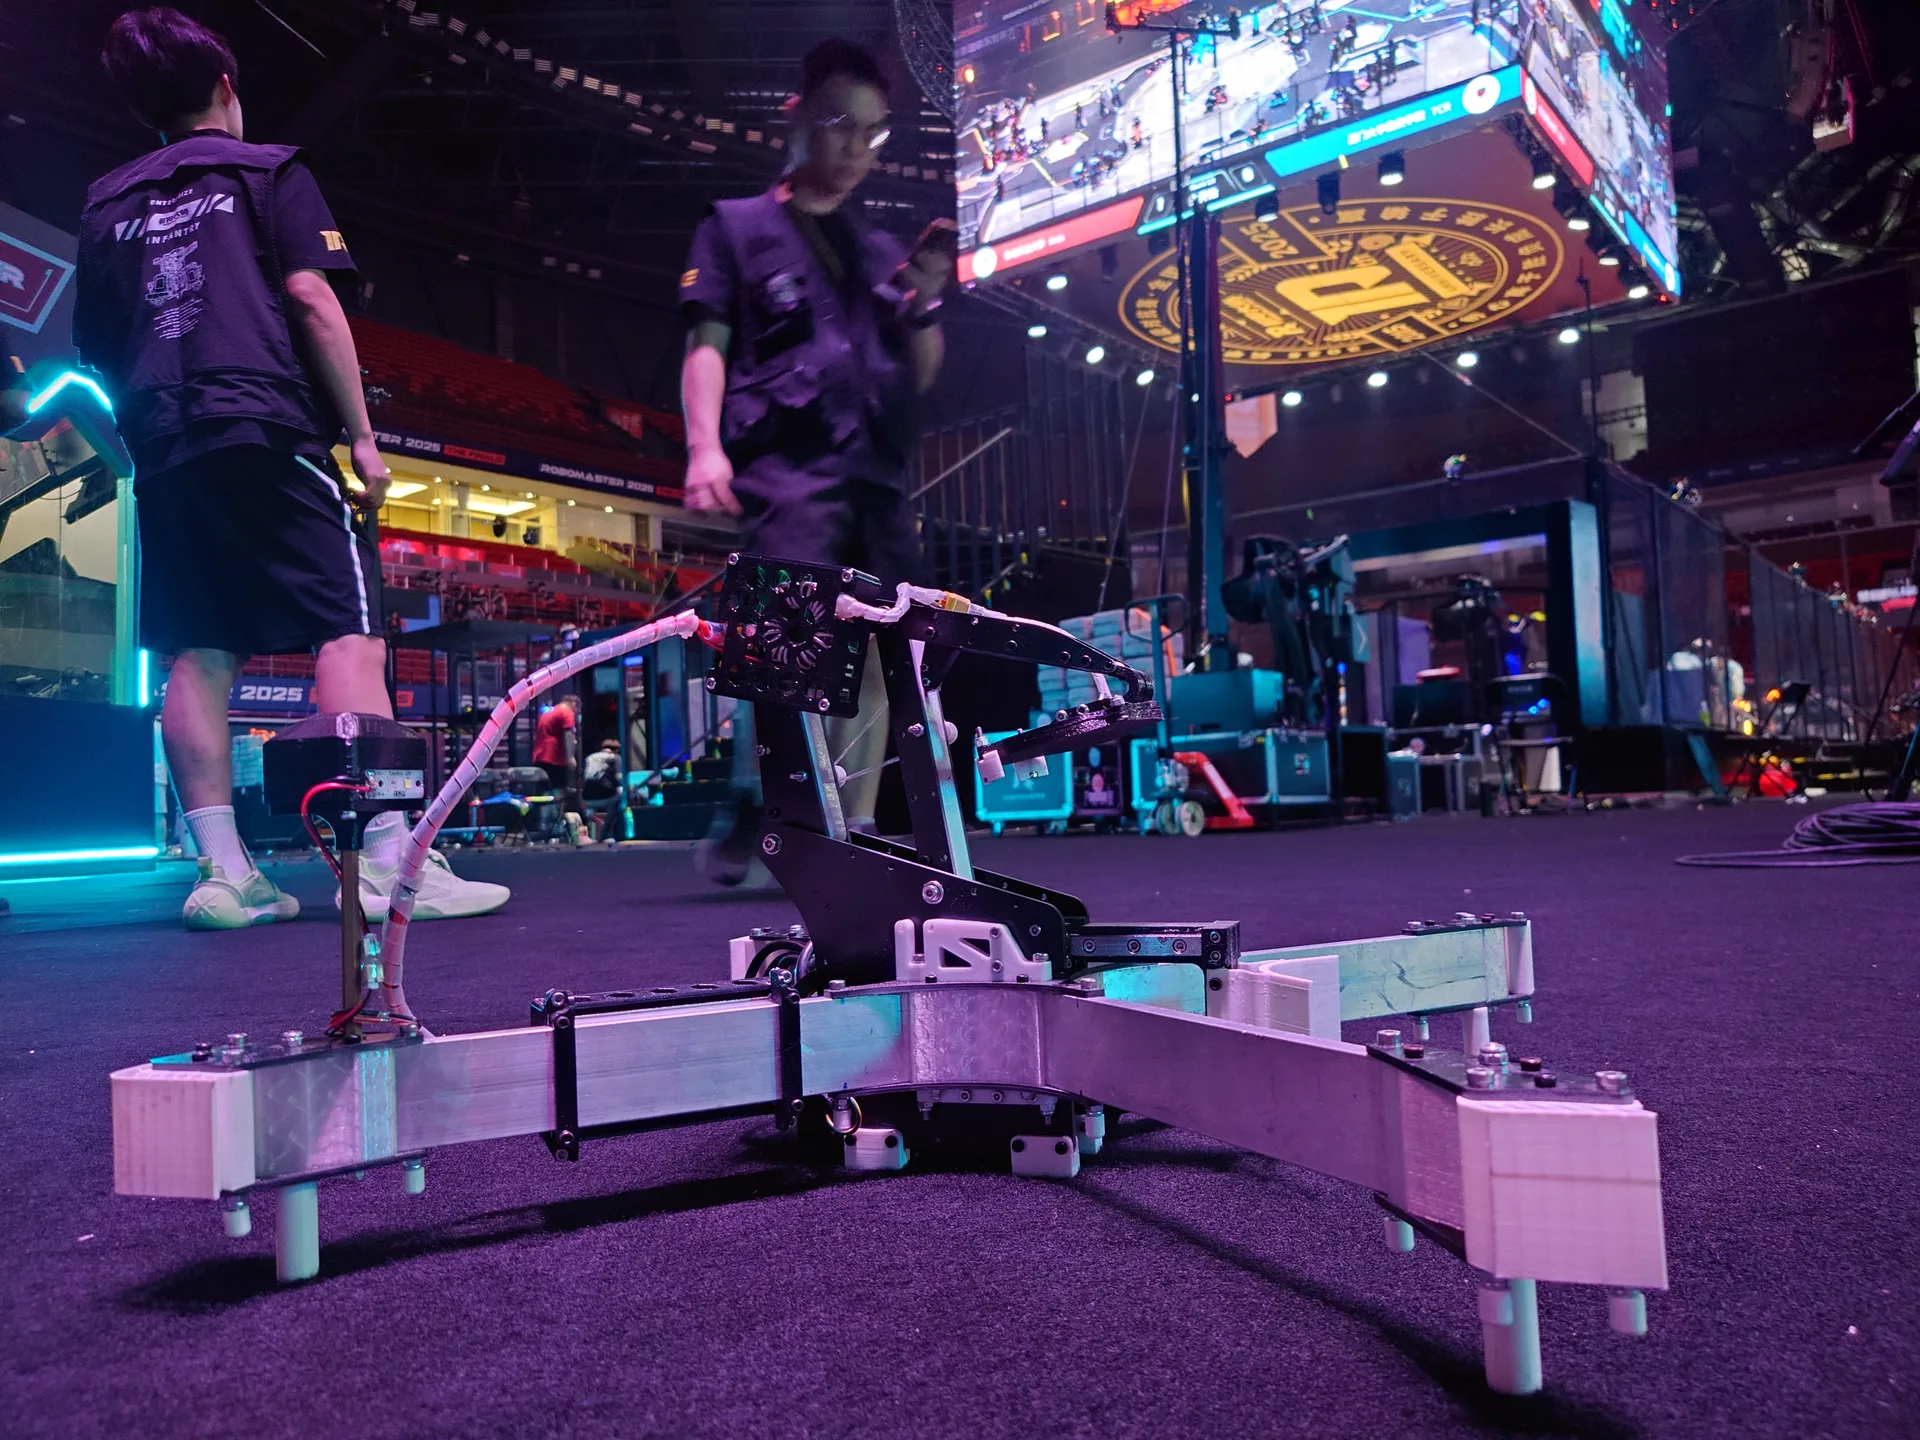
对应机器人上的接收端(步兵,英雄)
机械图纸
图纸是Solidworks 2024格式,命名、配合之类的不是很规范还望理解(
OneDrive连接:无线充电装配体.zip
最后,感谢ENTERPRIZE战队机械组SJY提供的连杆结构思路,感谢CCH HTL JYC ZZY等队员在设计和装配时提供的指导和帮助,感谢英雄机械SJY、步兵机械XJS帮助适配无线充电接收端的结构!
附件
- 无线充电装配体.zip 113 次下载
CITED BY谁引用了本项目 2
已核实并记录 2 条公开引用来源,同一来源页面只计一条。
讨论区 4