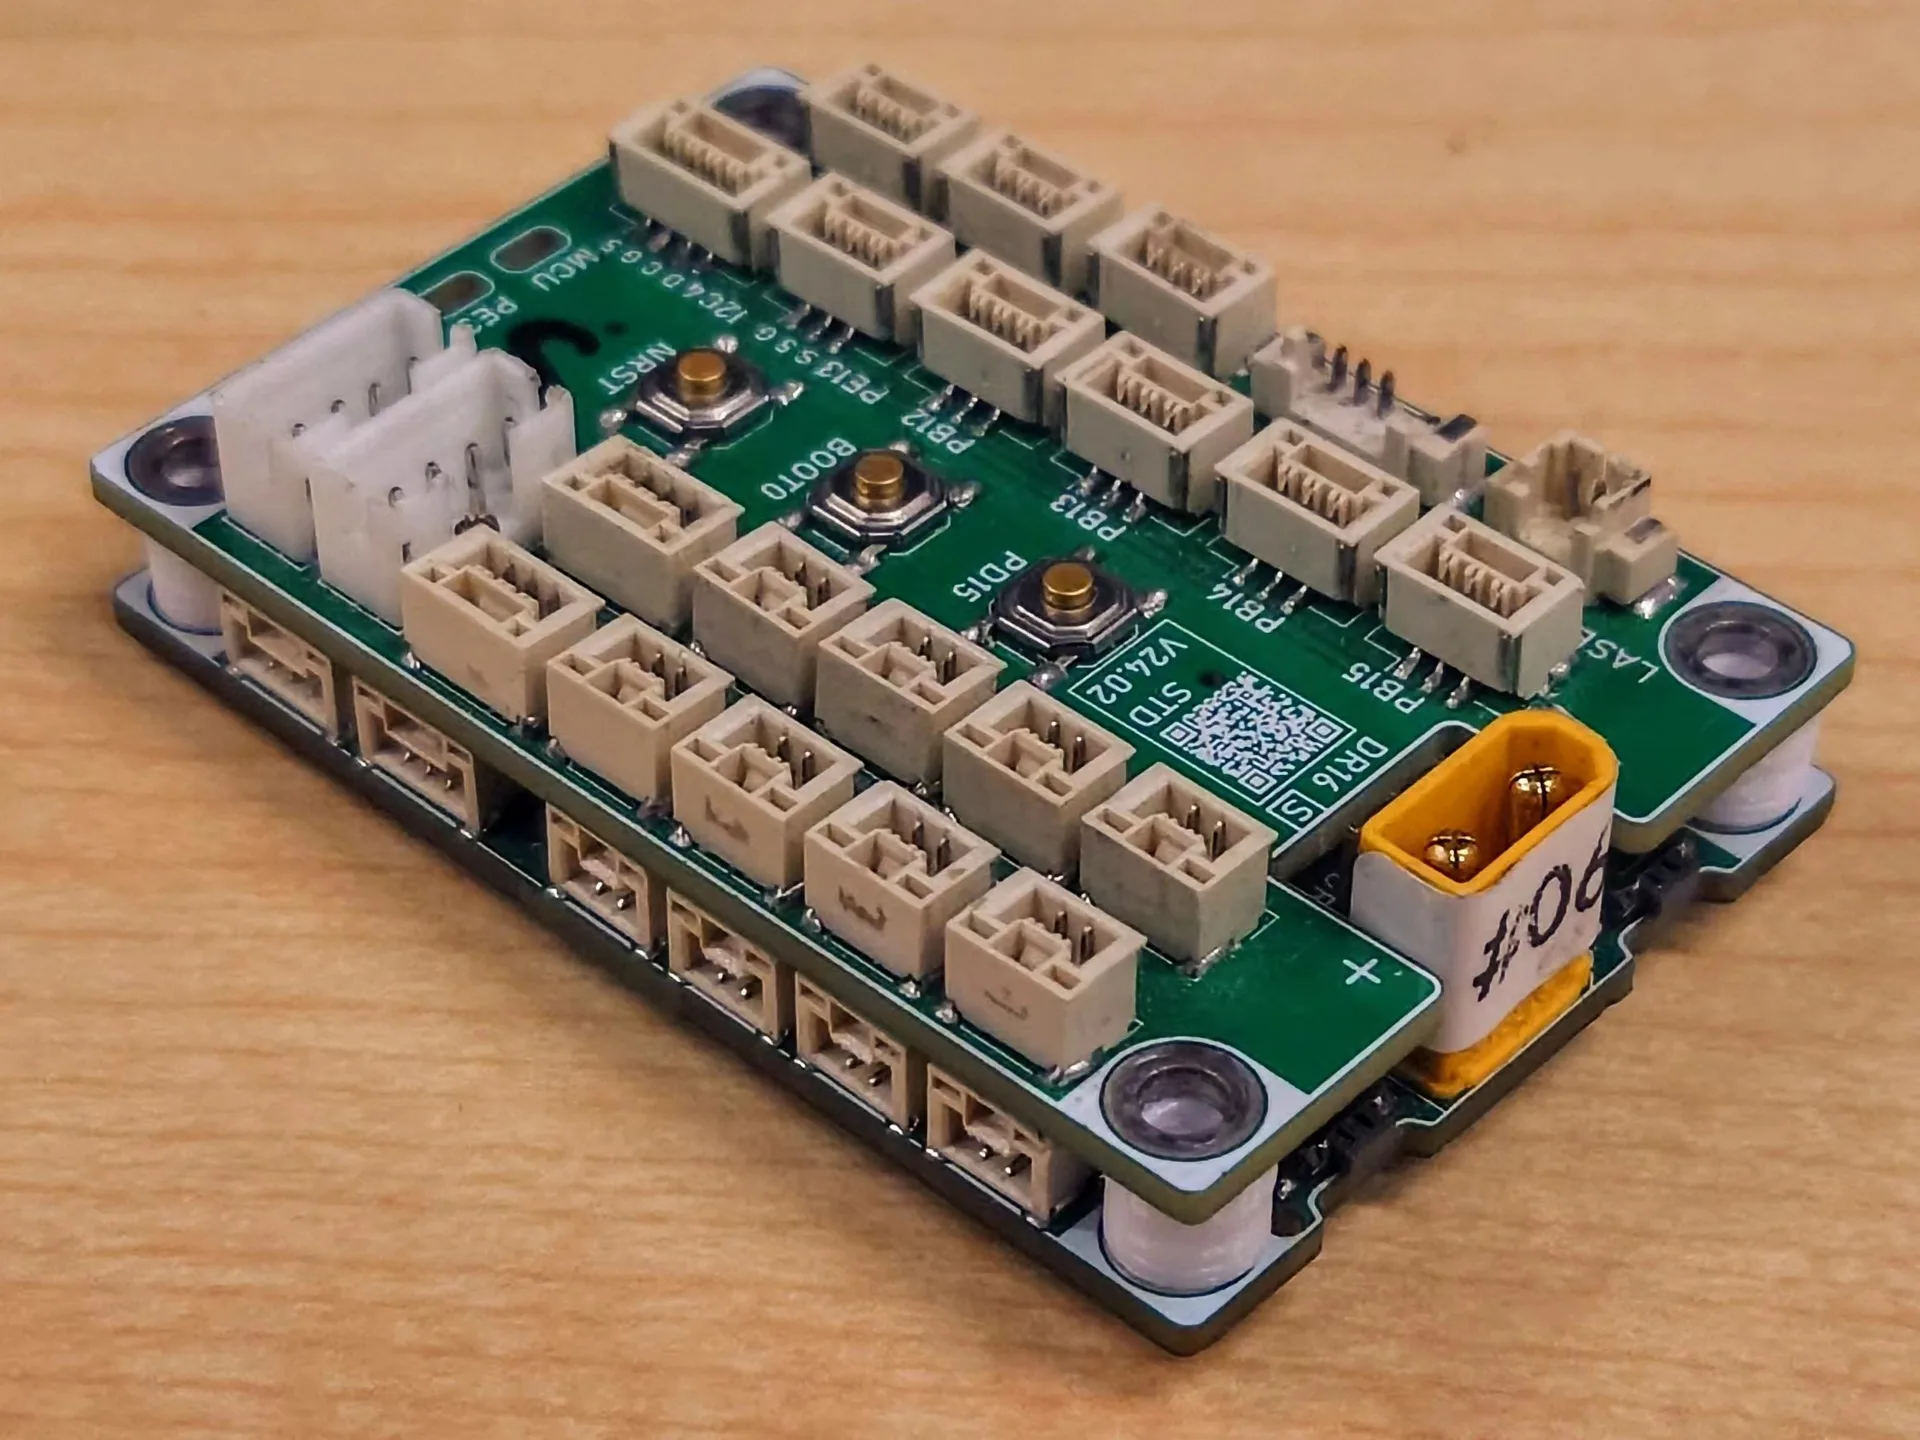
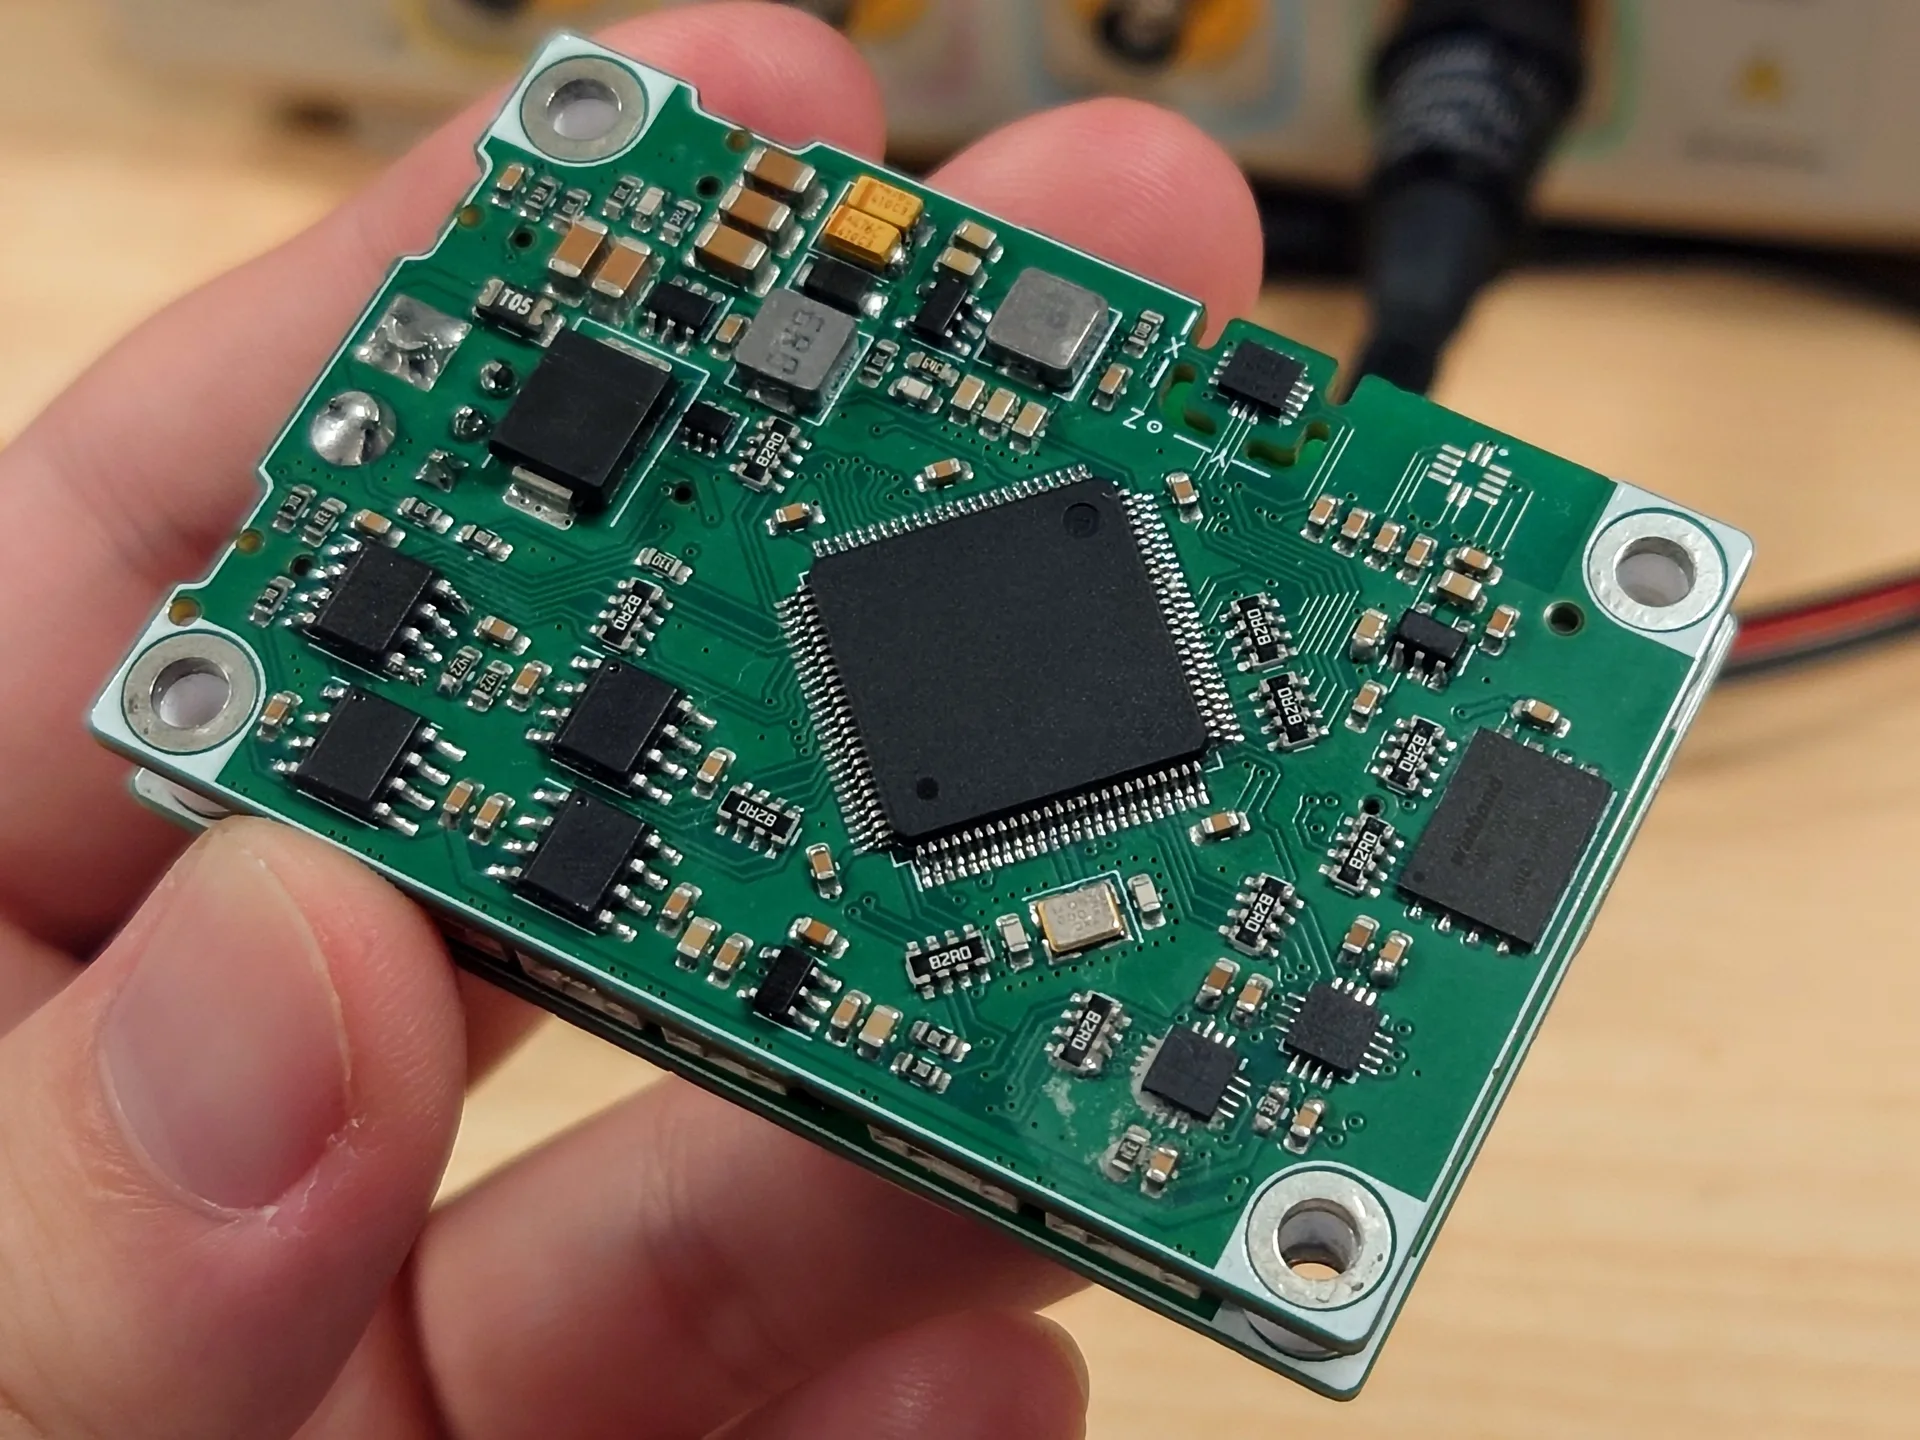
本贴为香港科技大学ENTERPRIZE战队2024赛季G4主控板硬件开源开源贴, 包含工程文件及详细介绍/说明
开源协议:
一. 前言
主控板作为机器人控制的核心(小脑), 在RoboMaster比赛中扮演重要角色; 主控板的稳定性 扩展性与性能决定了机器人能否达到其机械性能的上限, 也对场上稳定性和开发难度有重要影响.
本赛季, 作为为数不多自研主控板的队伍之一, 我们在去年主控板的基础上更换了主控芯片(STM32G473), 并且进行了全面的提升; 经过几次迭代达到比较完美的效果
最终, G4主控板被应用于ENTERPRIZE战队本赛季所有新研发的机器人, 并且为工程机器人的单板方案和双头哨兵打下基础; 同时也实现了较强的稳定性, 在场上未出现因主控板硬件不稳定而导致的问题
二. 设计亮点
- *外设丰富:* 其中的三路FDCAN是实现ENTERPRIZE战队工程机器人单板方案的基础, 关于工程机器人机械开源请看 https://bbs.robomaster.com/article/48014
- *体积小巧:* 与C板尺寸一致, 仅有60×40×21mm, 机械上可直接替换; 同时G4主控板扩展板设计所有接口向上, 使得机械设计中仅需预留向上的走线空间, 大大减小了机械设计中需要为主控板预留的体积
- *集成度高:* 内置了RS485(带硬件流控), USB-TTL(带硬件流控), QSPI FLASH等模块
- *可扩展性好:* 80Pin BTB接口引出几乎所有闲置引脚和CAN, RS485等信号
- *成本低:* 部分SMT+手焊成本可控制在每片50RMB以内
- *性能强劲:* STM32G473内置数学加速器, 拥有更高外设时钟频率, 可在下位机上实现较为复杂的计算(如平衡步兵), 关于平衡步兵机械开源请看 https://bbs.robomaster.com/article/20424
- *易损考虑:* 每个CAN/RS485输出配备多个接口, 部分替代中心板功能; 而扩展板和核心板分离的设计进一步防止了接口损坏导致整块板报废情况的发生
三. 技术细节&方案选型&工程文件
https://github.com/hkustenterprize/RM2024-MainControlBoard
如有任何技术问题, 欢迎联系交流 😄
四. 开源动机
在与各队间交流过程中, 发现目前RM战队中主控板的选择以C板为主流; 而C板相对来说集成度较低且外设较少, 如RS485 USB-TTL等功能需要都外部转接, 使得整体稳定性降低, 更难适应RM比赛中日益恶劣的工况;
同时, 交流过程中也发现不少队伍都对拥有更多外设(尤其是3路CAN)的G4系列主控比较感兴趣; 并且G4系列的开发难度也与F4系列相近, 复杂度相较于H7系列更低, 无论从开发工作量还是成本的角度都对规模较小的战队更加友好, 可以较为方便地替换C板
总之, 希望本开源可为各队伍提供一些关于自研主控板的信息与经验, 共同交流, 共同进步
五. 通讯信息&致谢
[email protected] / wx: xianziming0531
感谢各位(老)队员的指导和建议: jyc/EthenJ, jason chan, ry/EEASEE, ofr, gzl/Fallengold, zzy 让G4主控板的项目得以持续进步;
感谢来自其他队伍的开源报告与交流过程中提供的宝贵信息;
最后祝大家研发顺利, 共同进步!
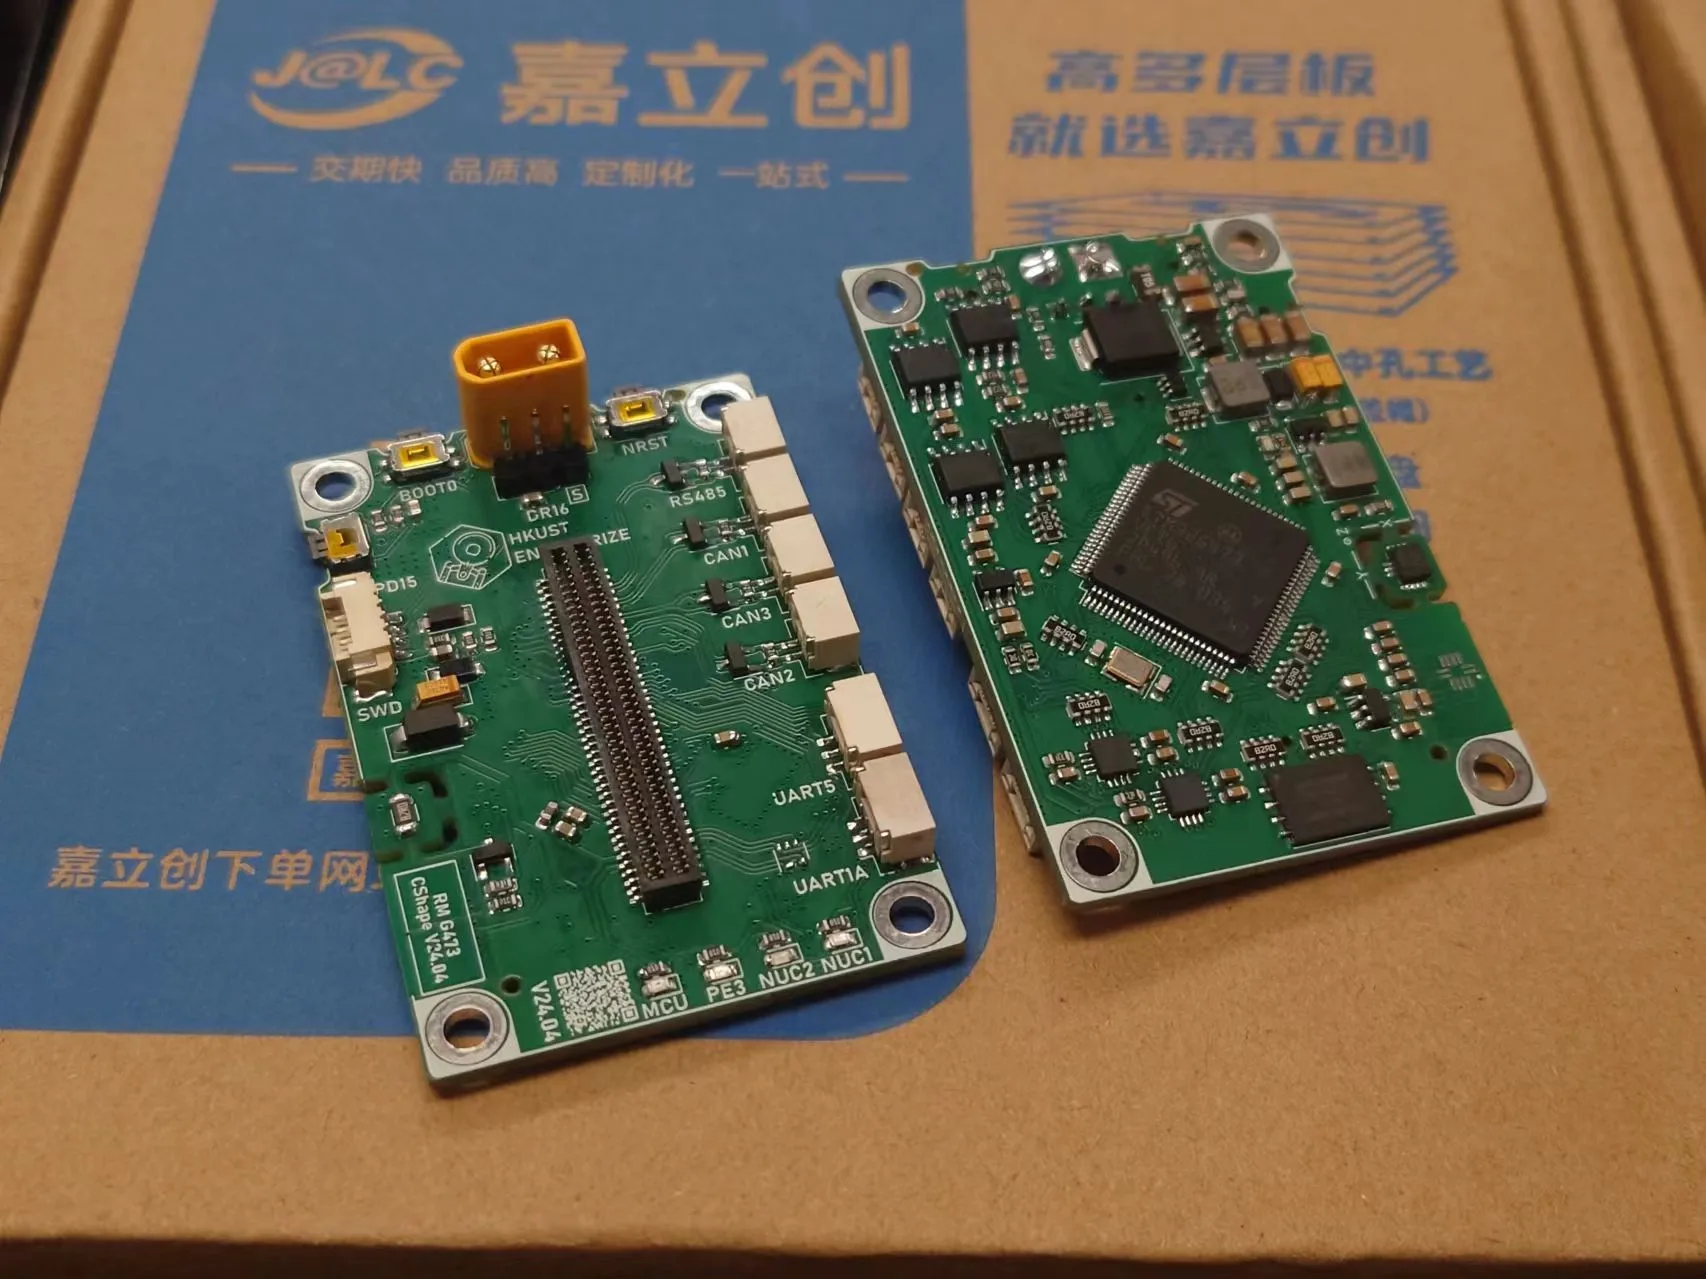 (核心板)
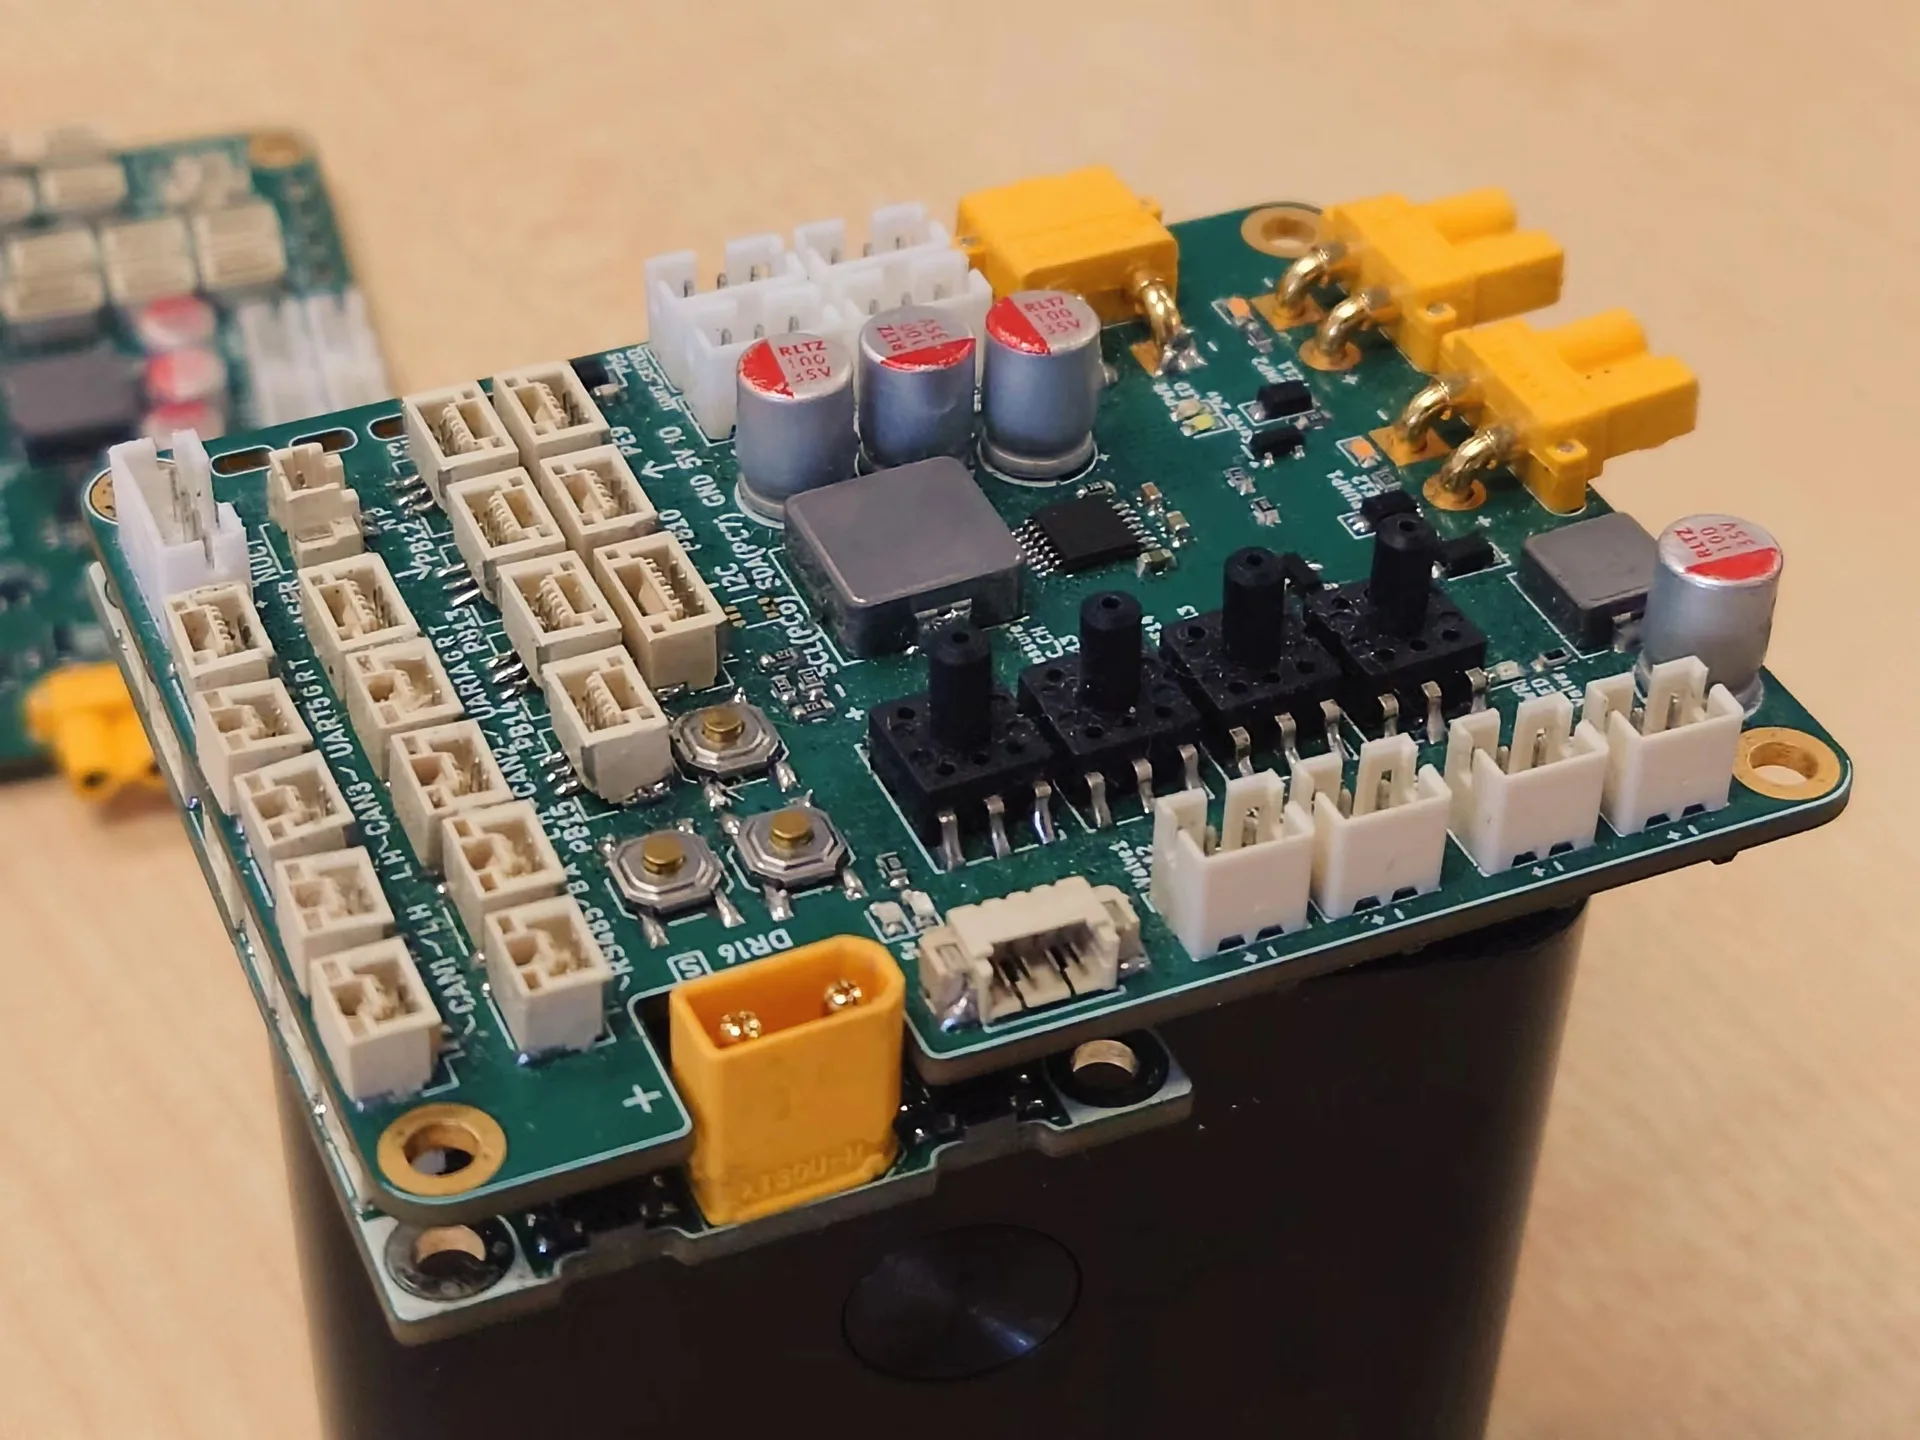 (单板方案工程扩展板)
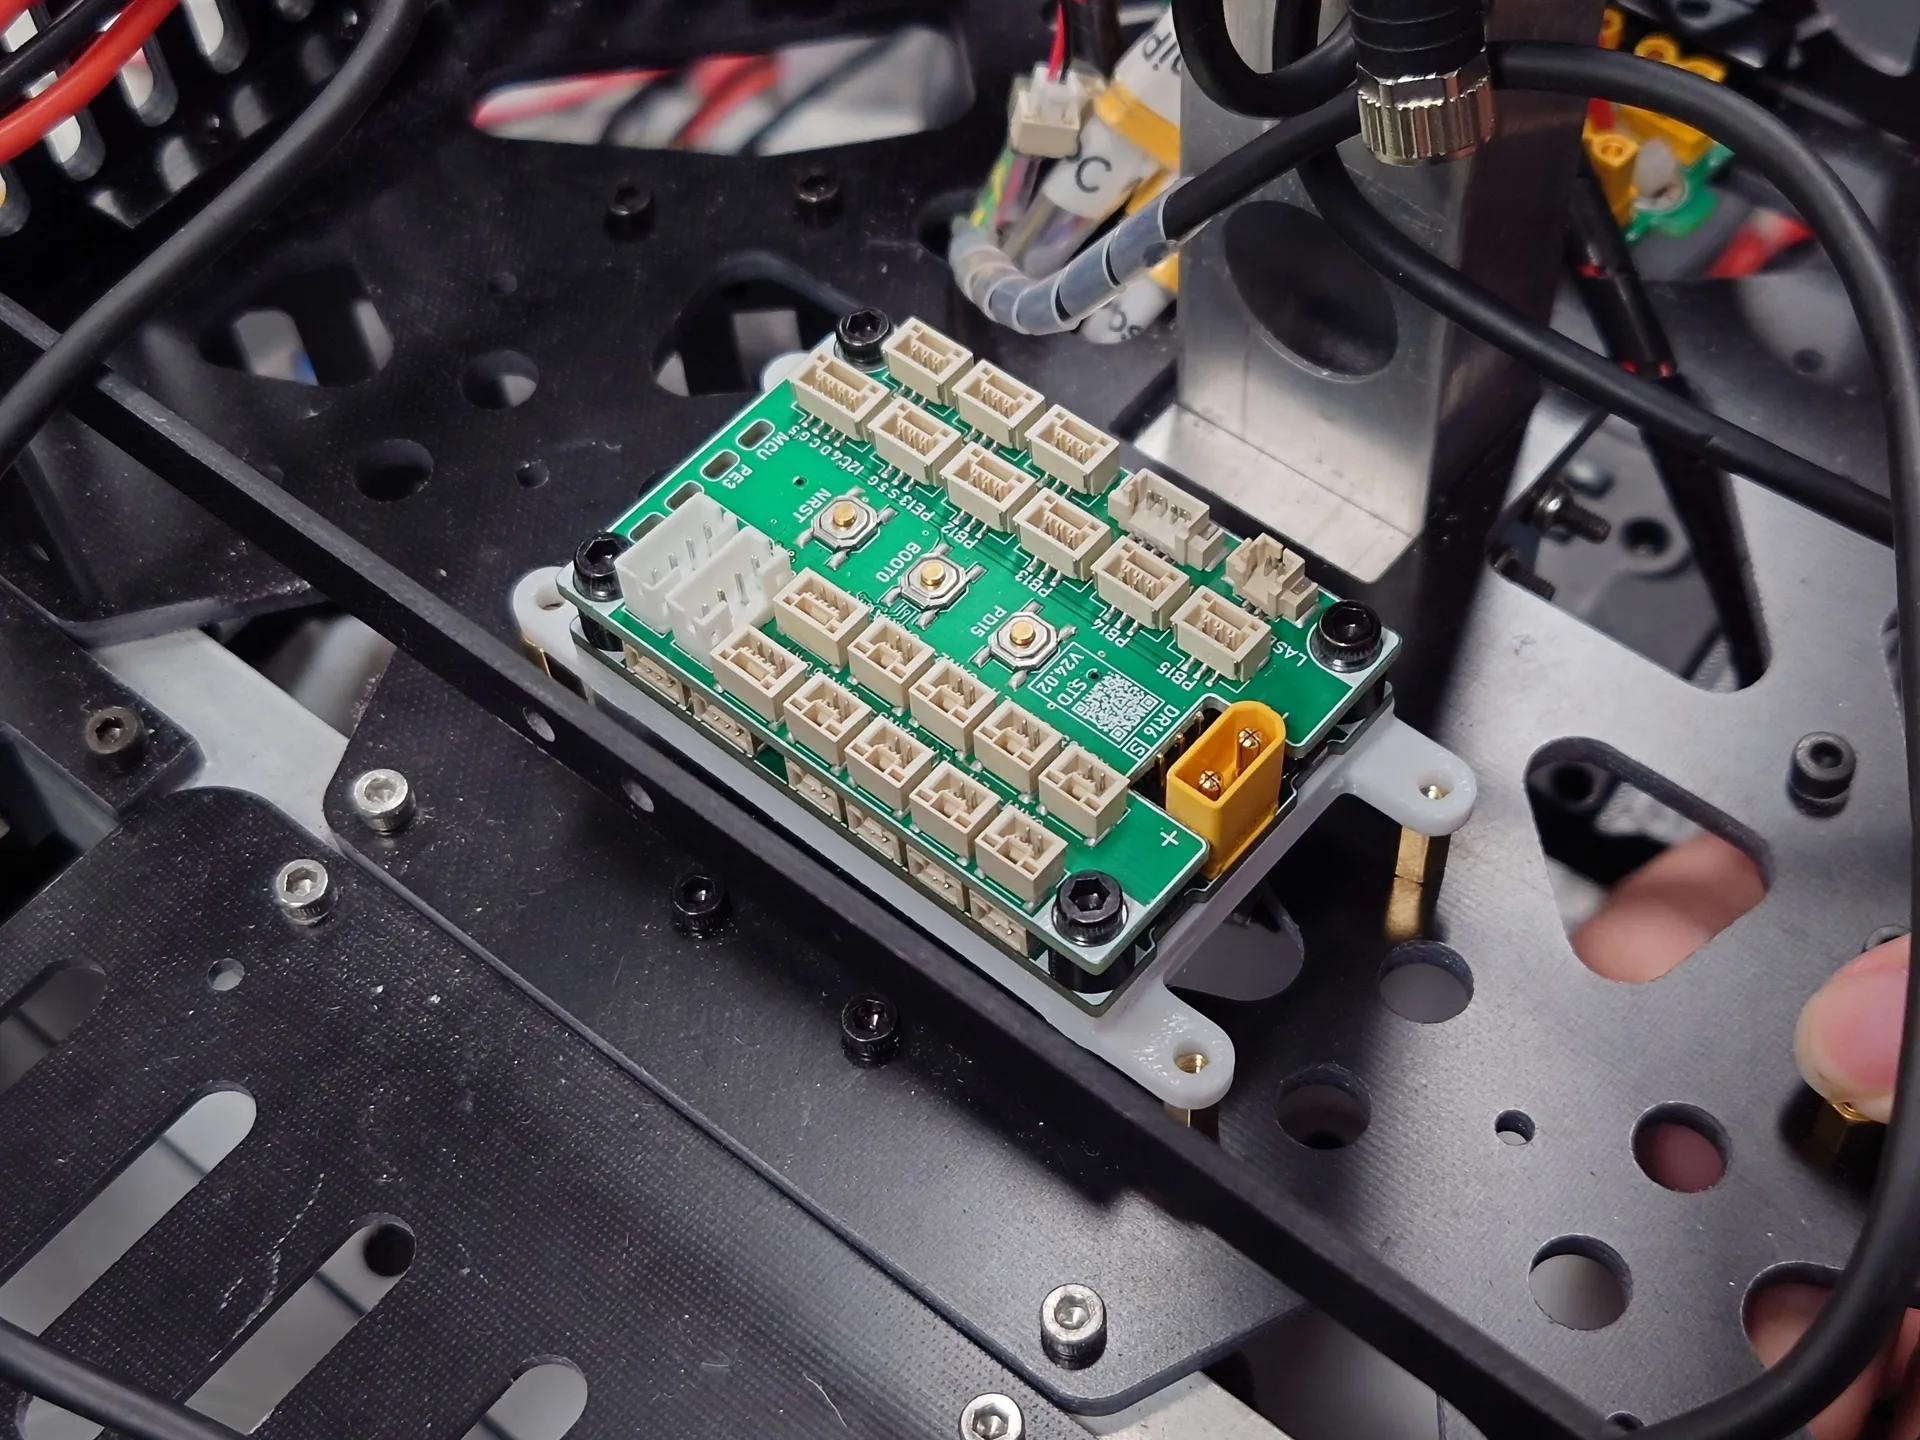 (安装示意)
附件
- RM2024-MainControlBoard.zip 285 次下载
讨论区 2
我也在做😳😳😳
加油