 港科工程
项目简介
由AI生成,具体实现以原文为准
以箱式、龙门架构型换取取矿与兑换的稳定性,公开工程机器人总装、技术报告及同构自定义控制器模型。
01工程整机
上层机构共八轴,以 M2006、M3508 和总线舵机实现作业;总装提供 STEP 下载。
02同构控制器
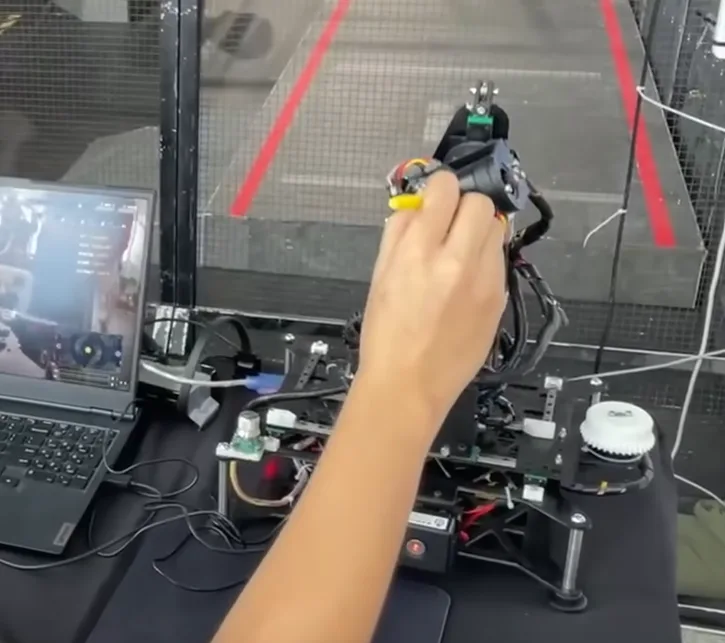
主从结构相对应,使用 M3508 转子作为编码器与驱动器,便于表达操作动作。
03报告与模型
资料包含总装 STEP、控制器 SolidWorks 工程与技术报告。
点击主题展开总结,子主题可继续展开;引用位于说明末尾。
项目简介与图解根据原帖及所引项目资料整理。图中分支表示内容分类,原理流程为概念说明。
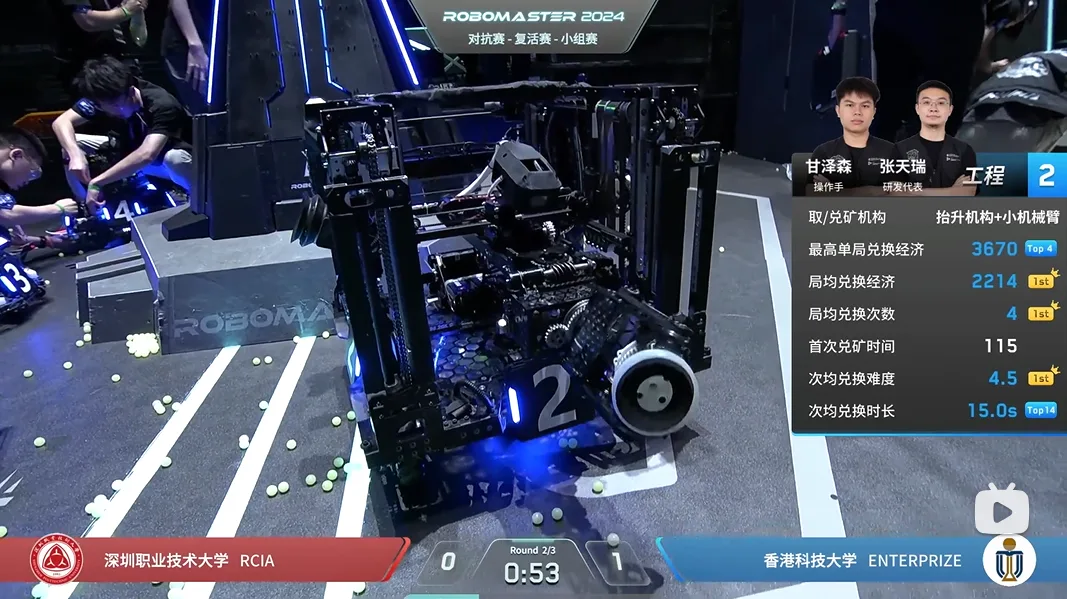
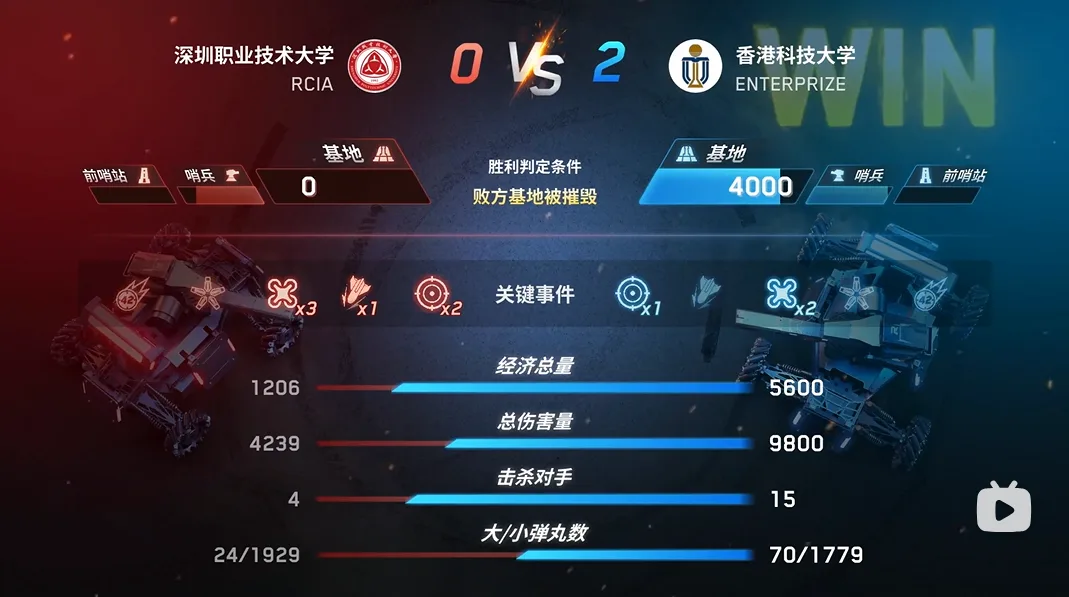
本贴为香港科技大学ENTERPRIZE战队2024赛季工程机器人技术报告+机械结构+自定义控制器开源贴,包含机械图纸、效果视频及开源技术报告。
一、前言
工程机器人作为场上为数不多无法造成伤害的机器人,承担着队伍的全部经济需求。可以说,有一个强大的工程机器人,战队战力将成倍提升。各个机器人的补给以及复活乃至空中机器人与飞镖的启动都与其息息相关。
本赛季,我们充分吸取23赛季的失败经验,决定制作箱式工程,以换取稳定性,操作简易性,保证基本的经济获取。经观察,此赛季与我们采取相同思路的学校并不多。不过,经过实际比赛测试,基本可以保证局均获取经济3000,最高获取经济4800. 这基本可以满足其他机器人对经济的大量需求。此工程机器人上层机构一共有8轴,全车采用M2006, M3508, 除此之外仅有两总线舵机,研发成本压缩在1w以下。自定义控制器采用主从同构,均采用M3508转子做为编码器与驱动器,为下赛季可能开放的力反馈打下基础。
二、开源资料
效果展示(视频速度较慢,实际场上可以做到平均10s左右兑换5级):5级金.mp4
总装STEP文件(没有看明白官方的开源要求,要SLDASM文件可私,Vx: tzhangbu):
自定义控制器 .ZIP 文件
Google Drive链接(此为solidworks项目)
技术报告:
RoboMaster RMUC2024 TechnicalReport.pdf
三、声明
1.本次开源作品,出自香港科技大学ENTERPRIZE战队。作品仅用于技术交流,未经作者允许,不得作任何商业用途。
2.转载须注明作品出处,对非法转载者,作者保留采用法律手段追究的权利。
3.本作品的声明以及其修改权、保护作品完整权及最终解释权均归香港科技大学ENTERPRIZE战队所有。
四、特别鸣谢
感谢UZI, LFZ, GZS, RY, OFR, ZTR在此机器人上的付出,
感谢华南理工大学,深圳大学初期技术论证阶段的指导。
附件
- RoboMaster RMUC2024 TechnicalReport.pdf 1,015 次下载
CITED BY谁引用了本项目 3
已核实并记录 3 条公开引用来源,同一来源页面只计一条。
讨论区 4
🖐️
机械臂不错,点了
“为下赛季可能开放的力反馈打下基础”