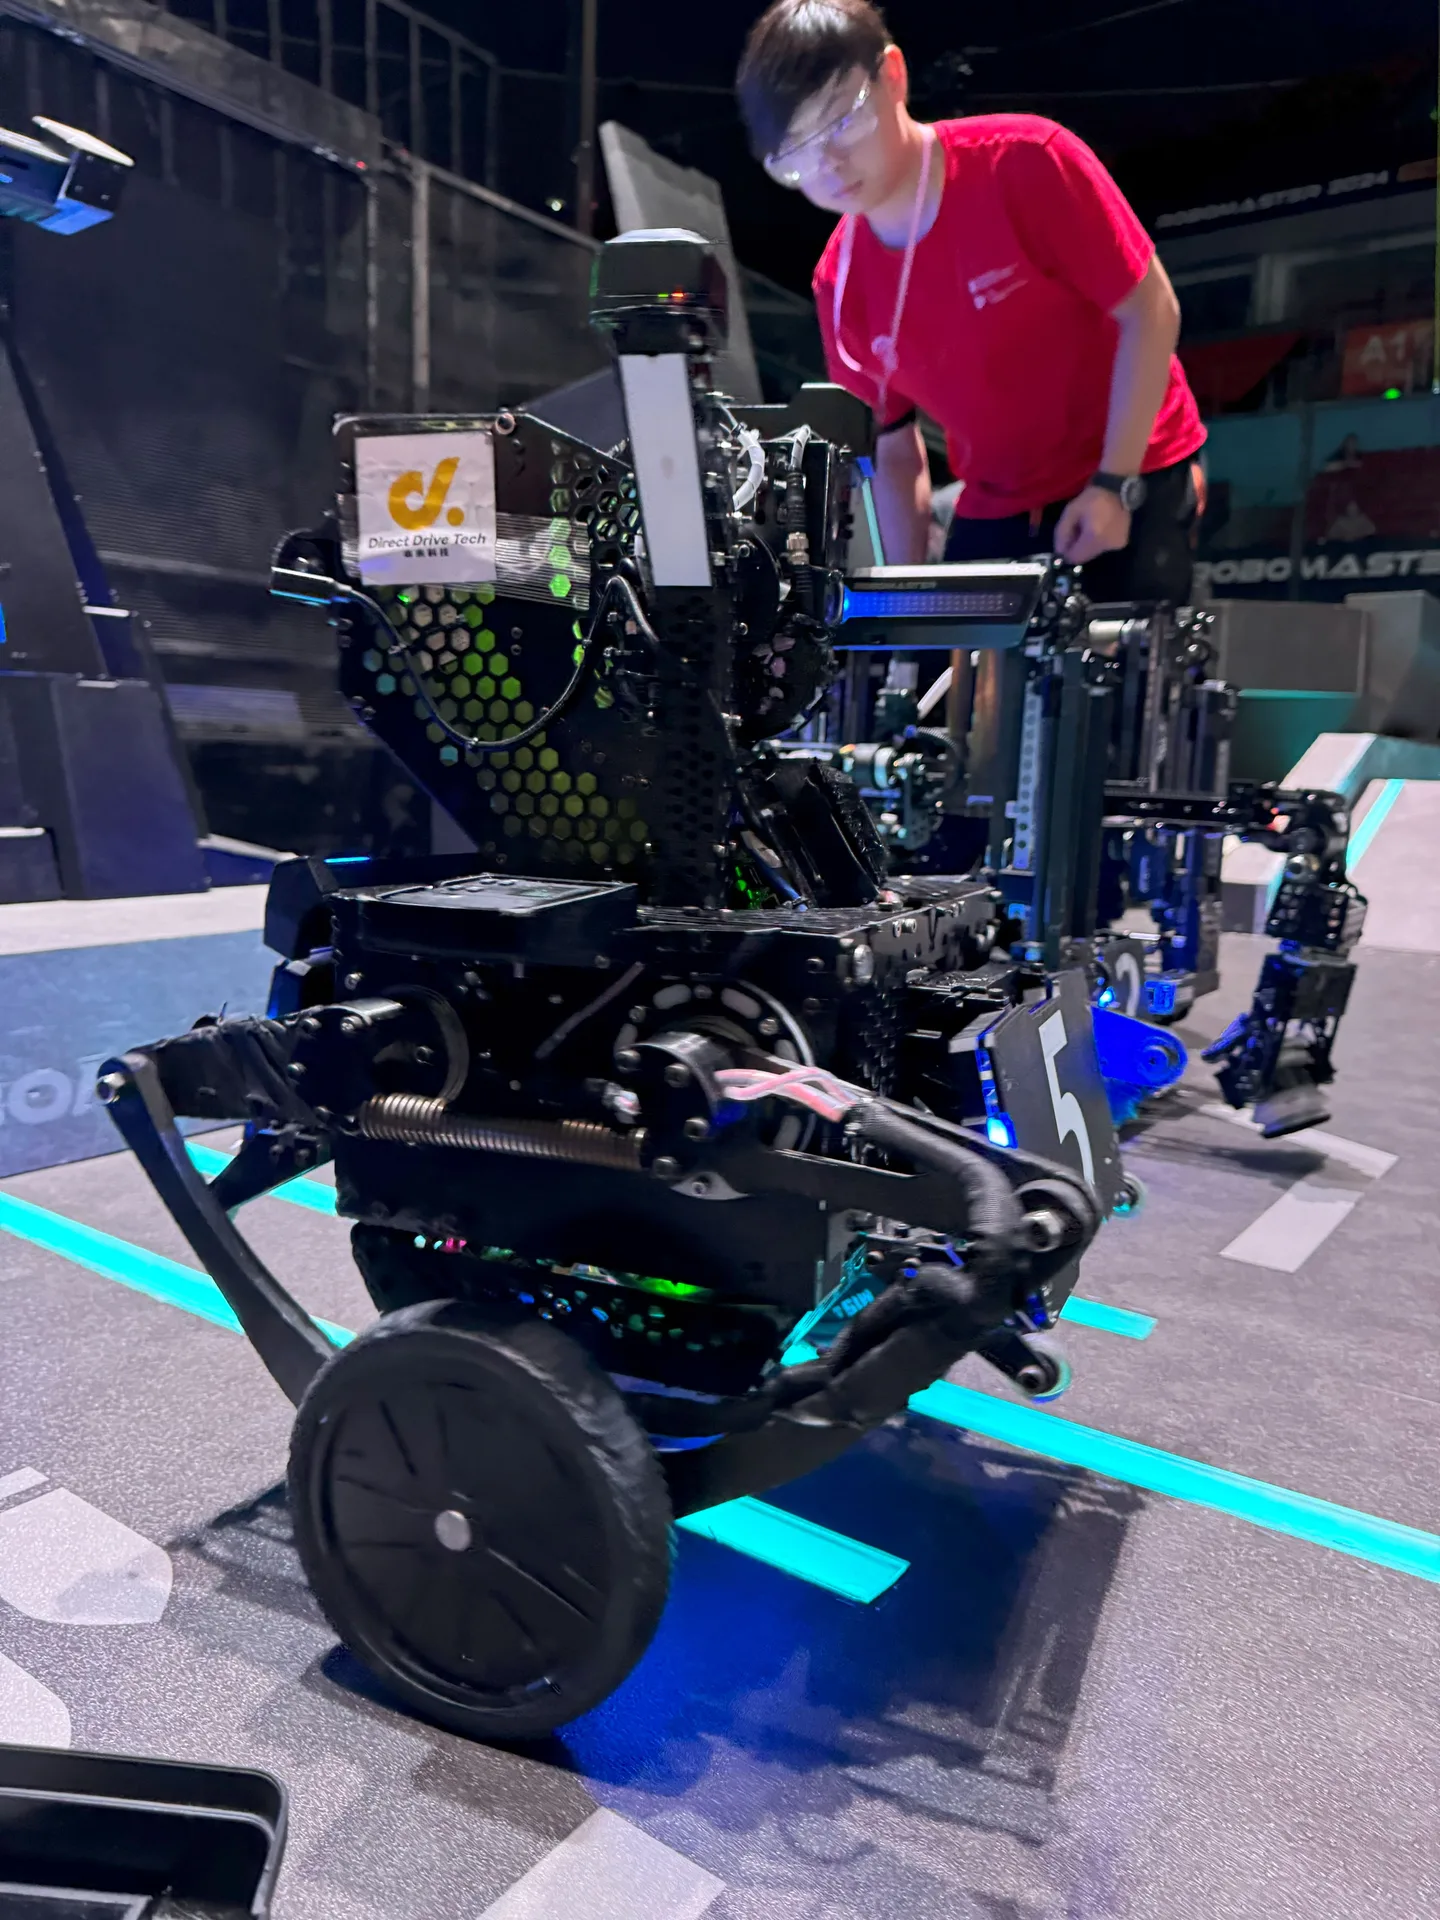
本贴为香港科技大学ENTERPRIZE战队2024赛季轮腿平衡步兵结构开源贴,包含机械图纸、效果视频及开源技术报告
一、前言
平衡步兵,作为步兵的一种子类别,最早在 2019 赛季的官方文档中首次出现。顾名思义,这种步兵以平衡车为底盘,各支队伍可以在腿部结构、车轮选择以及平衡算法上展示自己的技术优势。与普通步兵相比,平衡步兵具有显著优势。其独特的前后两块大装甲板让对手在平衡侧身时难以找到攻击点。同时,若配备设计合理的双自由度轮腿,平衡步兵可以具备普通步兵难以达到的弹跳能力,轻松跳上台阶,实现其他机器人无法实现的地形通过能力。这对传统战术方法产生了巨大的冲击和扩展,使得战术选择更加多样化。
感谢本未科技对香港科技大学ENTERPRIZE战队提供的大力支持!高扭矩、高效能,本末科技以真实性能赢得机器人关节电机市场认可!
二、开源资料
链接:https://pan.baidu.com/s/1GqAvxDiQECkywV3LzJsDbg?pwd=wf0m
提取码:wf0m
文件结构:
根目录
- README.txt
- 说明文档 说明文档,重力补偿计算Geogebra文件
- 效果视频 日常调试效果视频展示
- 生产2D图纸 CNC生产用图纸,包含一些攻丝标注、误差标注
- 3D图纸 Solidworks文件,一切设计以这个为准。文件名命名规则大体如下:
##FullAsm 总装配体文件
#…… 子装配体
EE …… 电子元器件
ABS_…… ABS隔离柱
GFB2/4 玻纤板,这里为了节省预算使用较便宜的3240B环氧板
PETG/TPU 3D打印件
CNC_…… 铝合金CNC
SCA/SCG/SLMND-…… 紧固件
三、声明
1.本次开源作品,出自香港科技大学ENTERPRIZE战队。作品仅用于技术交流,未经作者允许,不得作任何商业用途。
2.转载须注明作品出处,对非法转载者,作者保留采用法律手段追究的权利。
3.本作品的声明以及其修改权、保护作品完整权及最终解释权均归香港科技大学ENTERPRIZE战队所有。
附件
- 技术报告.pdf 566 次下载
讨论区 0
原帖暂无评论。