 Legend C
本帖公开香港科技大学 ENTERPRIZE 战队 RoboMaster 2026 赛季由我完成的三项机械研发成果,包含开源技术报告、工程机器人机械图纸、飞镖系统机械图纸与弹射英雄机械图纸。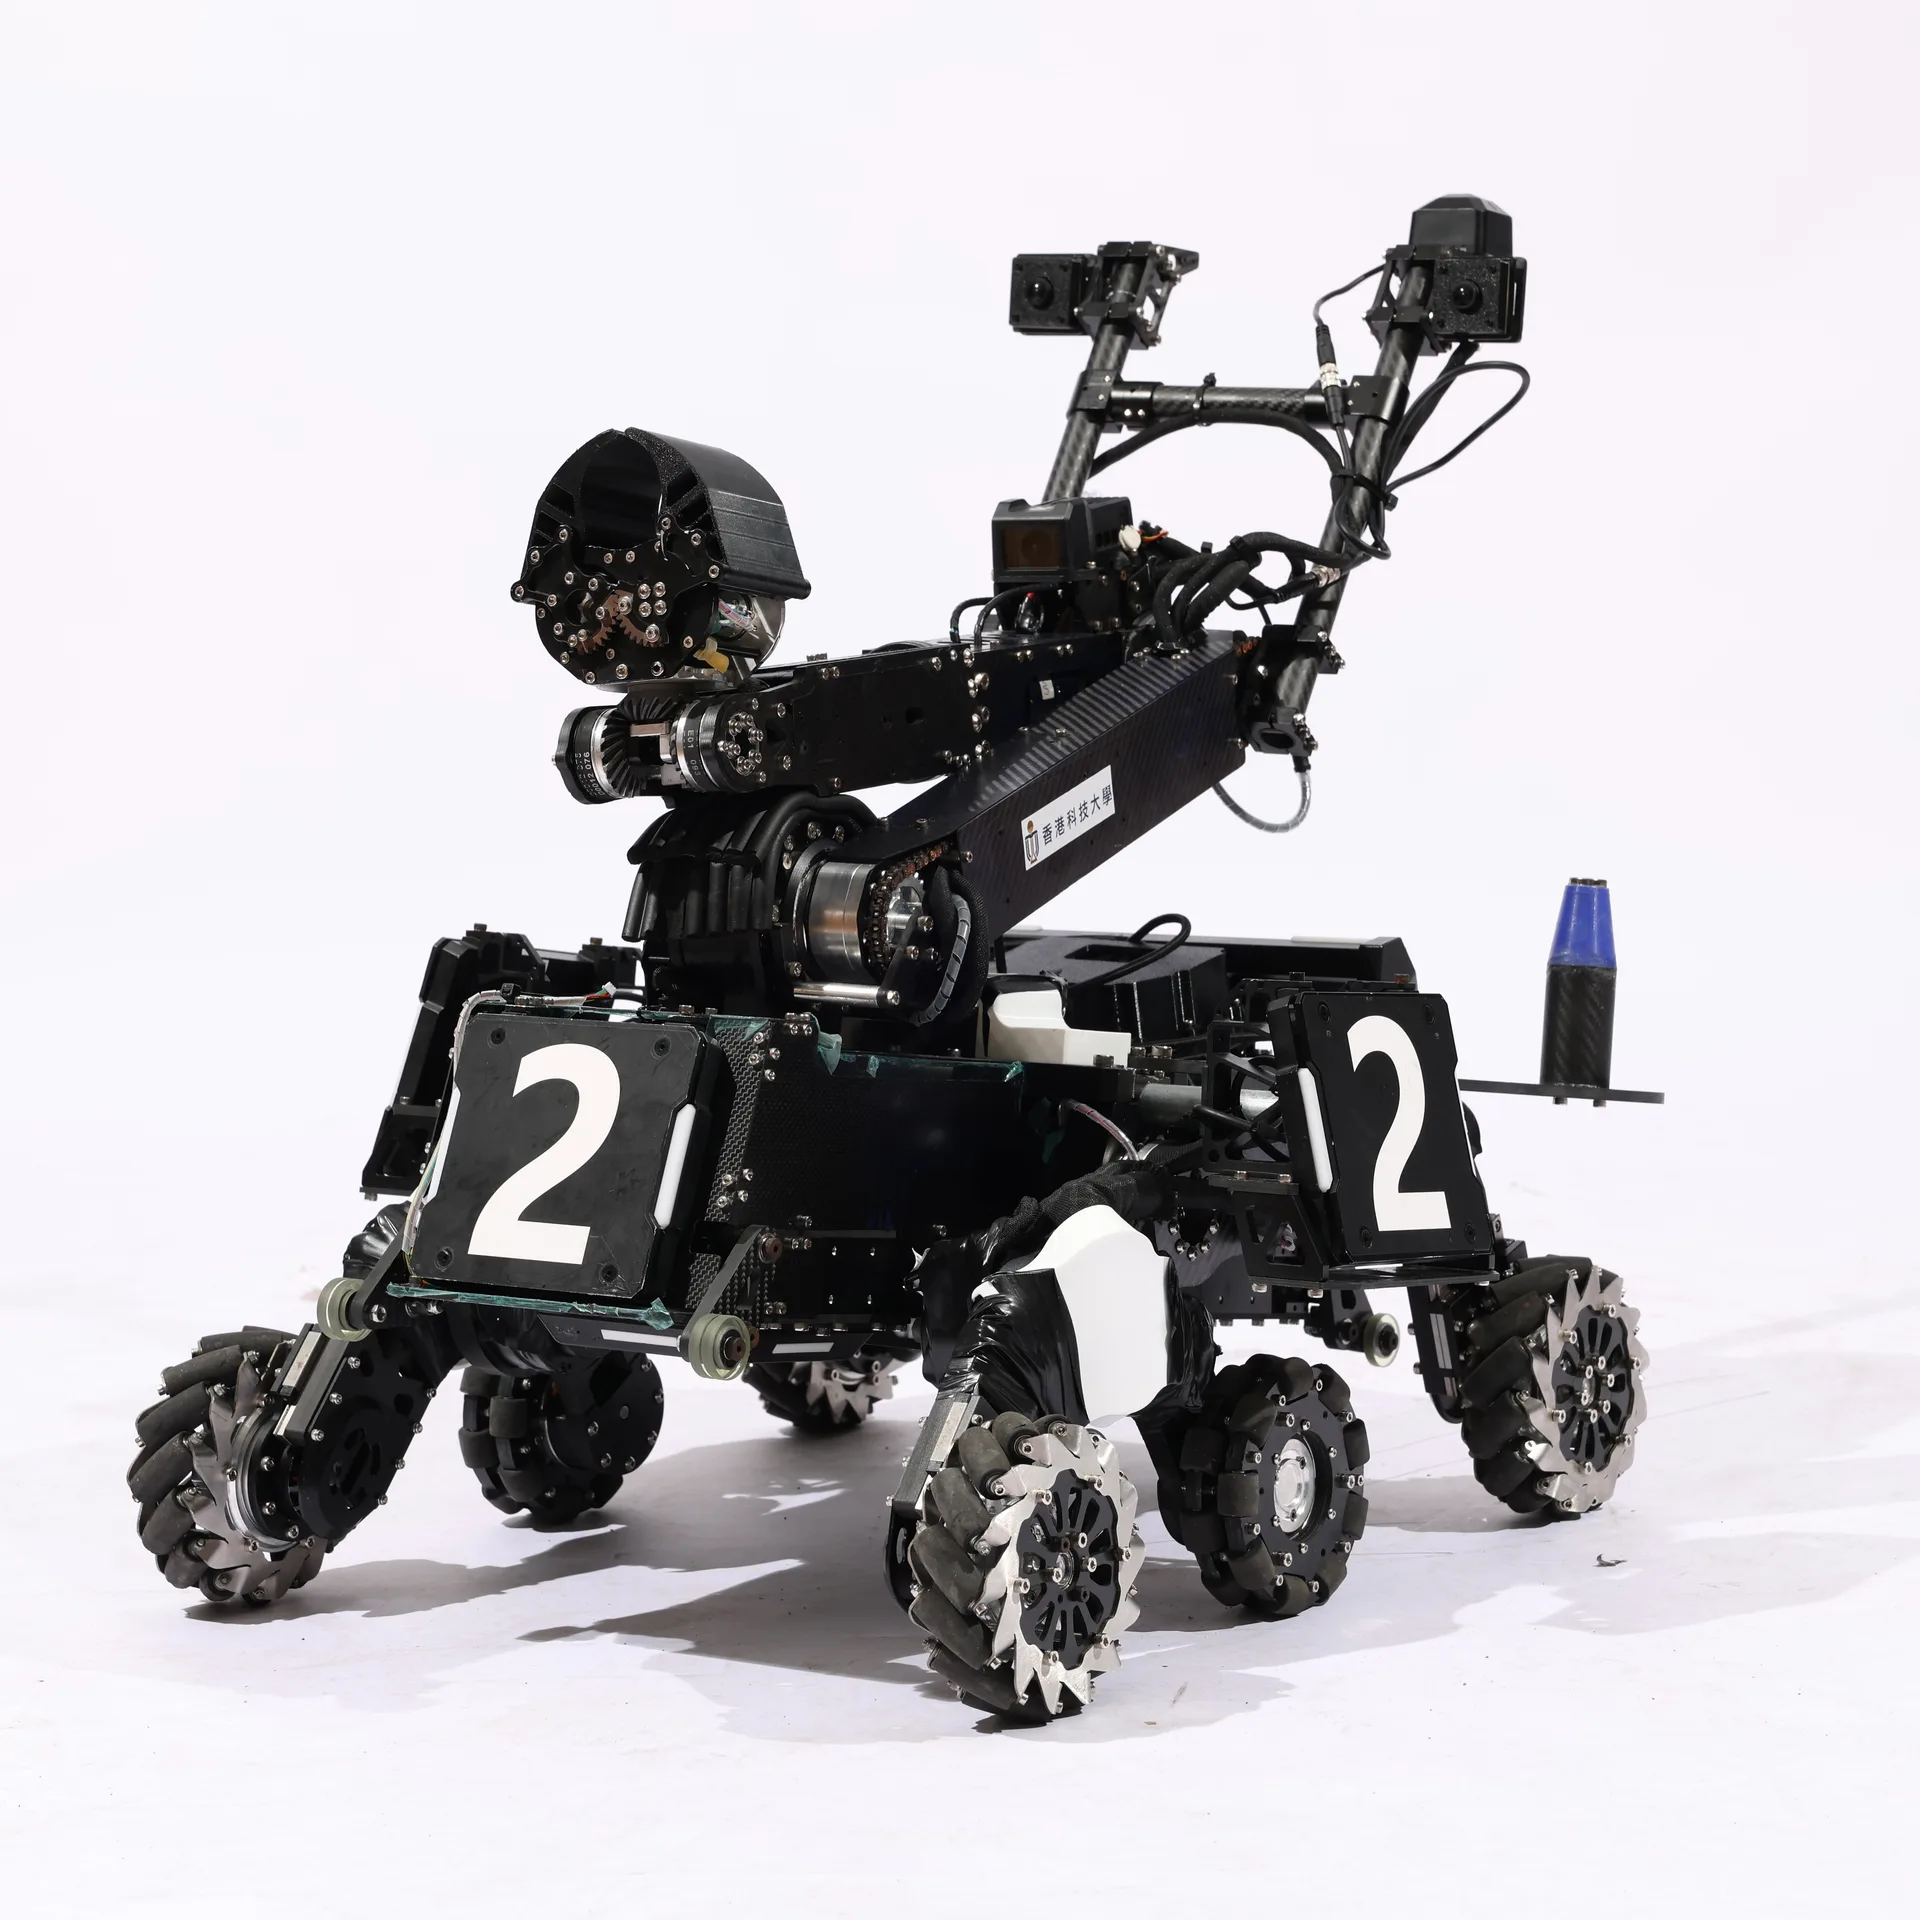
一、说明
赛季结束后,考虑到下一赛季规则变化较大,现将 2026 赛季本人负责的工程机器人、飞镖系统与弹射英雄机械设计整理公开,供 RoboMaster 参赛队伍进行技术交流、方案复盘与后续迭代。本次开源尽可能保留设计取舍、结构实现、实物照片、赛场记录和问题解决过程,希望读者不仅能看到最终模型,也能理解方案背后的工程判断。
其中,工程机器人与飞镖系统均已完成实物制造、装配和多轮测试;弹射英雄仅完成机械方案、图纸设计与可制造性检查。
二、开源资料
(一)开源技术报告
技术报告系统整理了三项机械项目的需求分析、方案调研、设计目标、关键结构、计算与选型、制造装配、测试结果、赛场表现、问题复盘、贡献者信息及参考文献。
【RM-26 香港科技大学机械开源】工程机器人机械、飞镖系统机械、弹射英雄机械设计开源.pdf
(二)工程机器人机械
工程机器人采用主动悬挂与辅助动力轮相结合的麦克纳姆轮底盘,并搭载六轴机械臂、轻量化末端夹爪、能量单元存放结构和模块化快拆系统。该方案面向台阶与复杂地形跨越,同时兼顾机械臂作业时的车身稳定性、整车维护性和能量单元装配效率。
在 RoboMaster 2026 超级对抗赛北部赛区期间,作者以 2 号工程机器人研发代表身份随队参赛,负责技术沟通、状态确认、临场维护与问题处理。该工程机器人在比赛中稳定完成三级能量单元装配,并有三局获得 MVP。相关赛场记录与参赛照片已收入技术报告。
(三)飞镖系统机械
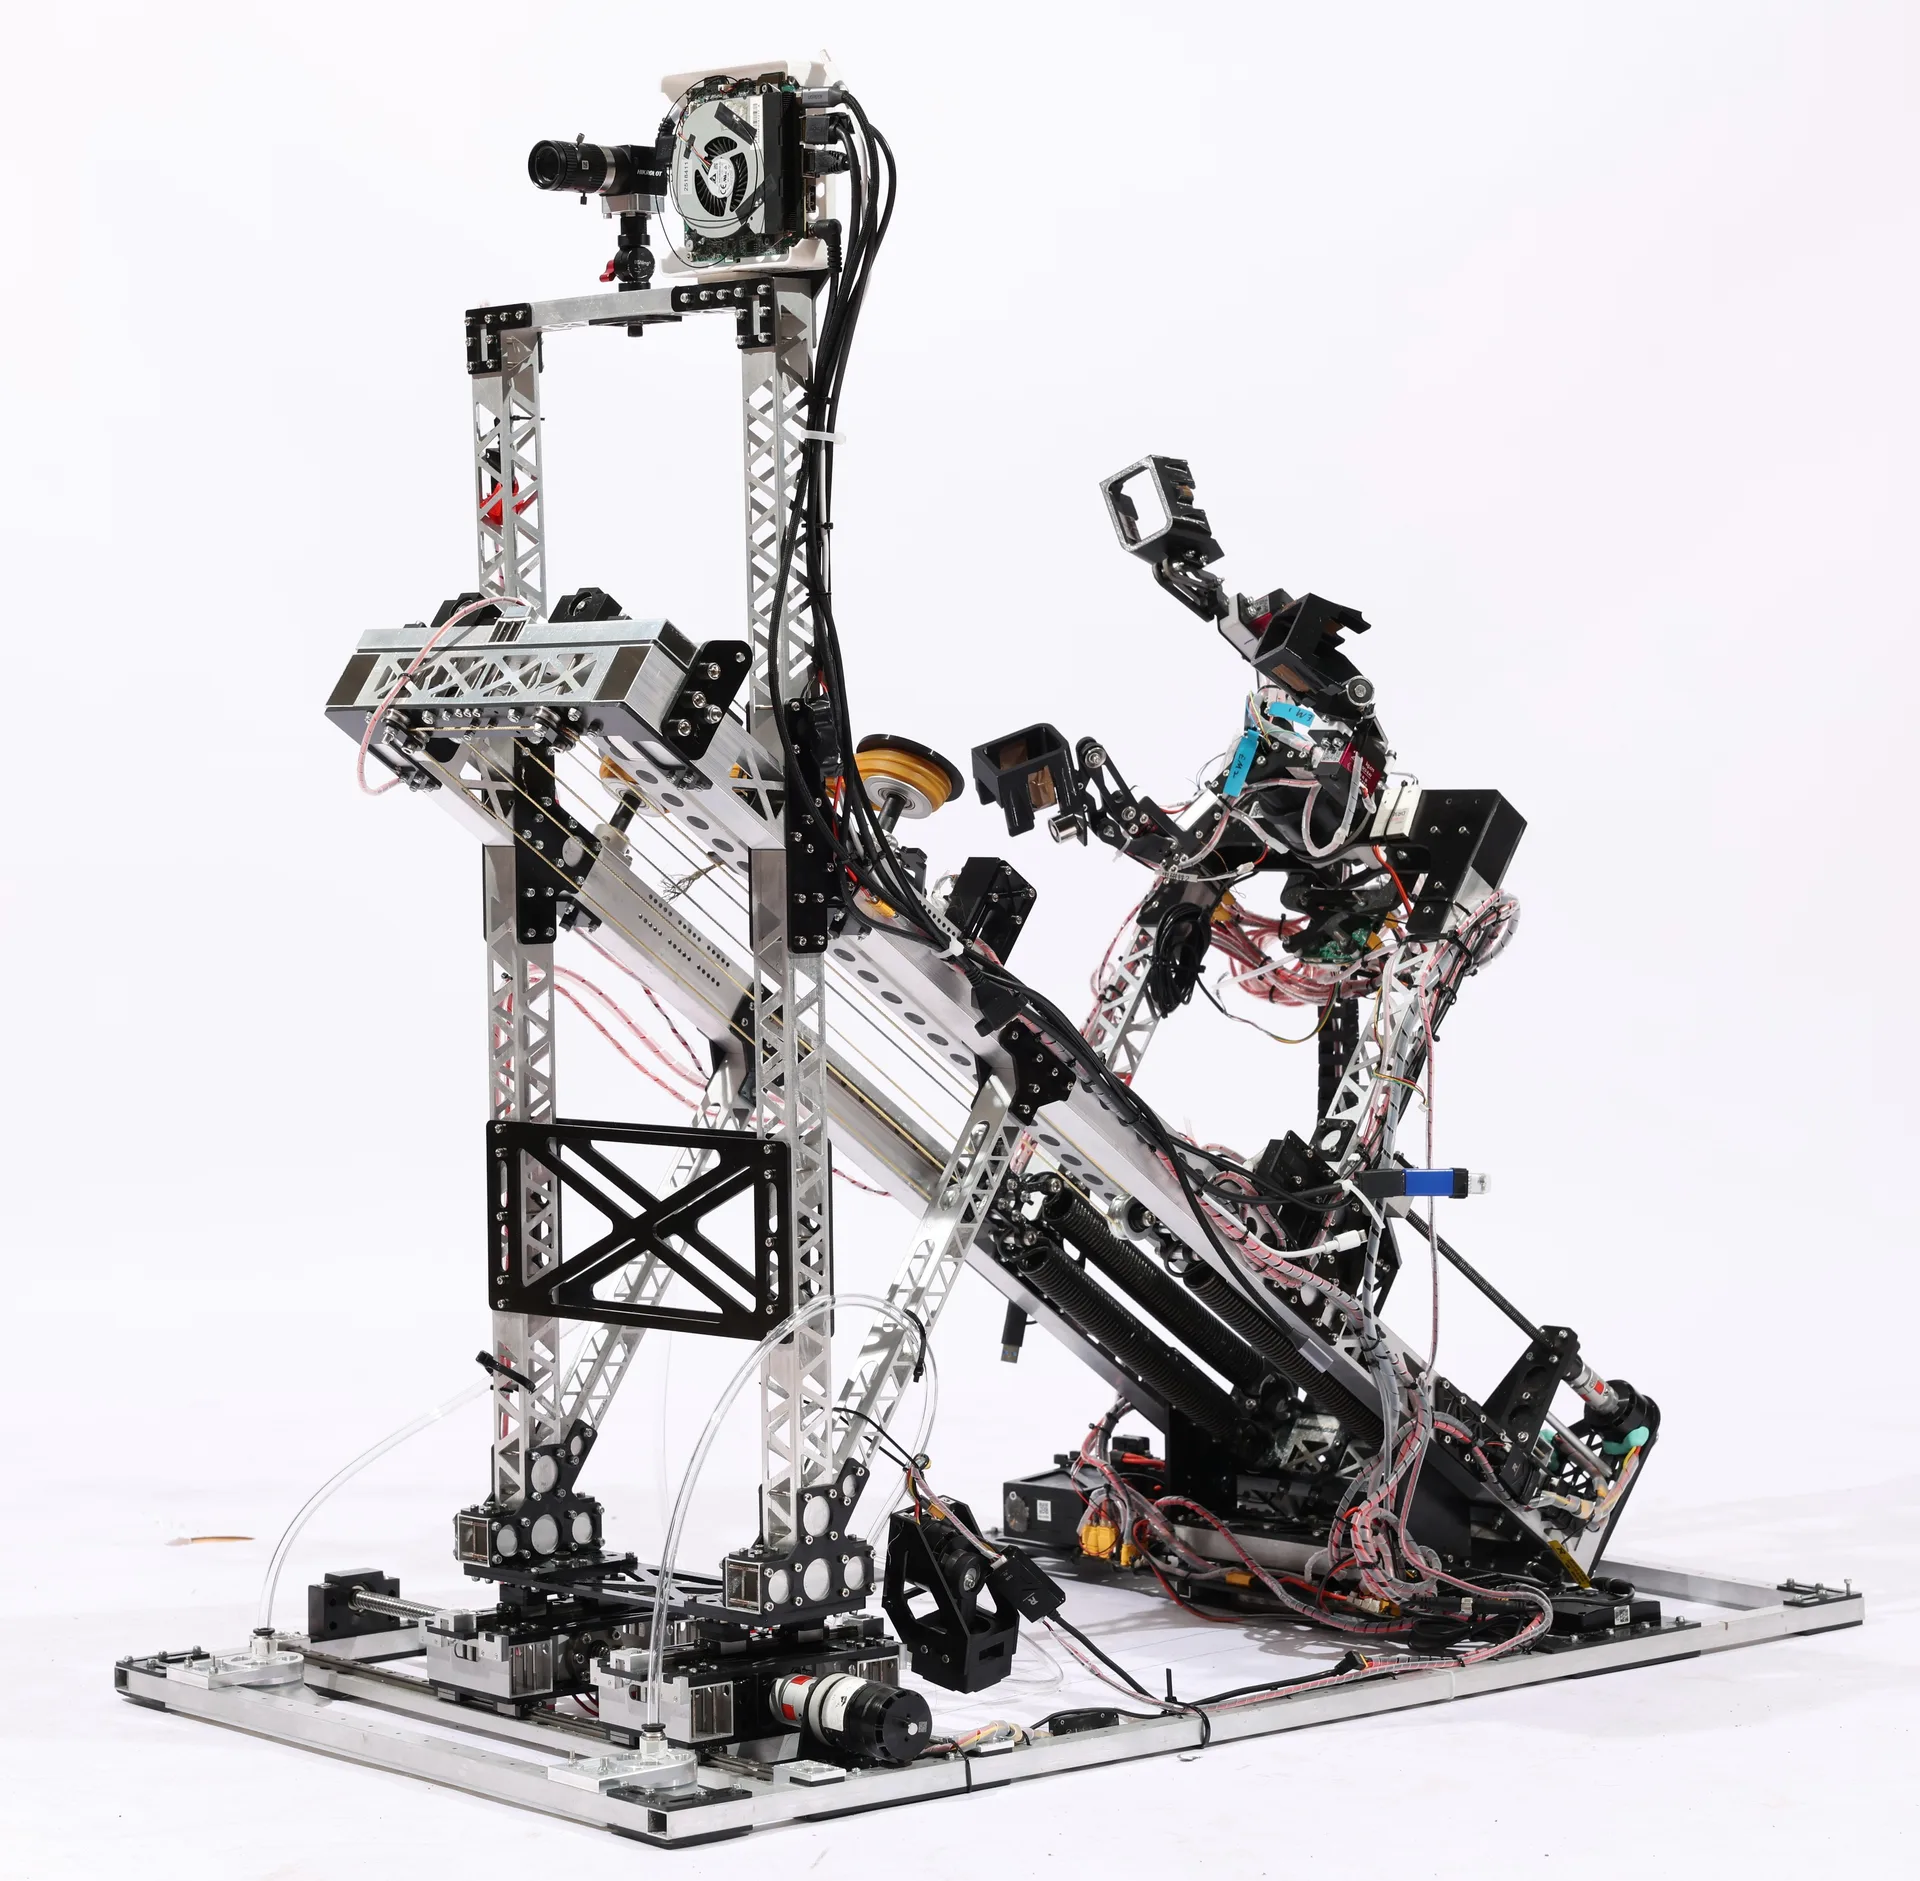
飞镖系统面向 25 m 以上基地固定靶任务,采用拉簧储能、二级四倍动滑轮组、低拉伸率绳传动、双丝杆复位、集成式拉力闭环与快速释放机构。系统同时考虑了制导飞镖的大尾翼兼容、Yaw 方向调整、观瞄稳定、供弹维护与运输装配等需求。
飞镖系统从立项到初版实物完成约用一个半月,之后围绕丝杆选型、同步方式、滑台刚度、击发稳定性和维护效率进行了多轮迭代。公开模型与最终实物较为接近,可作为复现与继续优化的基础,但仍需结合使用者的材料、加工精度和测试条件重新校核。
(四)弹射英雄机械
弹射英雄采用反向复合弓储能、自阻拦弹托、链条复位、滚珠丝杆连杆调节俯仰角度以及中心鹅颈弹链供弹方案,目标是实现 42 mm 弹丸 20 m 以上的远距离发射,并为视觉相机、激光雷达和 NUC 预留安装空间。
该项目尚未制造。公开内容主要用于展示方案设计、参数计算和结构布置思路,图纸中可能仍存在遗漏、干涉或其他问题。复现前必须进行完整装配检查、运动仿真、强度校核和安全评审。
三、设计与制造说明
开源文件按工程机器人、飞镖系统和弹射英雄三个项目分别整理。模型中可能保留少量赛季迭代产生的文件命名、装配关系或红色报错,使用时请结合技术报告确认最终版本,不建议未经检查直接下单加工。
现有图纸已尽量按照铨洲智造 6.8 打样流程进行适配:飞镖系统和弹射英雄的铝合金 CNC 零件原则上可使用该流程生产;工程机器人除少量需要五轴机床加工的零件外,其余 CNC 零件也已尽量按该流程设计。
四、参考资料
本次报告的方案调研、构型对比与部分设计思路参考了 RoboMaster 社区中多支战队公开的工程机器人、飞镖系统与弹射英雄项目。站内引用严格按照开源技术报告文末的参考文献列出,方便读者查阅原帖;所有引用内容仍遵循原项目的开源声明[10][9][8][7][6][5][4][3][2][1]与许可。
五、声明与使用要求
- 除另有说明的第三方资料外,本次开源的原创内容采用 CC BY-NC-SA 4.0 许可。转载、改编或二次开发时,请注明香港科技大学 ENTERPRIZE 战队及本帖标题,不得用于商业用途;基于本项目产生的衍生内容应以相同许可方式共享。
- 本开源仅用于 RoboMaster 技术交流与教育研究。模型和说明不构成制造、性能或安全保证,复现者应自行完成规则合规、结构强度、实验安全检查。
六、特别鸣谢
感谢香港科技大学 ENTERPRIZE 战队所有参与研发、加工、装配、调试、运输与比赛保障的成员,也感谢 RoboMaster 社区持续公开技术资料的各支战队。
感谢彭晨耕负责工程机器人嵌入式开发、机械臂控制与操作协同;感谢郭子霖负责工程算法与机械臂自动装配规划;感谢翁子乔为工程机器人和飞镖系统提供硬件支持;感谢郑斯阳负责飞镖系统嵌入式开发与控制支持;感谢李欣睿负责飞镖系统供弹架机械设计及系统维护;感谢张天瑞作为机械部门顾问,对飞镖系统和工程机器人提供指导;感谢苏疆懿作为机械 PIC,为机械部门提供技术支持与方案评审。
七、作者唠叨
作为一名大一新队员,我很幸运能在短短一年的 RM 参赛经历中接触飞镖系统和工程机器人两个核心项目。感谢队伍给予我的信任,也感谢许多队员,尤其是 Senior 成员,在方案、制造、调试和比赛过程中给予的持续指导。
飞镖系统从立项到初版制造完成仅用约一个半月。从每一处紧固件的装配到各结构模块的调试,我都尽可能亲自参与,并围绕实际问题进行了多轮调整与优化。因此,本报告中的飞镖系统图纸与最终实物较为接近,可以作为复现和继续迭代的基础。
工程机器人从接手部分预研内容到整车完成也只有约一个月。受研发周期、制造条件和赛场迭代限制,当前版本仍存在不少缺陷,公开图纸中也可能有遗漏、干涉或其他错误,欢迎读者在使用前自行校核,并通过论坛原帖反馈发现的问题。
将三个项目合并发布,一方面希望集中呈现这一赛季的机械研发成果,另一方面也希望把这次开源作为自己第一年 RM 经历的一个里程碑。后续仍会逐步完善模型、图纸与说明,但更新速度可能较慢,敬请理解。
图纸百度网盘链接:
通过网盘分享的文件:RM_2026 Open Source.zip
链接: https://pan.baidu.com/s/1Kascsoc5grUHAn7XGEbNxA?pwd=CHEN 提取码: CHEN
附件
引用与参考
- 【RM2025-主动摇臂悬挂工程机器人 机械&算法&硬件开源】南京理工大学 Alliance战队 升F大调
- 【RM2025-四轮足底盘工程机器人机械结构开源】——太原理工大学TRoMaC战队 TOT
- 【RM2023-飞镖系统开源】华南理工大学 华南虎 灯下明亮
- 【RM2024-深圳大学-RobotPilots战队-飞镖系统机械结构及测试方法开源】 RP
- 【RM2024-飞镖系统开源】浙江大学-Hello World John_1258
- 【RM2022-飞镖系统开源】南京航空航天大学长空御风 曹阔阔
- 【RM2025-飞镖系统开源】飞镖系统综合设计与调试方法 大连理工大学凌BUG战队 寰寰
- 【RM2025-飞镖系统机械结构开源】四川大学 火锅战队 晚风莲
- 【RM2025-弹射英雄机械结构开源】西南石油大学-铁人战队 cx330T
- 【RM2025-弹射英雄机械结构开源】北方工业大学-DreamTeam战队 zxj
讨论区 0
原帖暂无评论。