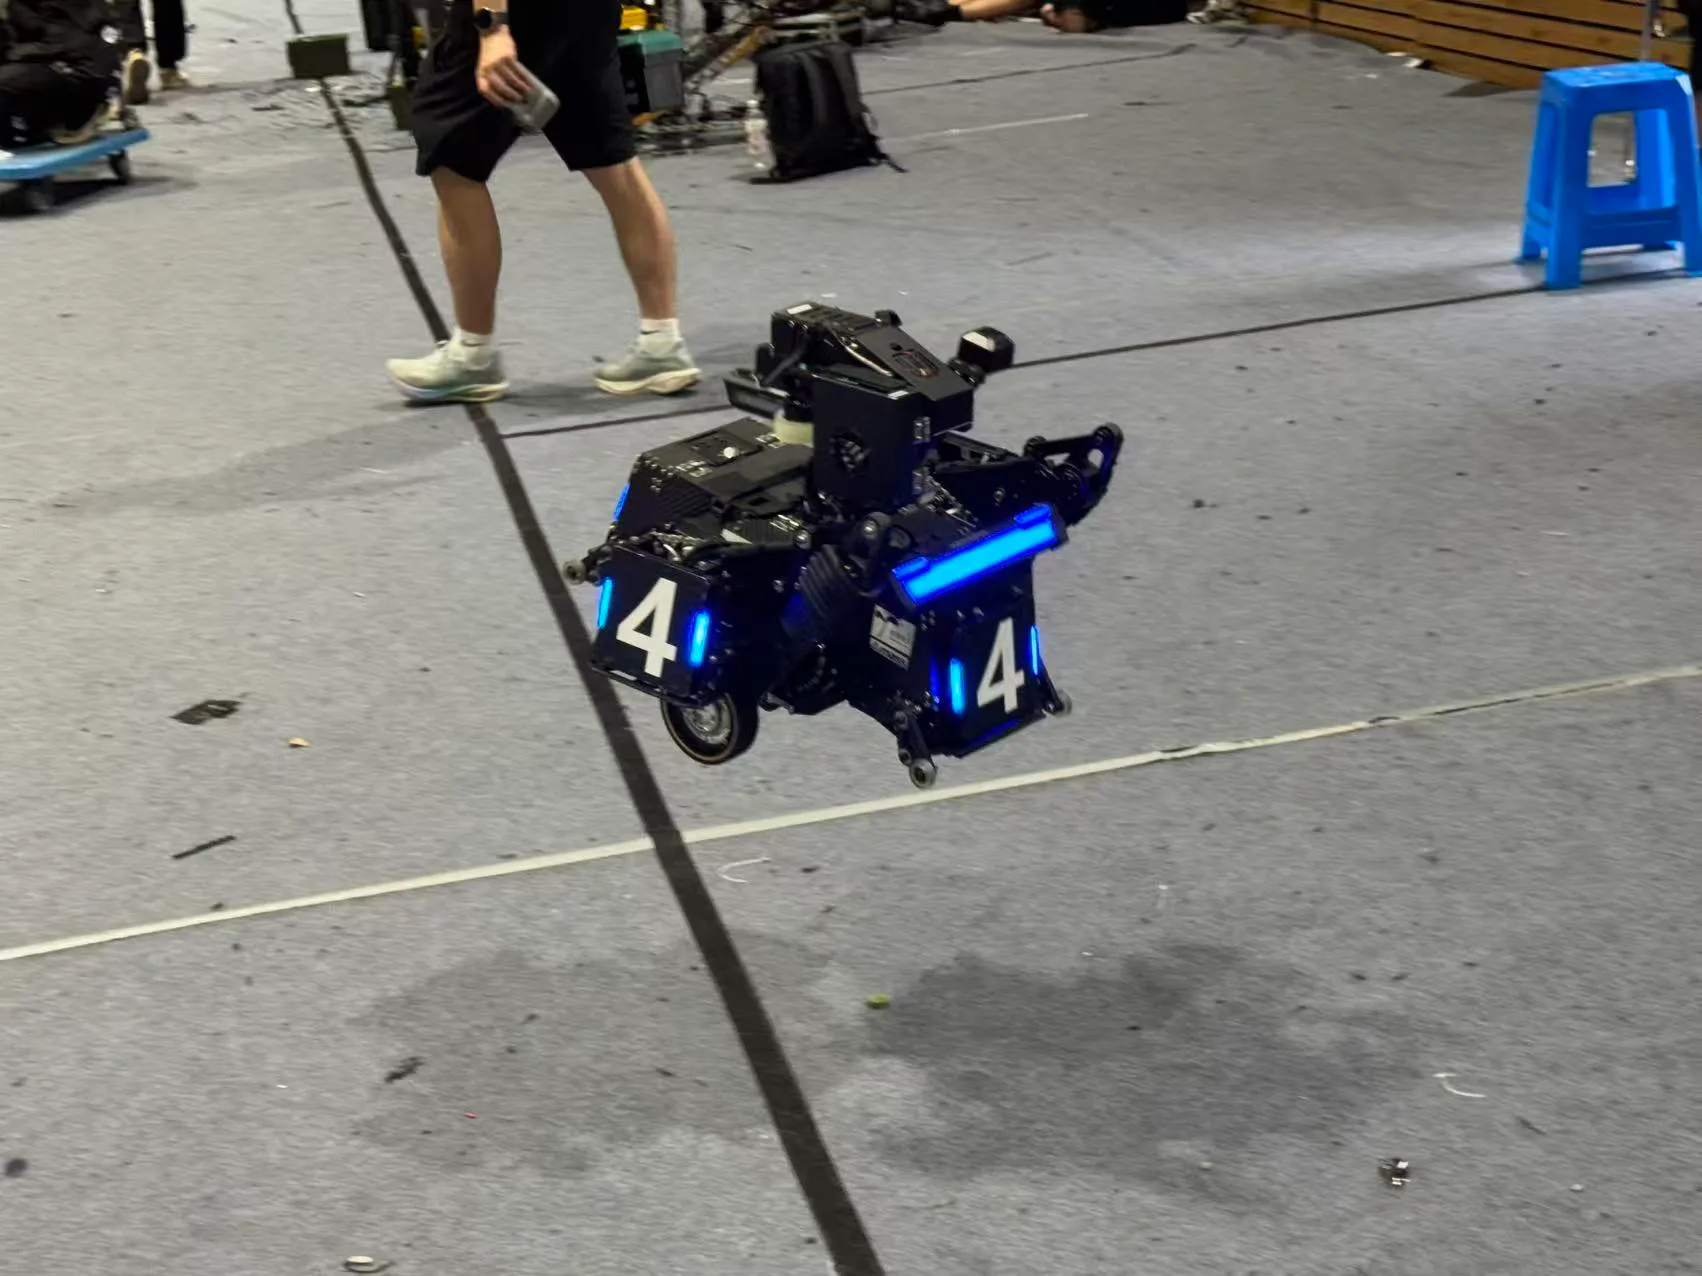
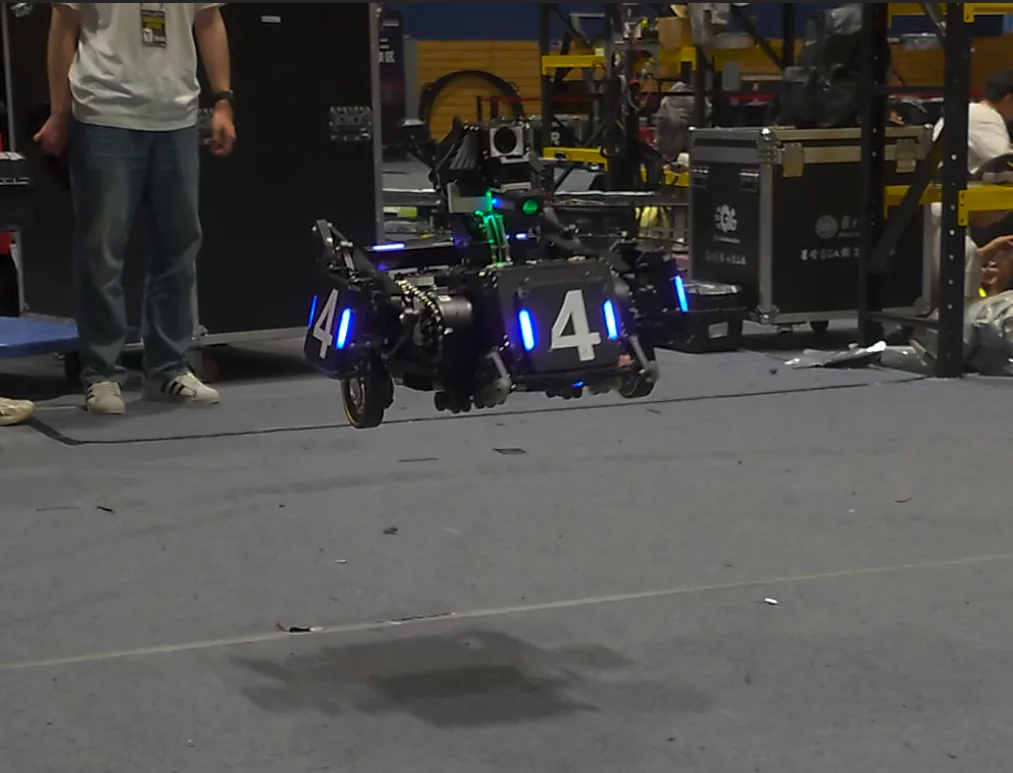
效果展示:《明年见噜》《区域赛寄了,发一个0健康度大跳》
以下为思路分享:
缓冲电容方案选择
总体上,跳跃高度受机械结构(如车重、连杆结构)、控制算法与电机性能限制,而电机性能(或扭矩-转速曲线)除了受电机本身的选型外,还与机器人的供电能力高度相关。
由于我队的 TB48S 电池储备不太充足并且多数为低健康度的电池,所以在上赛季就发现电池的供电能力极大限制了关节电机的输出,尤其是在如收腿、跪台阶等场景下电池掉压严重,触发关节电机欠压保护的同时也会影响其他硬件设备的稳定性。
在 25 赛季或以前,提升供电能力只能通过使用高健康度 TB48S 电池或使用多电池并联实现;在 26 赛季放开了对于底盘之外超级电容组的限制(制作规范手册 S7)后,可以利用超级电容的高功率密度特性来提高电机供电能力上限。
对于如何将超级电容组连入现有的电路中,有如下几种拓扑方案:
| 拓扑 | 母线并联 (1) | 旁路补电 (2) | 升压并联 (3) |
|---|---|---|---|
| 实现方式 | 将超级电容组直接并在母线上;或使用独立的充电电路将电容组电压充至与母线电压相同时闭合功率开关。 | 类似底盘超级电容系统:将母线与超级电容组通过一个 DCDC 电路连接,通过控制电容组充放电提升系统的峰值供电能力。 | 将母线与电机通过 DCDC 电路连接,超级电容组并联在电机两端。 |
| 优势 | 电路相对简单 | 1. 不受超级电容内阻影响,可完全利用超级电容的可用功率 2. 电容容量选择较为自由 3. 系统失效不会导致电机无供电 | 1. 对 DCDC 响应速度几乎无要求 2. 电机供电电压更高(并且不受电池电量影响),可达到更高转速或高转速下扭矩衰减更小 3. 电机与电池完全隔离,峰值功率完全由电容提供,可以使用低健康度TB48S/新电池 |
| 潜在问题 | 可能存在无法下电的问题(继电器较难稳定区分反电动势和反向供电的情况) | 补电效果高度取决于 DCDC 响应速度 | 1. 需要较大容量的电容才能达到比方案 (2) 更好的效果 2. 稳定性要求更高,系统失效会导致关节电机完全无法供电 |
| 所需技术点 | - 大功率继电器 - 预充电电路(电容较大时) | - 大功率继电器 - 能够快速响应的 DCDC | - 大功率继电器 - 持续功率高、稳定性强的 DCDC |
对于方案 (1),考虑到队内电池储备普遍健康度过低并且赛季初对于潜在风险预期过高,没有对此方案进行尝试。后与其他队伍交流发现 TB48S 可以直接为容量较小的电容组充电,可以参考 [1]。
对于方案 (2) 和 (3) 的选择,主要取决于超级电容选型(受限于机械的可用空间)。当超级电容单体内阻较大时(如 18mm 直径的电容普遍内阻在 20mR 以上),方案 (2) 的上限高于方案 (3);而如果选择了内阻较小的电容单体(如 22mm 直径的电容内阻可以做到 10mR 左右),方案 (3) 能提供的上限更高,代价是整套系统较高的体积与重量占用。
在本赛季中,我们主要选择了方案 (2) 和方案 (3) 进行开发,电容部分(不含电池)的峰值补电功率可分别达到约 800W 和 1800W。本赛季我们在步兵备车上使用了方案 (2),在两台步兵和英雄上使用了方案 (3) 。我们在 27kg 的串腿英雄上实测关节电机最大的峰值功率约 1400W(主要受限于力再大会控不住姿态),所以对于健康度尚可的电池使用方案 (2) 就可以满足需求,对于健康度低或使用新电池的情况方案 (3) 可能更加合适。
注意,缓冲电容的方案选择高度取决于队伍的电池储备等情况,没有优劣之分。对于具有较多高健康度电池储备的队伍,整套缓冲电容系统可能都是没必要的。
旁路补电方案
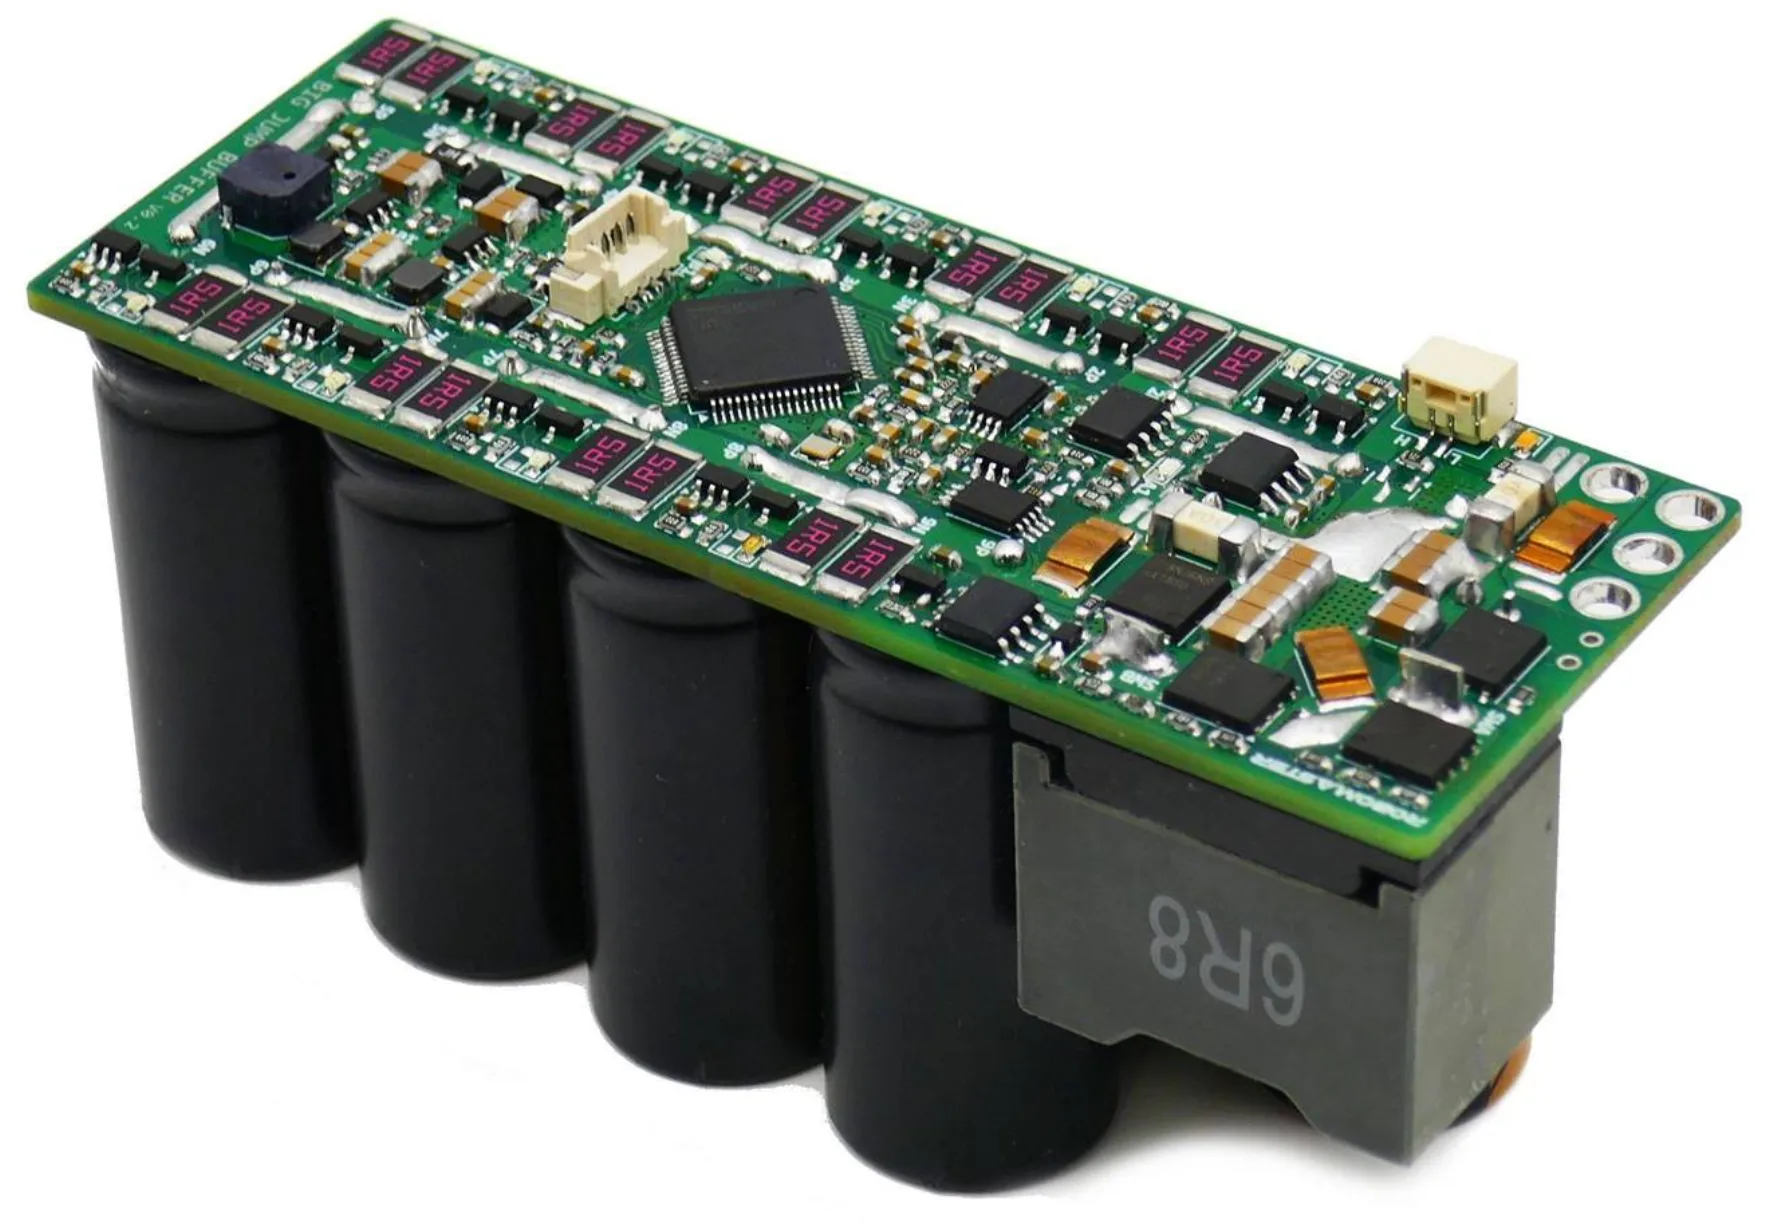
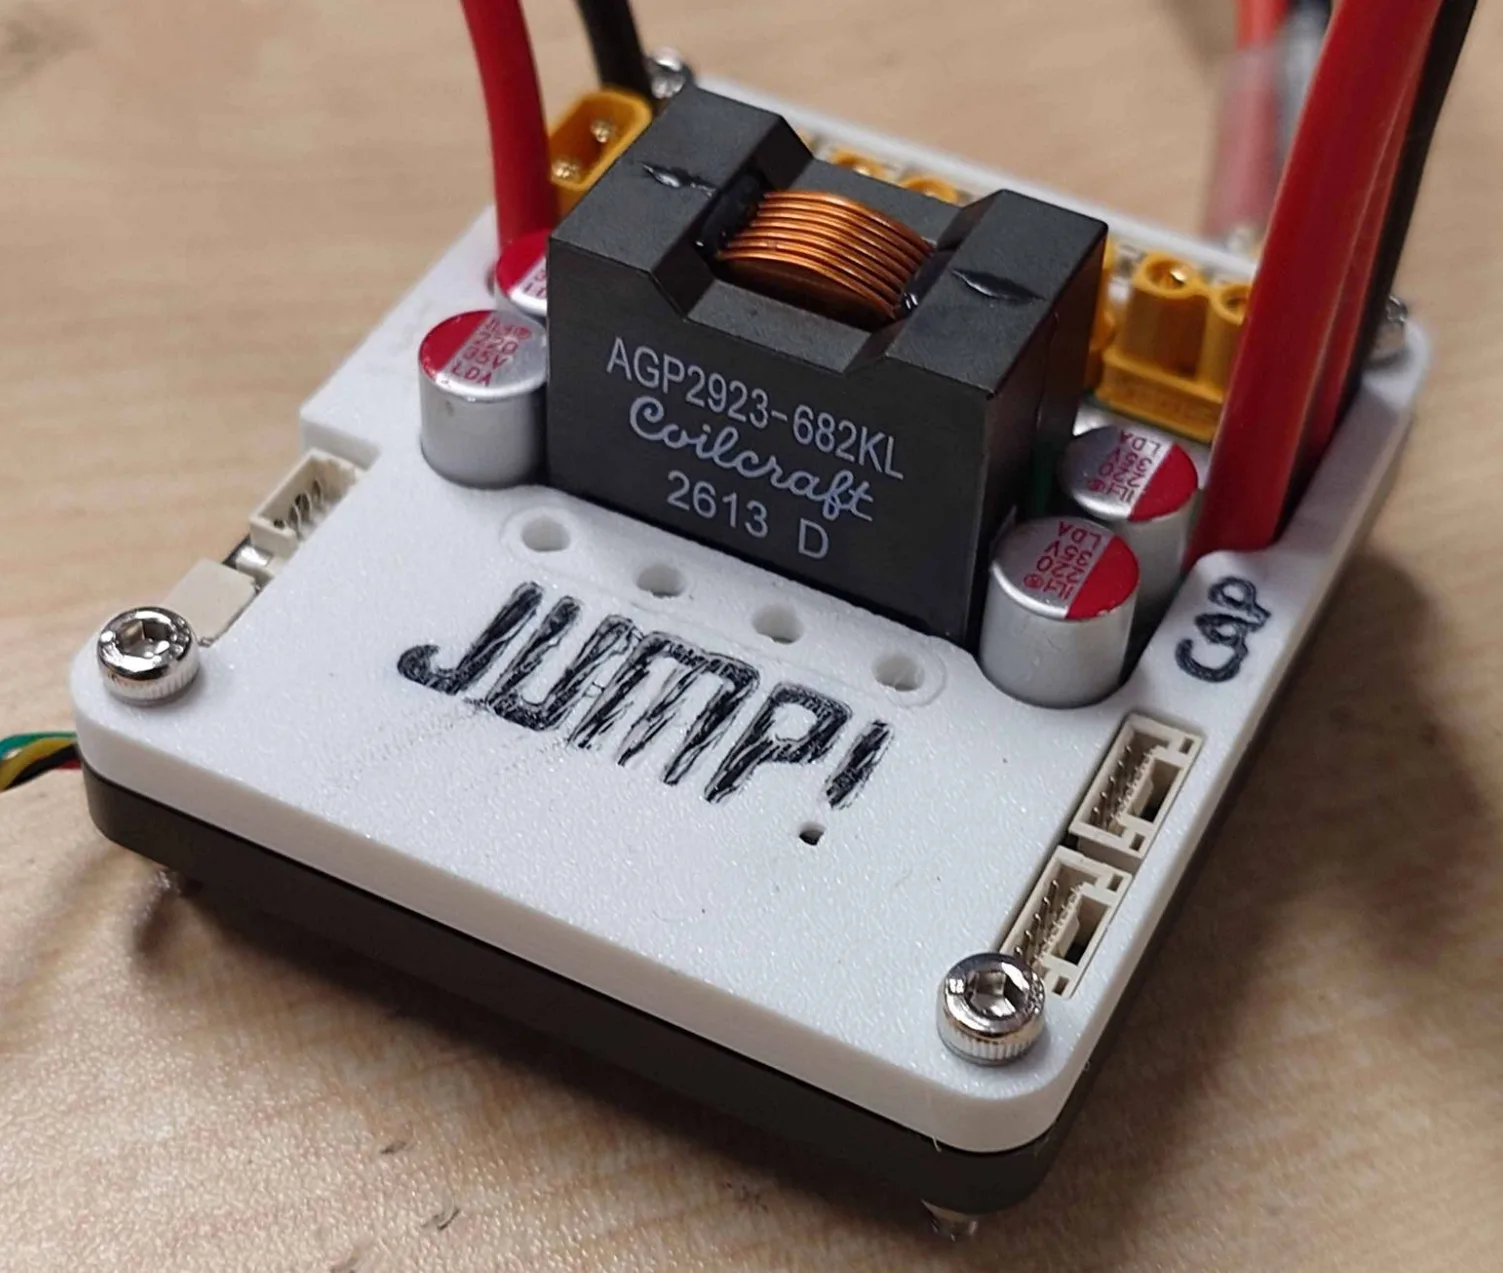
本方案通过将电容单体、均衡电路、控制电路、功率电路集成在同一块 PCB 上以实现小体积(100x37x48mm)。整体架构与底盘电容相似(请参考 [2]),采用了相同的驱动器、采样电路、上管常开等方案。得益于上赛季峰值电流控制技术的储备,本方案实现了较好的响应效果。
为了适配大功率调整了 MOS 选型与采样电阻,并改进了错误保护逻辑。最主要的区别是换用了基于低位采样的峰值电流控制模式,低位采样构型使得电感电流采样带宽提高,能更好还原电感电流波形,占空比抖动更小。通过优化 layout 与元件选型可以将消隐时间降低到 200ns;同时也做了响应控制模式的适配。
实测最大输出功率约 800W,电容端峰值放电电流 40A(主要受限于电容与电感的饱和电流)。对于母线 10A 的负载突变(使用机械继电器+负载电阻测得)可以在 60-100us 内将电池电流闭环至设定值。
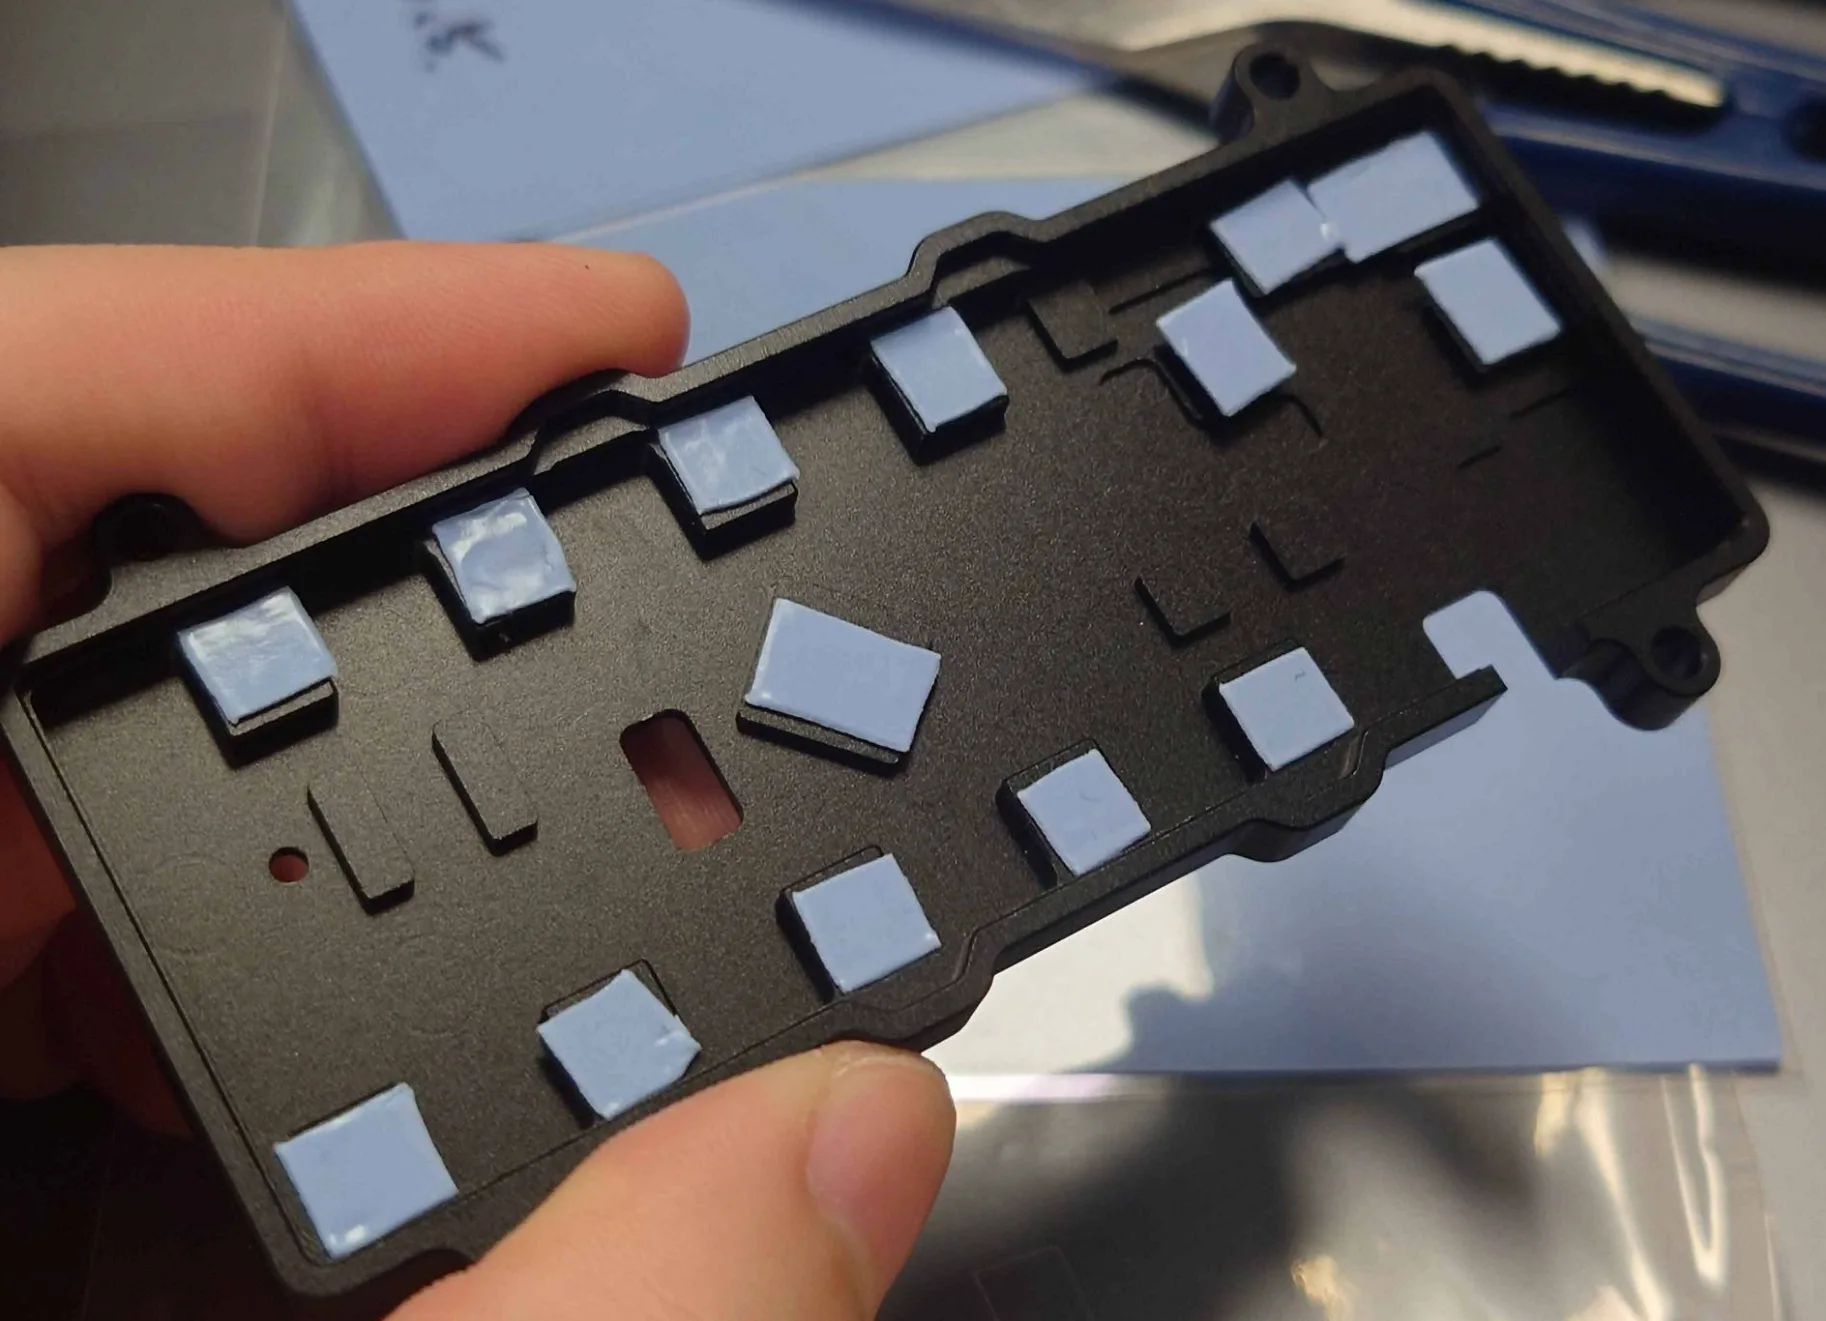
得益于 CNC 的普及,发热量中等的功率元件散热不再需要依赖铝基板,使得本方案可以将所有电路继承于一块 PCB 上,简化了焊接过程并提高了稳定性。本方案使用一整块 CNC 底壳,在发热元件处加凸台,再使用导热胶进行散热,如下图所示:
升压并联方案
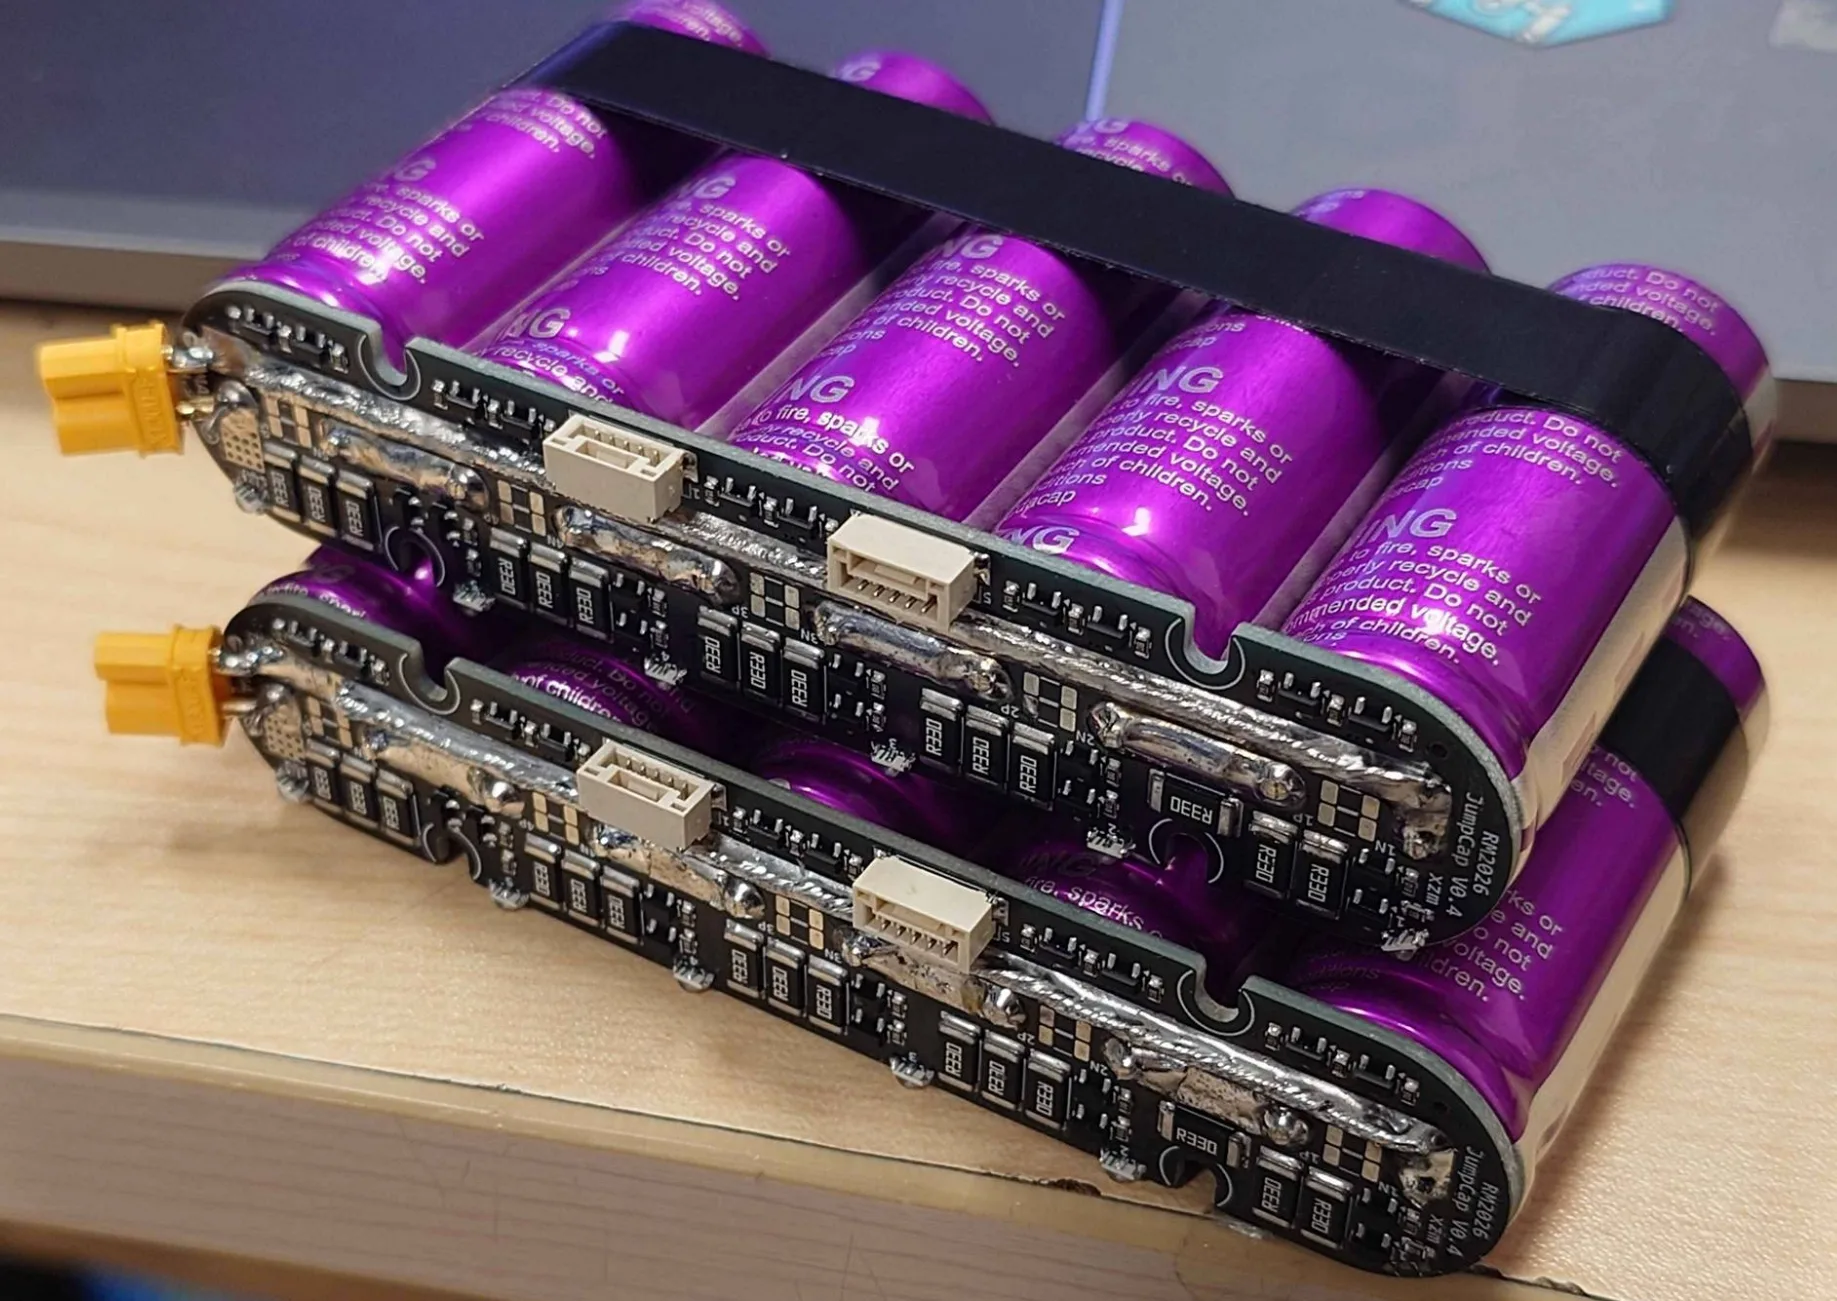
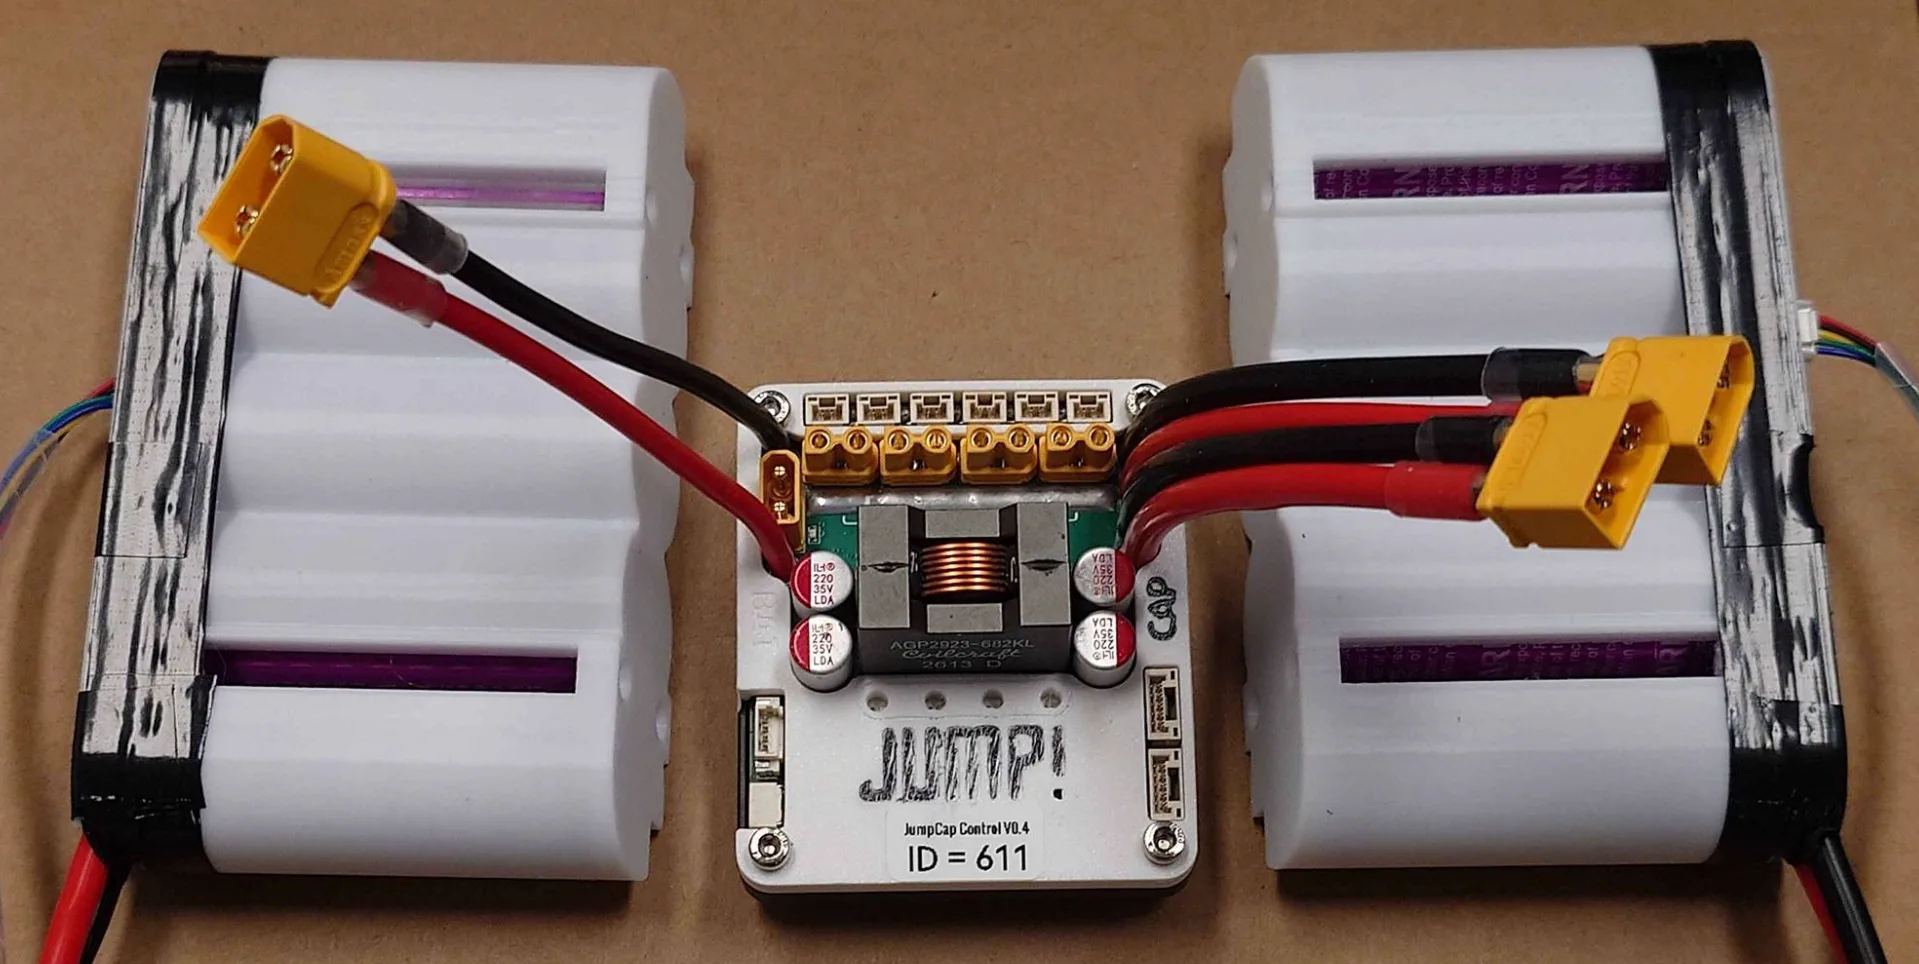
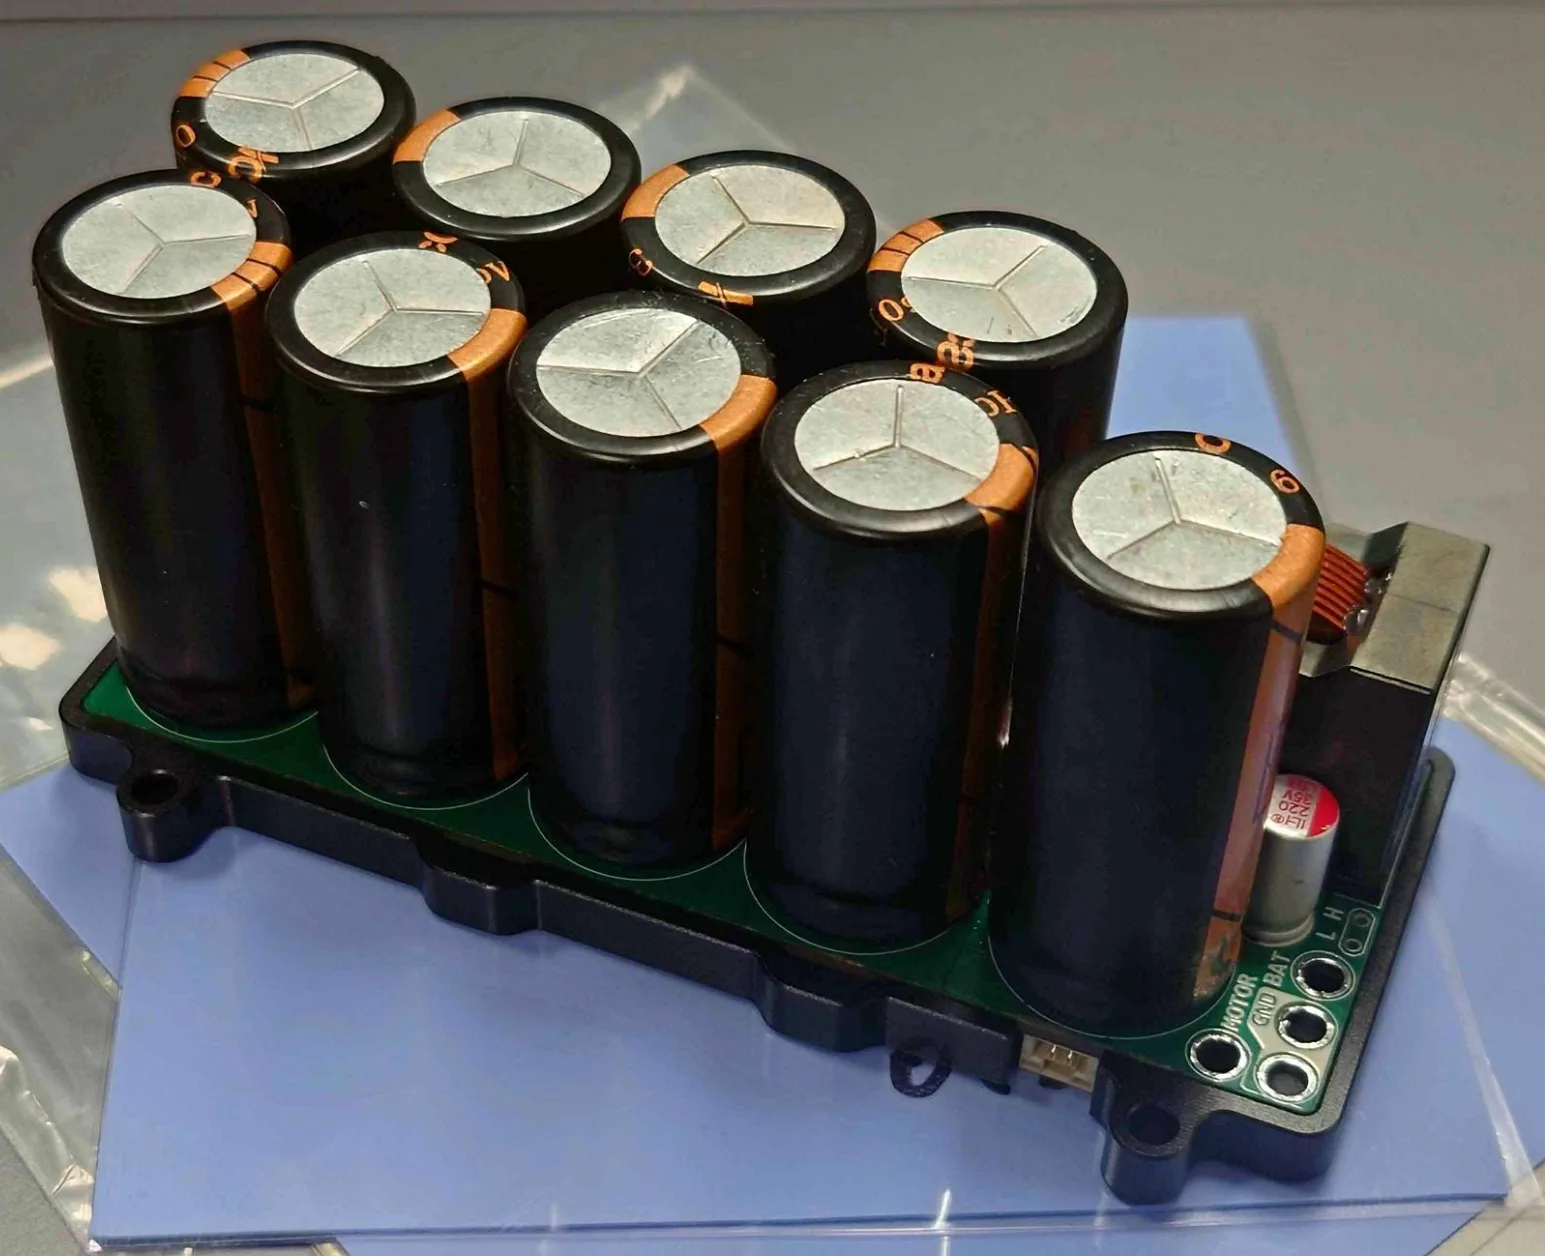
由于本方案使用了较大的电容组,所以采用了分体设计。通过双向四开关 BuckBoost 向电容组充电,再通过继电器连接电机,为关节电机提供超过 2000W 爆发功率,使得电机输出完全摆脱电池放电能力限制。
主要功率电路方案依然保持一致,为了适配大功率调整了 MOS 选型与采样电阻,并改进了错误保护逻辑。最主要的区别是换用了基于低位采样的峰值电流控制模式,低位采样构型使得电感电流采样带宽提高,能更好还原电感电流波形,占空比抖动更小。通过优化 layout 与元件选型可以将消隐时间降低到 200ns;同时也做了响应控制模式的适配。
本方案电容+电池可以达到的最大瞬时输出功率大于 2000W;并且集成了具有 SOA 保护功能的高位开关(控制关节电机断电)防止 MOS 击穿;使用了与上一种方案类似的 CNC 底壳,在持续 200W 负载下(输入电压 20-24V,电容电压29V,被动散热)控制器温度低于 60°C。
由于上赛季发现 BW6103 的保护触发阈值波动较大(详见 [3]),本方案换用了 TL431 方案实现了泄放触发阈值偏差 < 5mV。同时由于大容量电容是否危险,也在控制器上加入了电容组单体电压监测保证安全。
结语
本赛季是 ENTERPRIZE 第一年参加区域赛,由于种种原因仅走到了北部赛区十六强,遗憾离场。紧张的备赛进度加上本人还要负责射频、雷达激光发射、缓启动、交换机等研发工作,再加上赛季初期对于低位采样的探索过程踩了不少坑,使得这两个方案的完成度不是很理想。虽然这四套系统(一套旁路补电方案在步兵备车上 三套升压并联方案在步兵和英雄上)在调试中和赛场上稳定工作、未出现故障,但是仍有不少不完美或不优雅的地方,比如升压并联方案 MOS 选型叠加高频回路较长导致的 SW 节点过冲/振铃问题只能通过 RC 吸收电路解决导致空载功耗上升至 2-3W,layout 不够紧凑等等。
由于失去了国赛的测试机会,即使在区域赛后解决了这些不完美和不优雅的问题也不敢开源未经实战检验的方案,所以短期内这两个方案都没有开源的计划。对于一些比较成熟的技术点,例如低位采样的峰值电流控制逻辑、电感电流采样踩坑记录、TL431均衡方案等如果有需求之后会进行单独开源(如果需要请在这里或开源群里留言)。
最后祝大家国赛玩的开心,早日实现大跳反飞坡!
联系方式
欢迎加入开源交流QQ群:581184202
联系方式:微信 xianziming0531,邮箱 [email protected]
添加联系方式请备注姓名 学校 战队
引用
[1]【RM2026 - 关节电容和控制器开源 - 西安交通大学笃行战队】https://bbs.robomaster.com/article/1884440
[2]【RM2025-超级电容与无线充电系统开源】香港科技大学ENTERPRIZE战队 https://bbs.robomaster.com/article/761385
[3]【RM2025-超小体积1980J电容组开源】香港科技大学ENTERPRIZE战队 https://bbs.robomaster.com/article/760959
(论坛引用貌似会触发奇怪bug显示不出来,这里先手动引用一下)
讨论区 9