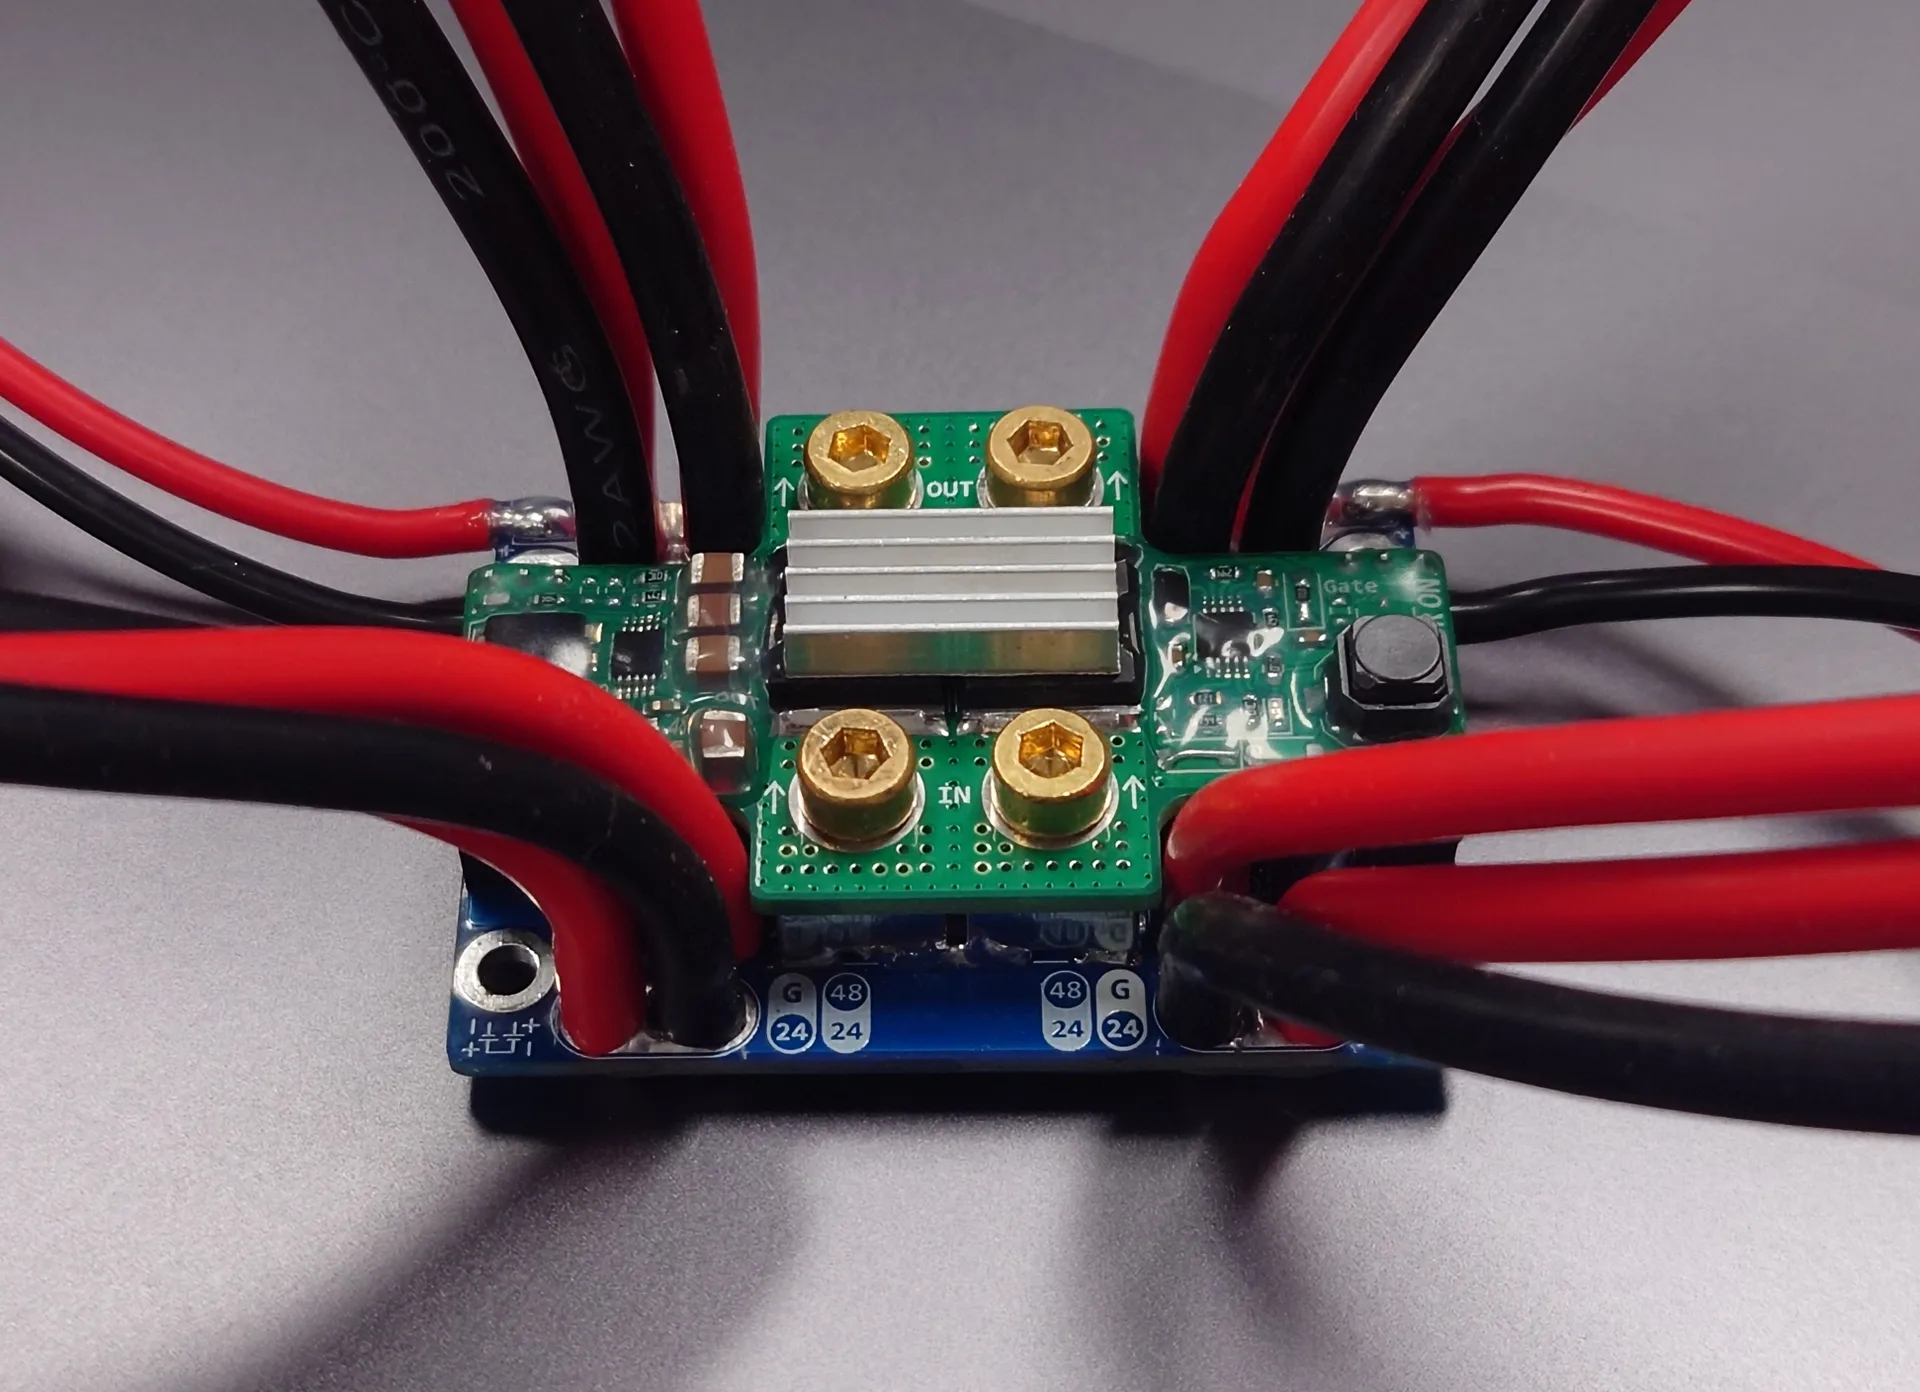
本开源采用主动预充电的方案,可稳定启动采用 新电池(两串两并) + X6Plus 动力电机 方案的空中机器人,自最终版定型至北部赛区结束(日常云台调试与飞行都使用 48V 供电)稳定工作,未出现因供电原因导致的炸机或意外下电。同时本模块也提供了输入/输出的分电功能,接线比较方便。希望本开源能给采用相同方案的队伍一些经验参考,希望大家国赛/复活赛不再炸机/烧电池。
联系方式
欢迎加入开源交流QQ群:581184202
联系方式:微信 xianziming0531,邮箱 [email protected]
添加联系方式请备注姓名 学校 战队
研发背景
我队在25赛季便使用了 新电池 + X6Plus 的方案,结果到最后也没有战胜缓启动,迫不得已使用了外接 TB48S 预充电的方案,也间接导致烧了两组新电池。所以我们在 26 赛季早期就开始了缓启动模块的研发。
对于上赛季没战胜缓启动的原因,经过研究发现是 X6Plus 动力电机在未完全启动时就会时不时有比较大的瞬时电流,导致通过控制功率 MOS 管开启速度的缓启动方案(如 TPS2491 LM5069 等方案)失效,现象为电压卡在 10V 左右波动无法启动(触发缓启动控制器的 SOA 保护),大致原因为缓启动过程中(尤其是输出电压低时)MOS 上压降很大,对于瞬时大电流十分敏感。而相同方案的模块可以轻松启动四个 X8 电机或输出 6800uF 以上电容的负载,所以未使用 X6Plus 方案的队伍可以不必参考本开源。
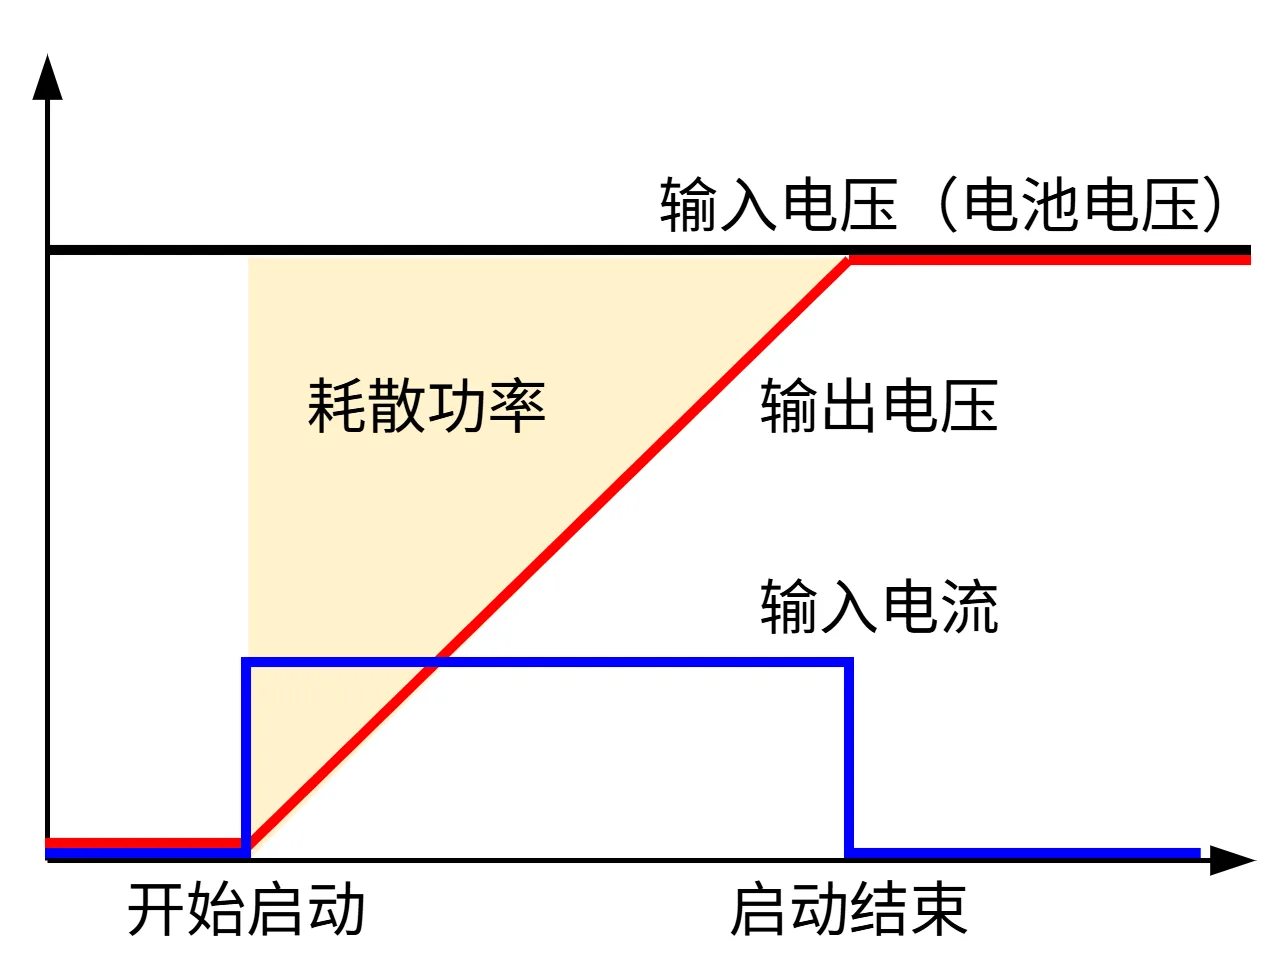
出现这个问题的核心原因是无论是通过控制 MOS 开启速率还是串电阻的方式启动负载,都是将启动过程中多余的能量以类似 LDO 的热能形式耗散(如下图所示),这极大限制了启动速率(或者说为负载充电的速度),所以我们希望通过类似 Buck 降压的方式将缓启动过程变为一个理想情况下无功率耗散的过程。
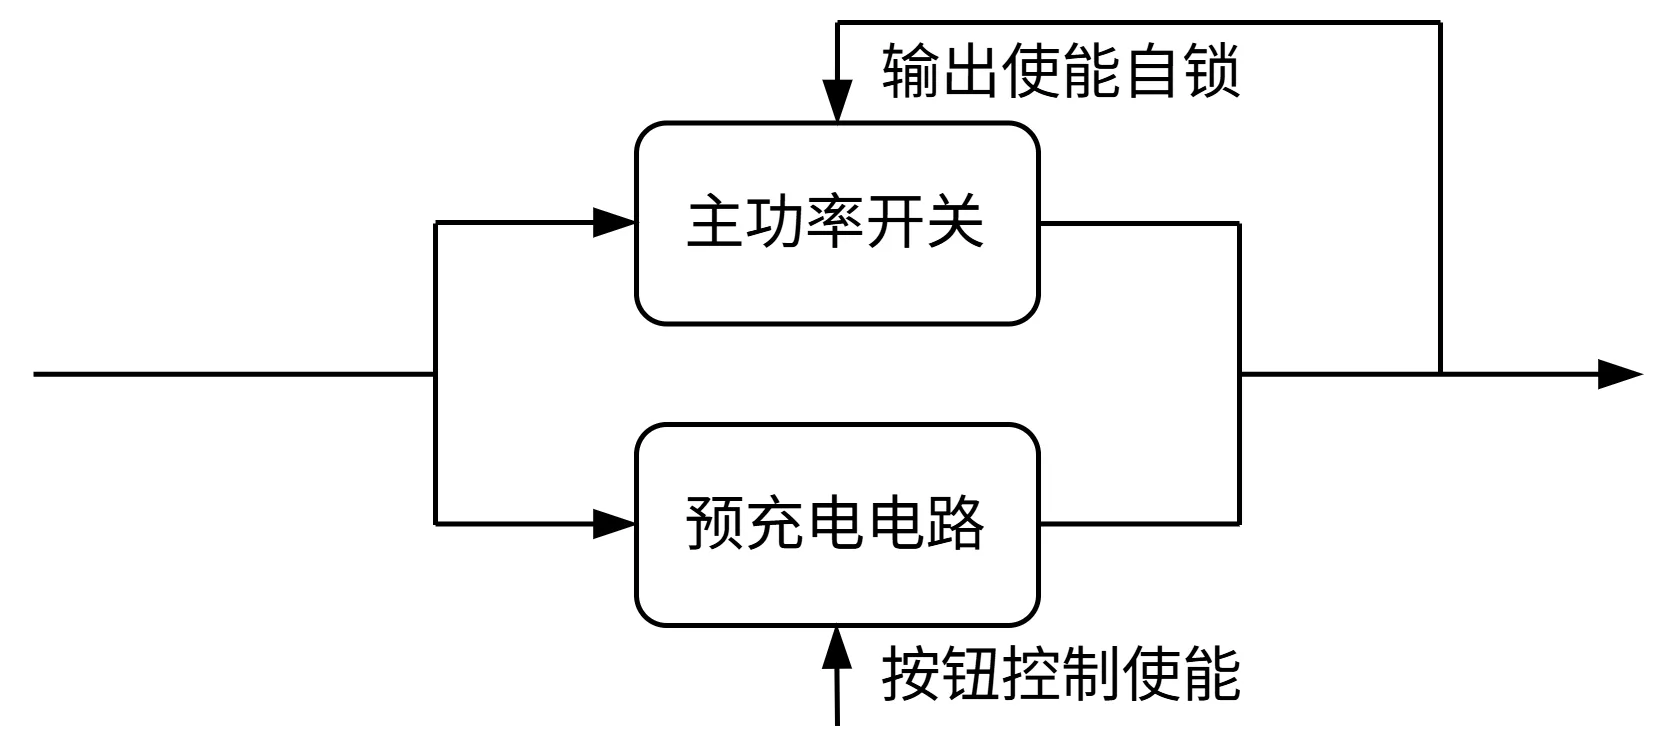
确定采用类似 Buck 降压的方式后,系统架构如下图所示。如图,预充电电路与主功率开关并联,启动时预充电电路先启动,以恒流或固定电压斜率的方式将负载电压拉高,当输出电压超过一定阈值时主功率开关开启并自锁,随后预充电电路失能完成启动。本方案中预充电电路由一个按钮控制使能,一方面可以在确认电池全部开启后再手动控制上电,另一方面也可以在主功率开关闭合后关闭预充电电路,防止无法发现主开关损坏电流从预充电电流走的情况。
方案选型与模块设计
预充电方案
预充电方案有两种思路,一种是采用带有可调缓启动时间的 Buck 芯片(一般是通过 SS 引脚加电容实现目标电压缓慢上升),另一种是使用恒流 Buck 方案,如 LED 驱动芯片为负载恒流充电。
一开始我们使用的是第一种方案,选用 TPS54561 实现,通过调整 SS/TR 引脚的电容控制电压上升速率。但是这个芯片有三个问题,一是 60V 的耐压对于 51V 的最大电压余量稍显不足;二是这种方式的启动斜率固定,如负载变化可能需要重新调整或有触发过流保护的风险;三是由于芯片集成的上管为 NMOS,无法实现 100% 占空比,也就是说预充电电压无法达到输入电压。
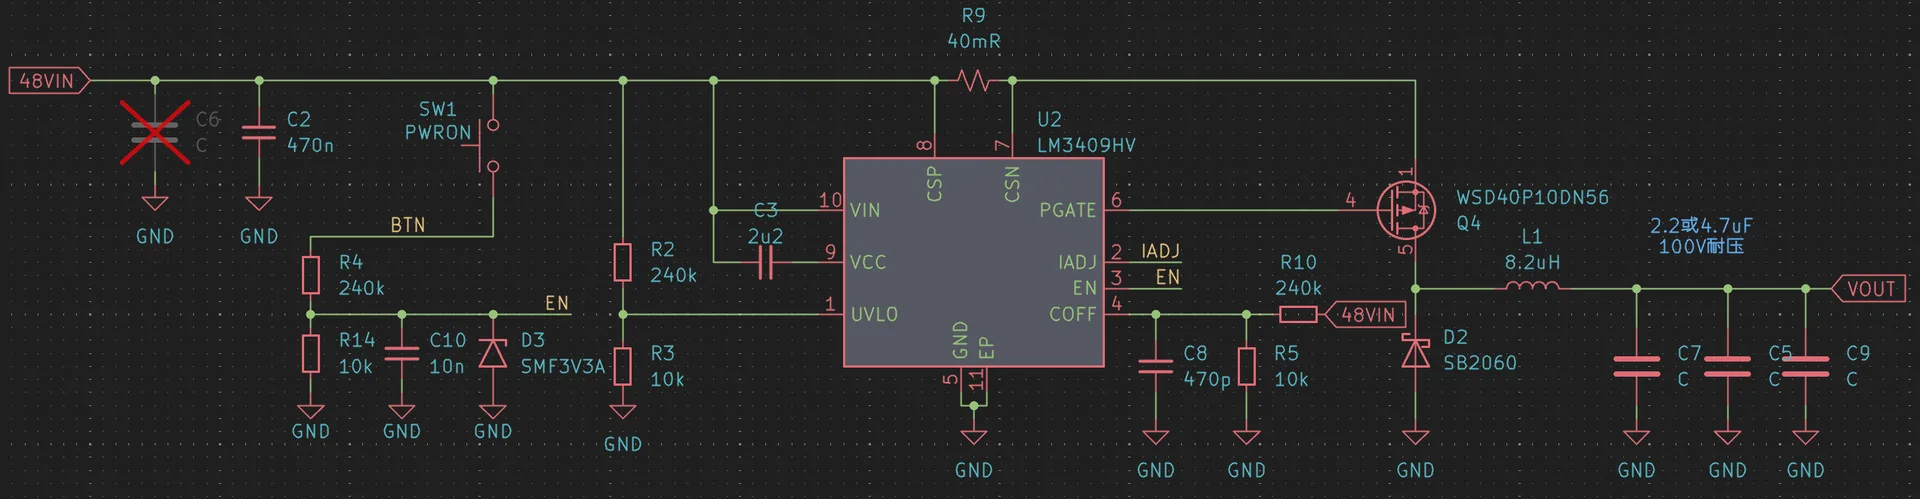
后来发现了 LM3409HV 这款芯片可以完美解决这三个问题(75V耐压、恒流控制方式、上管为外置 PMOS);虽然需要外置 MOS,但实际由于不需要电压模式的环路补偿和反馈电阻等外围电路,实际占用 PCB 面积并未增大。同时这样带来了另一个好处,当输出短路时尝试启动,其恒流特性可保证不会对模块造成任何损坏。原理图如下:
设计细节:
- UVLO 引脚通过分压电阻调整欠压为 31V 左右,防止串联电池仅开启一块时误上电
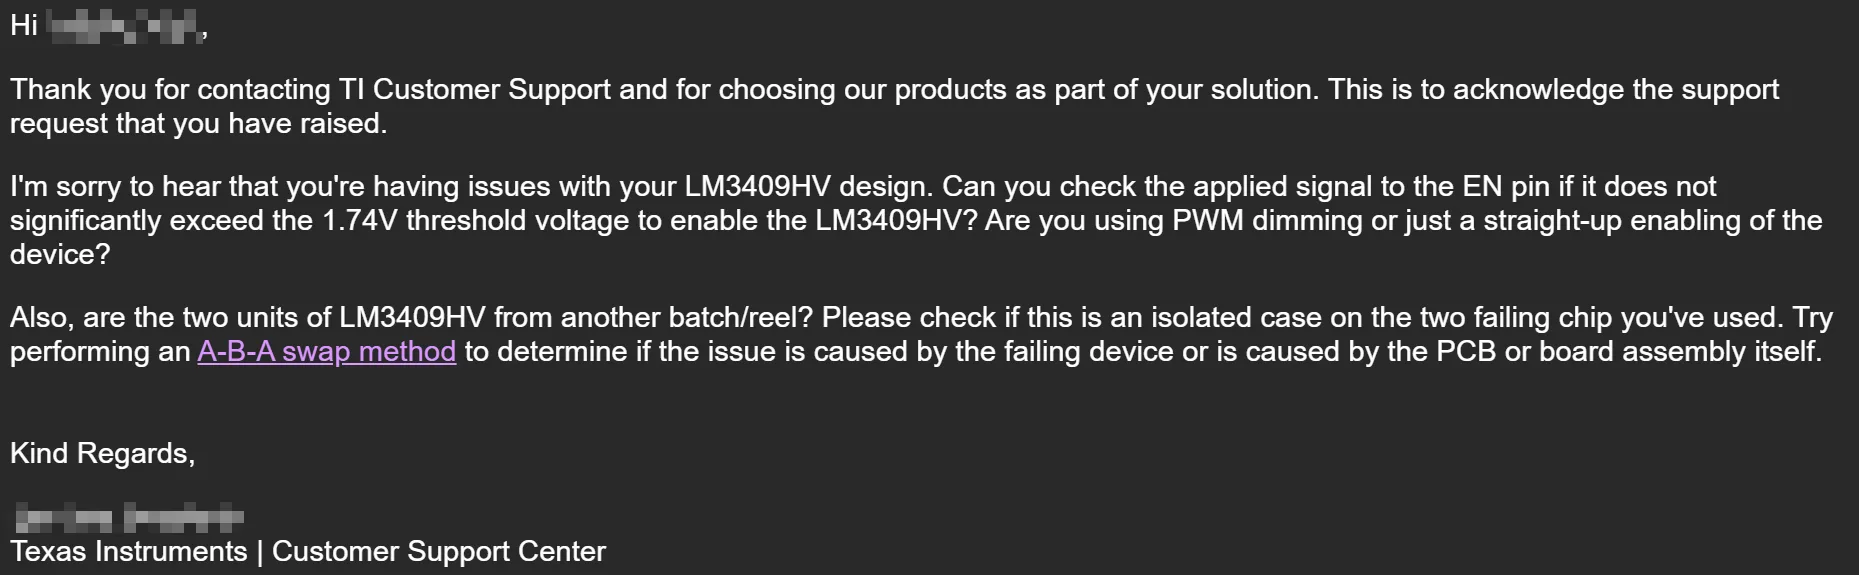
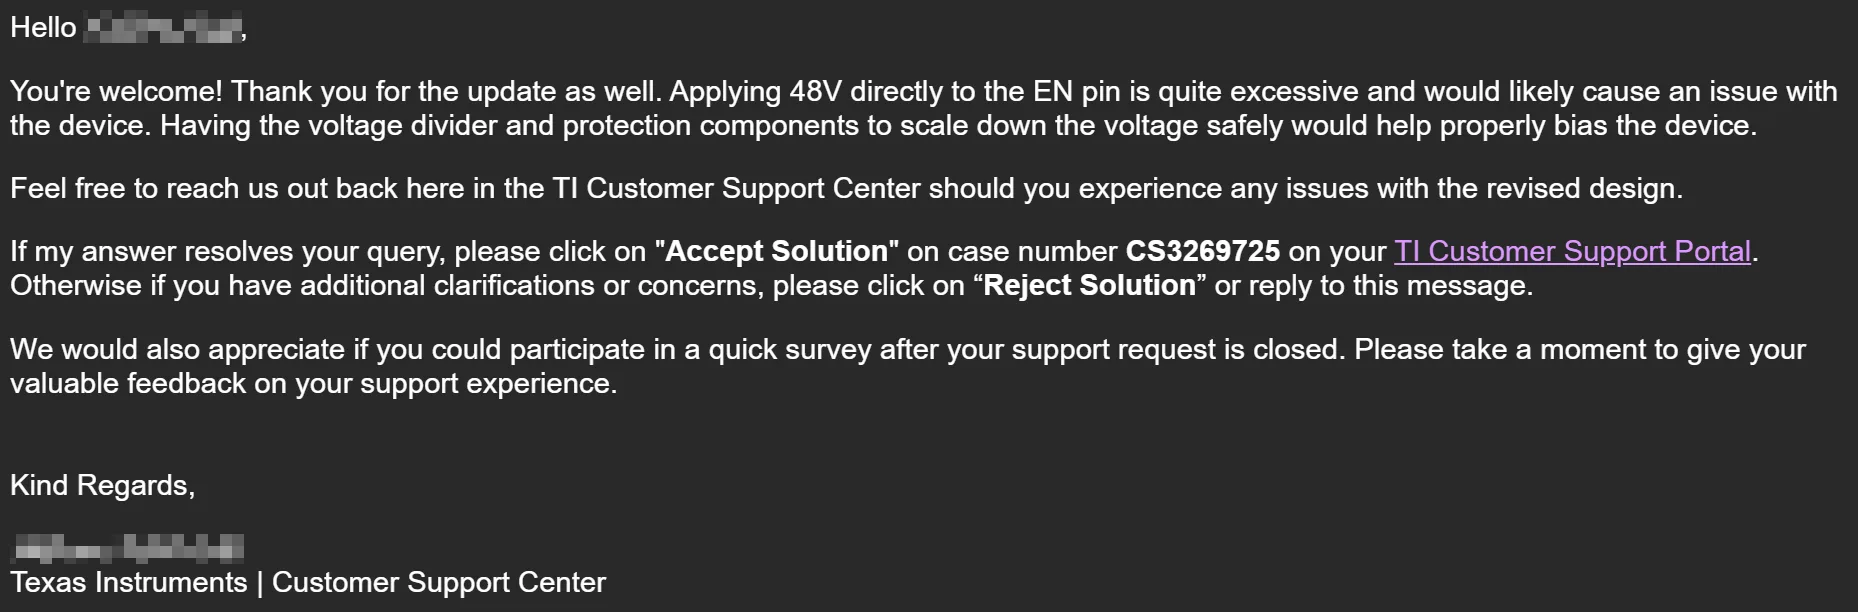
- EN 通过 分压电阻+电容+TVS 的方式连接按钮控制使能,虽然手册里标了 EN 耐压与 VIN 相同,但实际上直接将 EN 通过按钮接 48V 有概率会直接炸芯片(炸过两次),咨询 TI support 回复电压不能过大(见下图邮件沟通记录),改进后再未出现问题
- 输入电容这里只采用了一个 ESR 较大的小电容,主要害怕上电瞬间电流过大损坏新电池
- COFF 引脚控制 MOS 的恒定关断时间,引脚内部的运行原理可以参考数据手册[1] “8.3.2 Controlled Off-Time (COFT) Architecture” 章节,由于运行时输出电压会变,所以没有采用数据手册中的设计,这里通过分压创造一个等效的电压源,配合电容使得关断时间始终恒定
- 采样电阻选择 40mR,取值比较保守,如果负载在上电时也会有持续电流需要把这个电阻改小
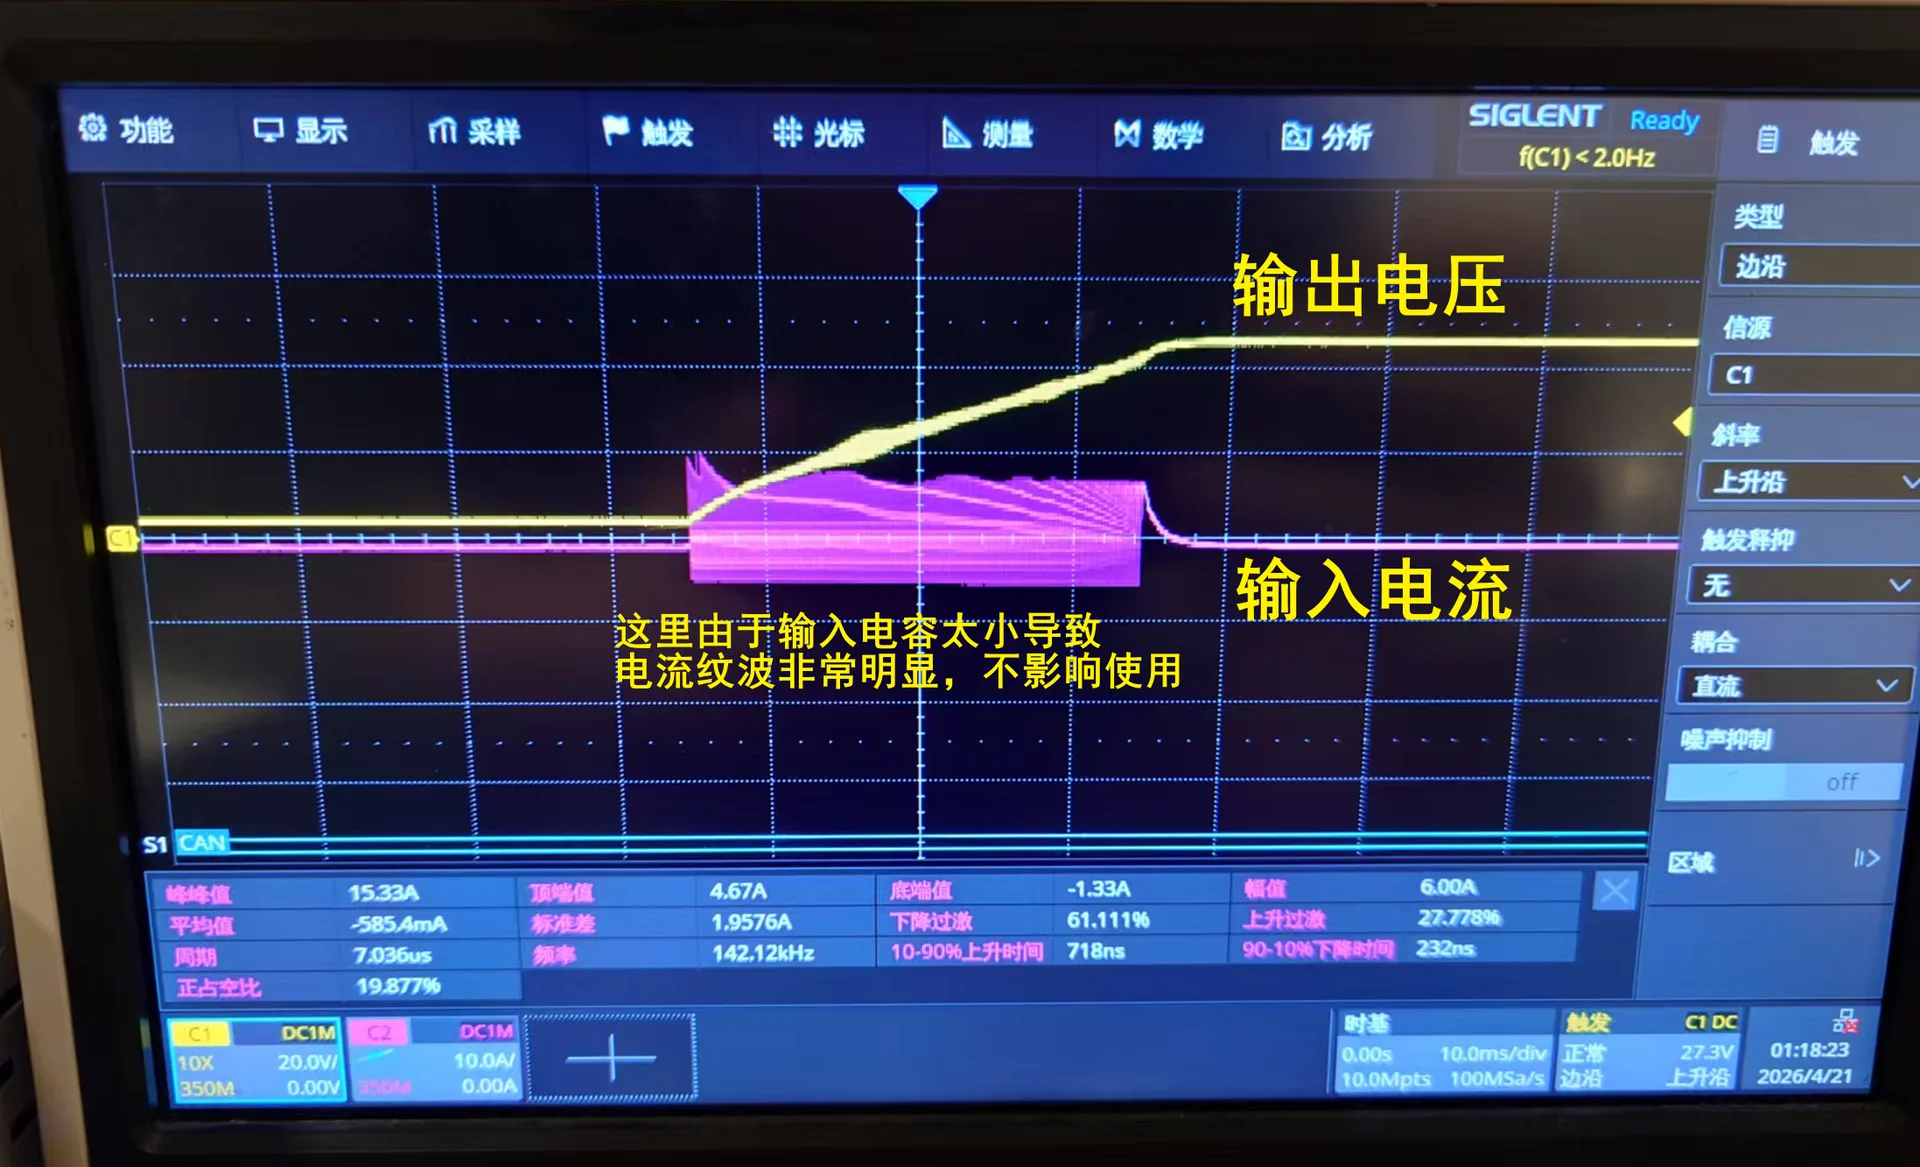
最终上电波形如下:
主功率开关方案
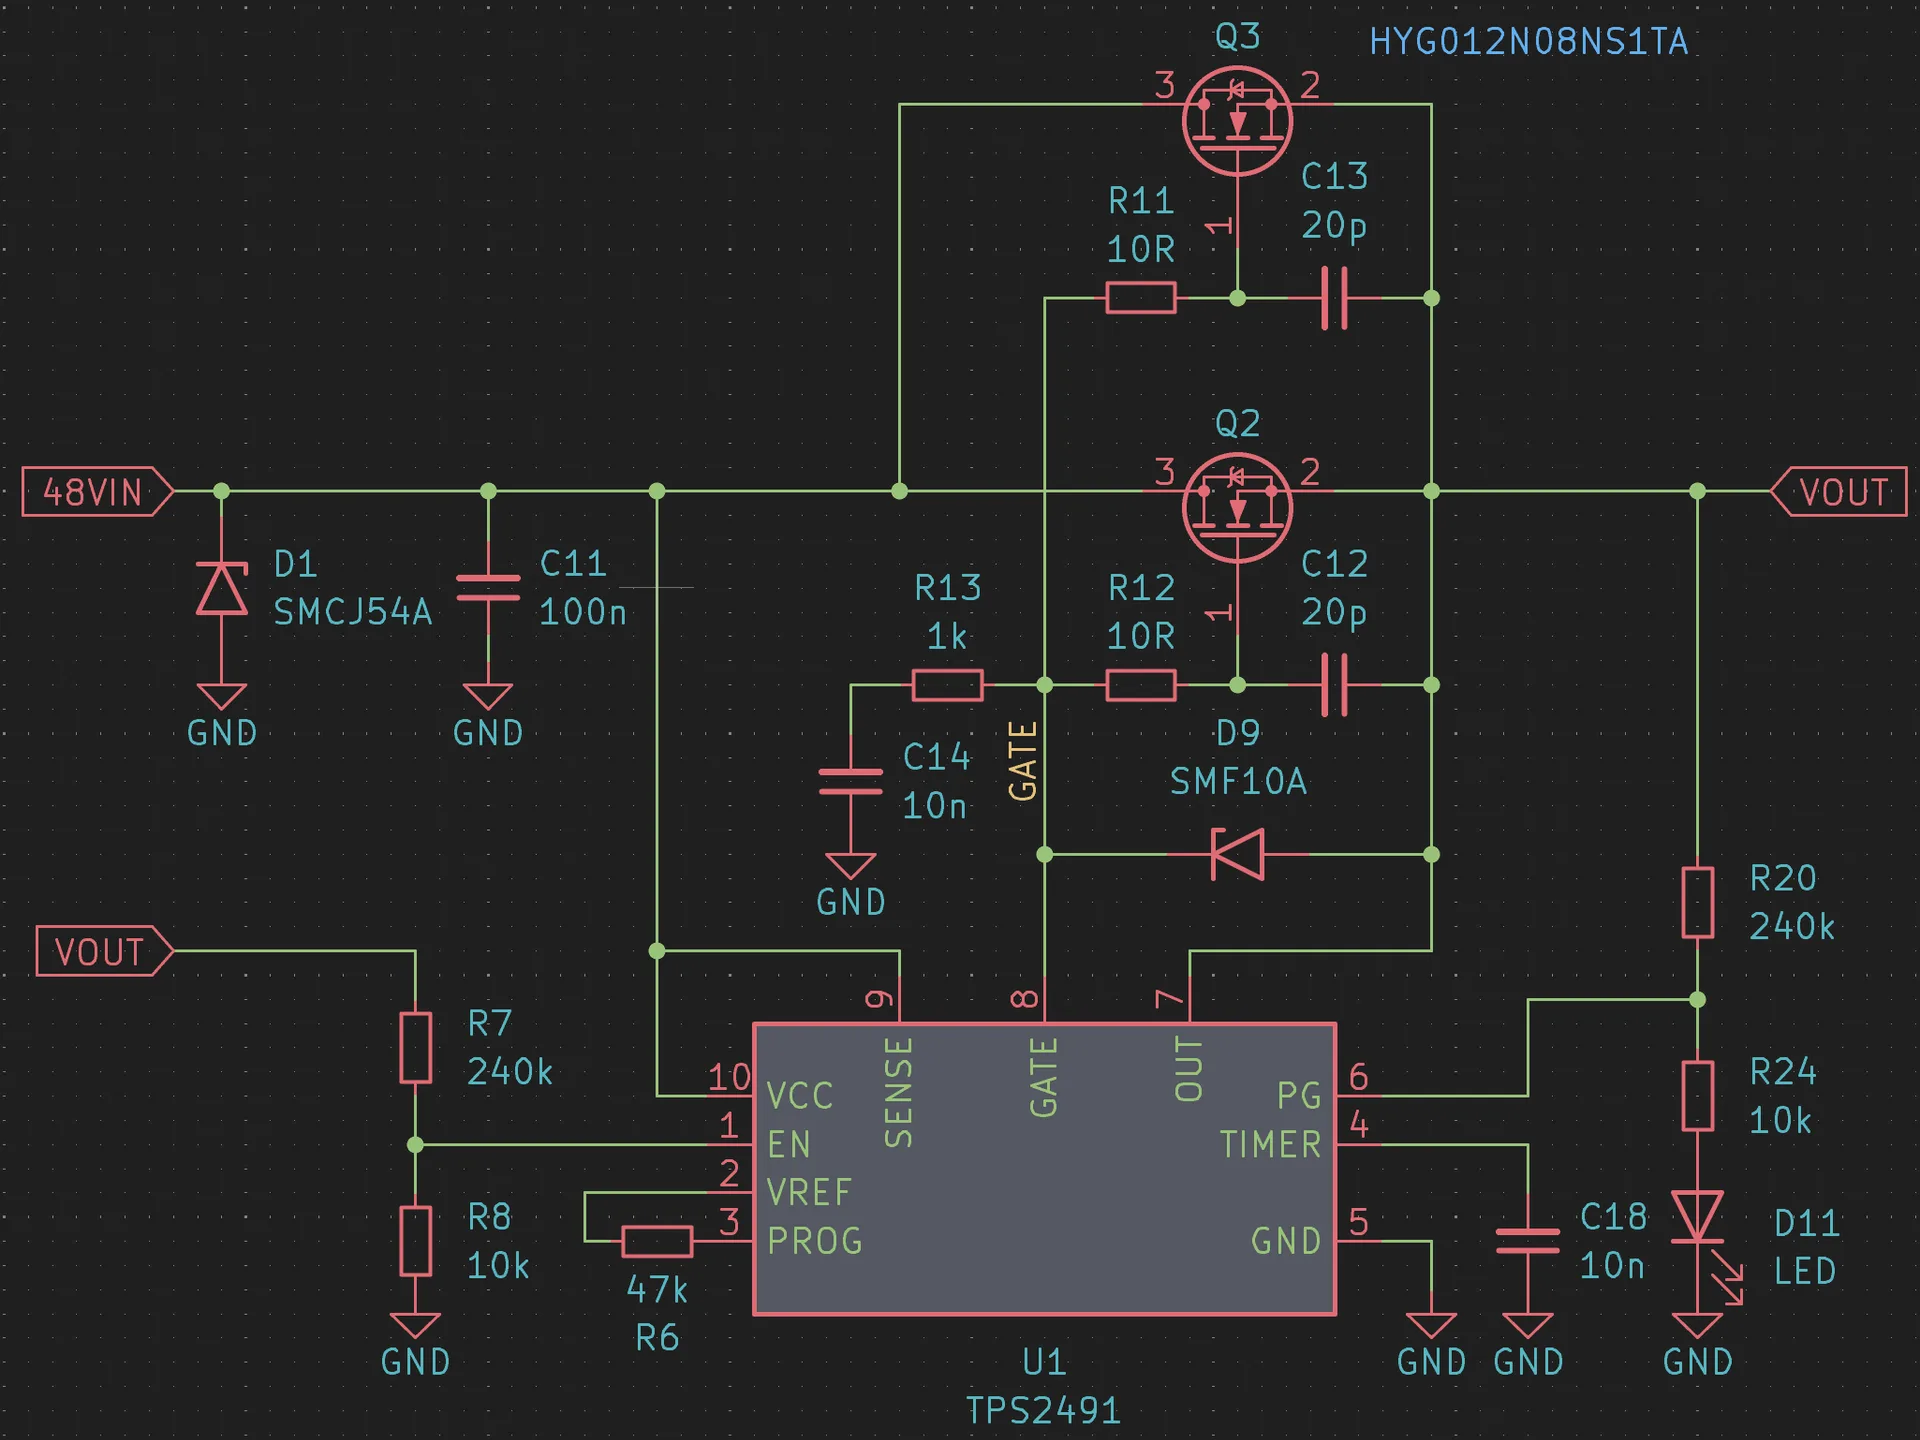
主功率开关为一个高位 MOS 开关电路,总体上使用了队里用得比较多的 TPS2491 方案,设计细节如下:
- MOS 管选用开源[2]中同款的 HYG012N08 并联,选择理由是实验室库存较多(大 SOA 也比较保险),由于主动预充电方案实际上不需要 MOS 承受上电冲击所以实际可换为其它型号。
- EN 通过分压电阻连接输出,输出电压达到 35V 左右即可完成开启并自锁,同时下电时以任意顺序拔出电池就可以使其欠压断电
- 保留了缓启动电容(C14)以延缓开启速度,防止 35V 后 MOS 开得比预充电电路还快
- 由于中功率开关正常情况下不会有未完全启动时有电流流过的情况,不需要 TPS2491 的 SOA 保护功能,所以省去了采样电阻以降低发热, VREF 与 PROG 引脚按手册处理
模块分板设计
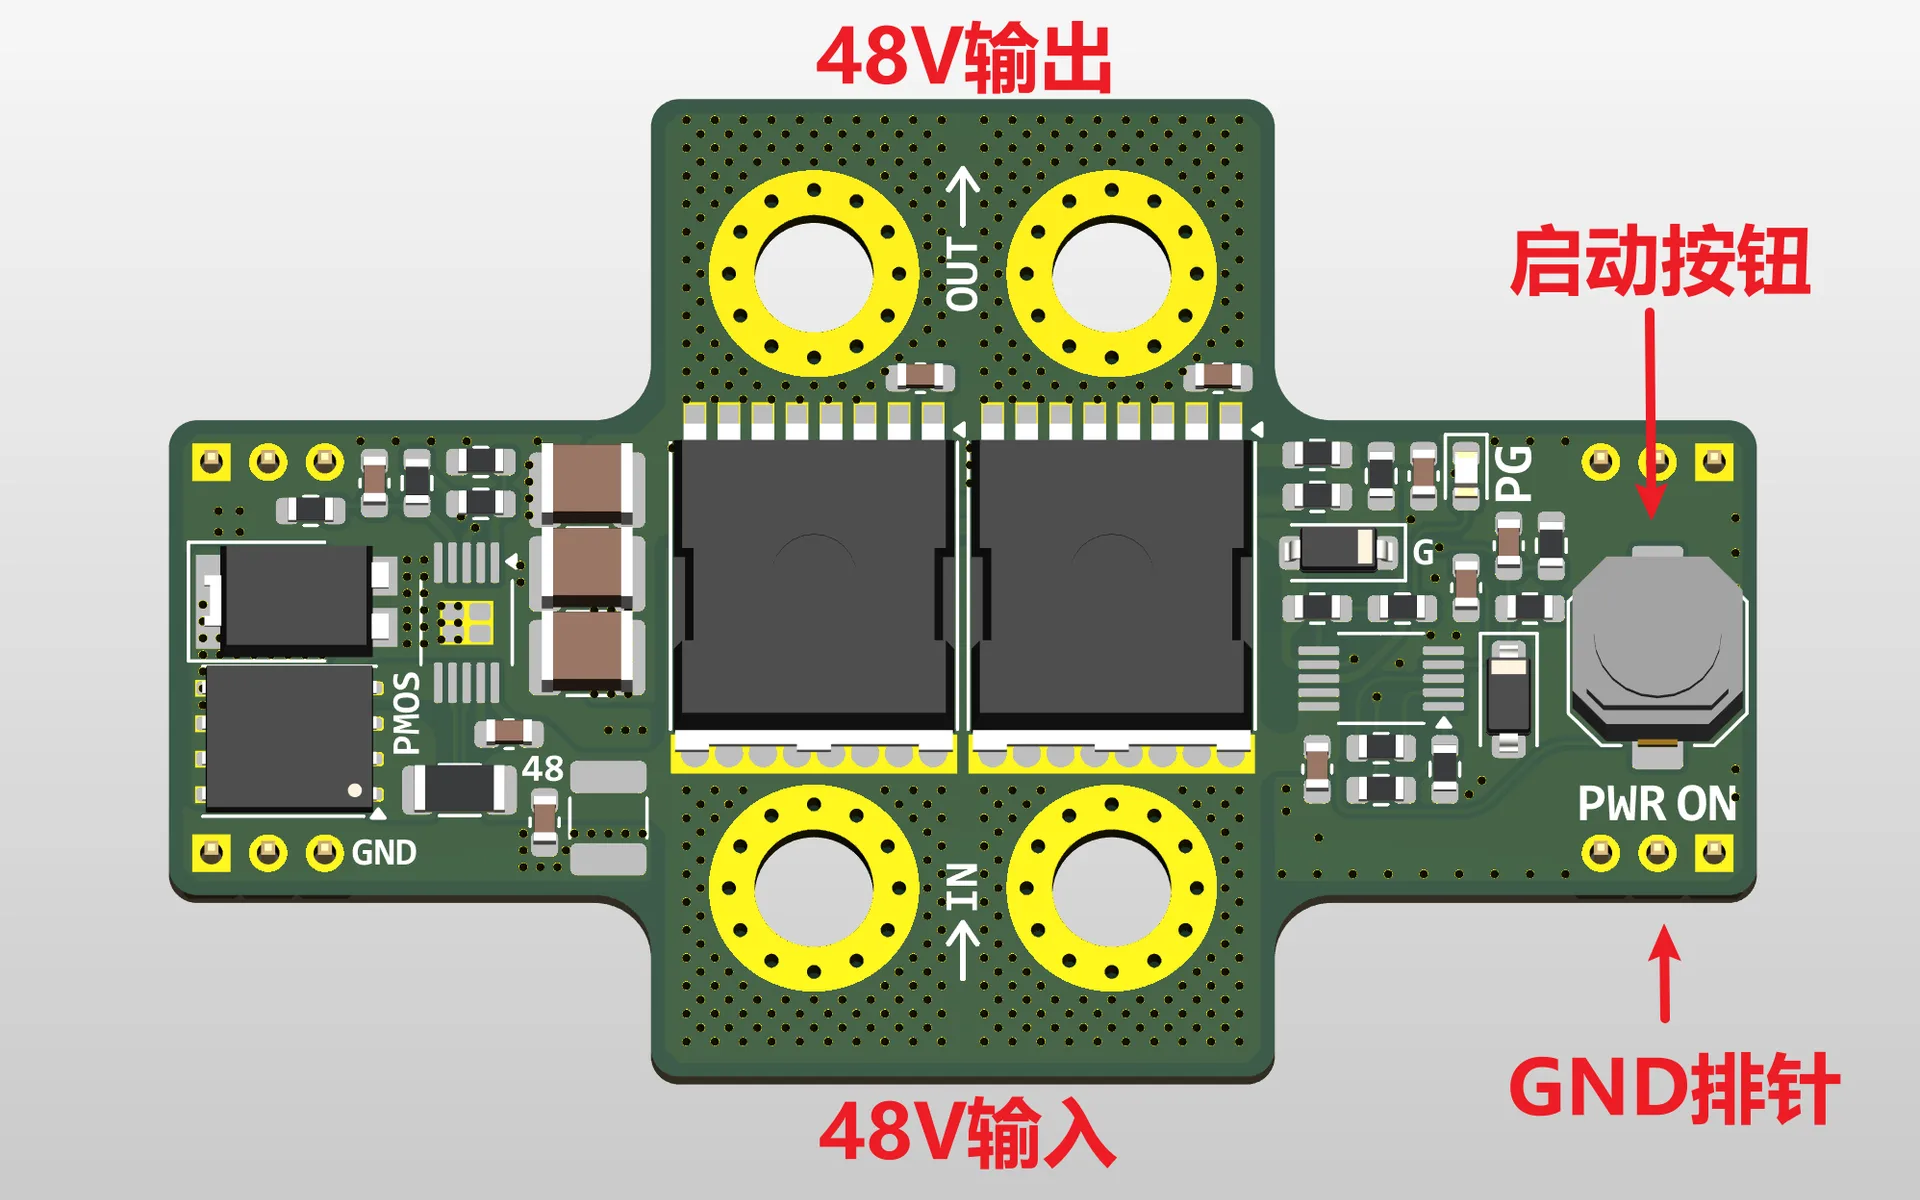
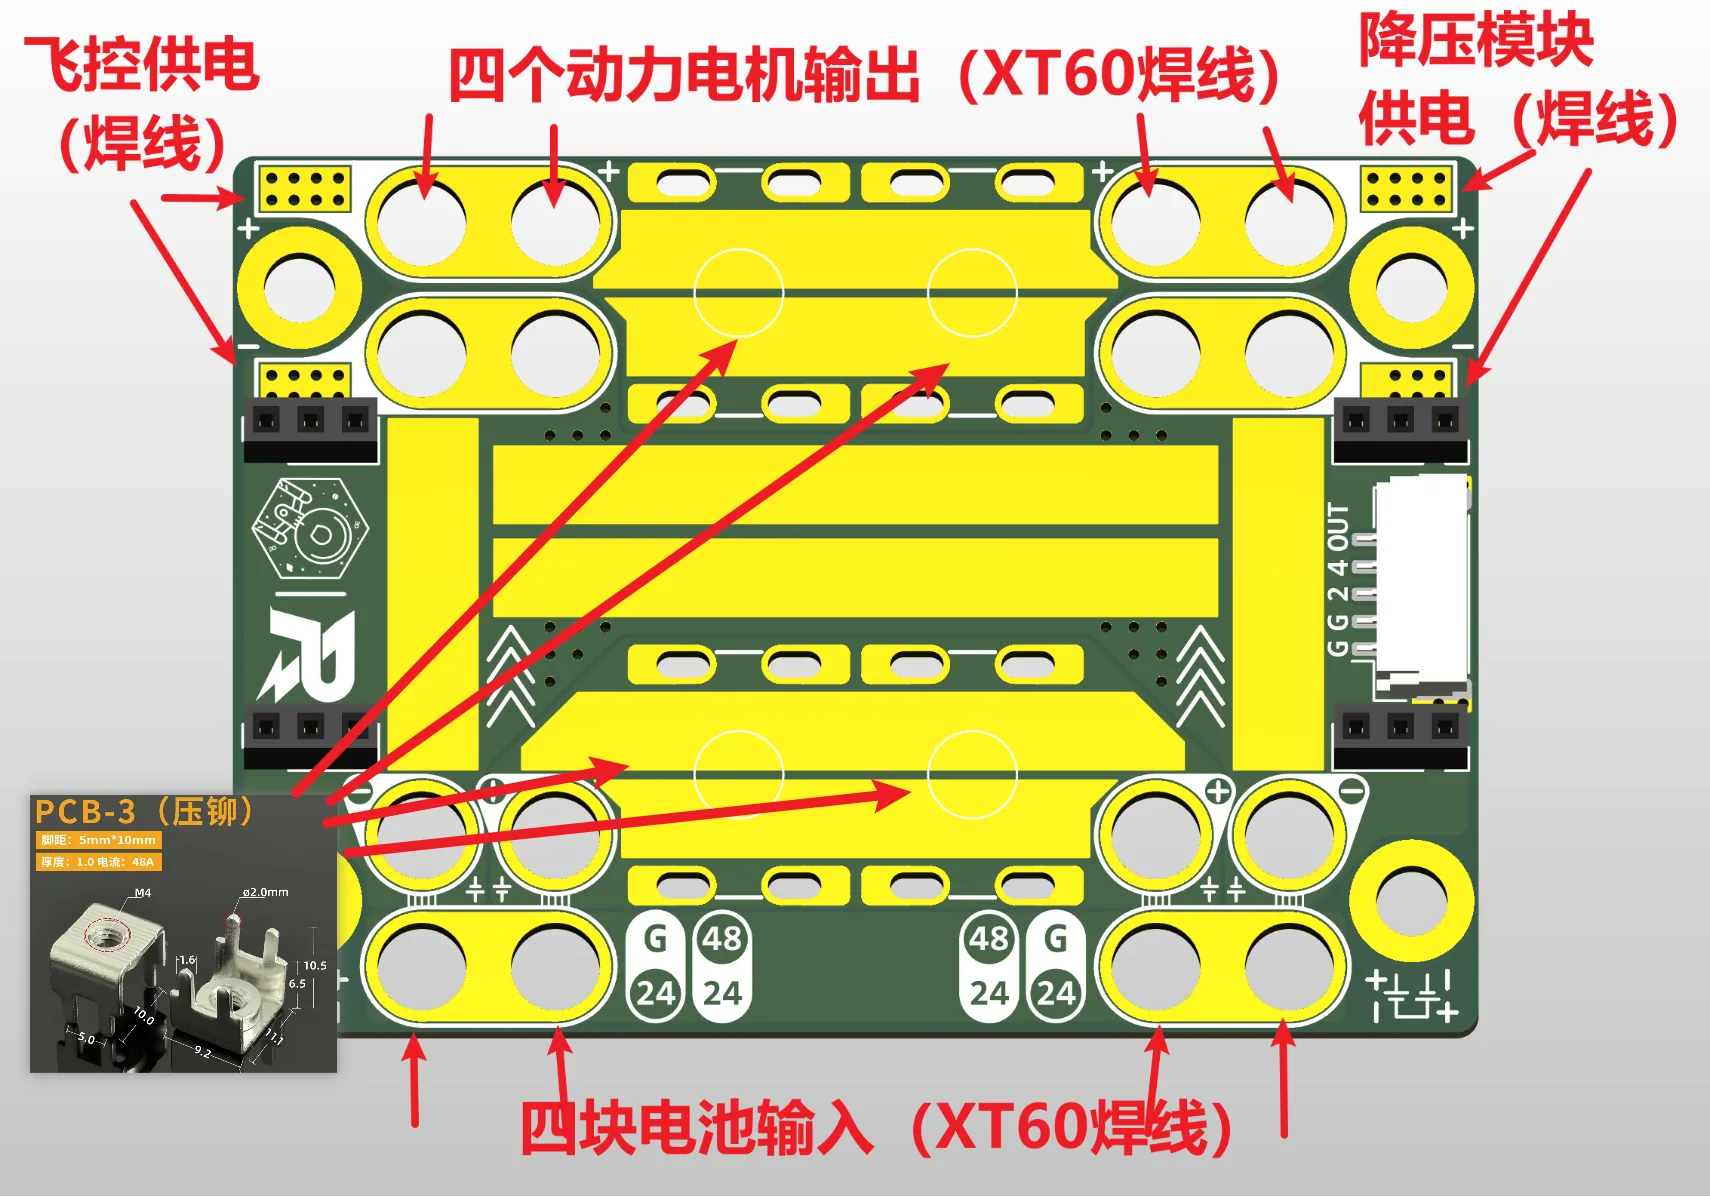
整个模块为上下板设计,下板为分电板,上板包含缓启动电路,通过四颗 M4 螺丝 + 排针连接,其中输入输出各通过两个 PCB-3 端子连接,排针提供 GND 连接。分板设计可以使得更换缓启动模块十分方便,仅需拆除四颗 M4 螺丝即可,无需拆除任何走线。
下板进行了大面积开窗以焊接载流铜排,这里不建议使用太厚的铜排防止冷却后板翘起来。
使用注意事项与不足
- 由于本模块引入了额外的预充电电路导致静态电流过大,所以上电时需要先开启新电池再插入(高位或低位插入的第一块电池可先插入后开启),全部电池插好后按启动按钮上电。
- 高压电路短路十分危险,请先使用可调电源、电流探头充分测试后再使用新电池上电。作为参考,我们的模块焊接好带载反复测试了100次没问题才使用。
- 下电可直接以任意顺序拔出电池
- 建议使用 UV 胶或其他方式覆盖加固,防止手直接触摸到元件
- 调试云台时插入任意一块高位电池与任意一块低位电池即可
- 下板留了一个 5Pin 接口,可以用来连接监测小板(赛季初做了但是后来没时间搞了)
工程文件
工程文件如下,请使用 KiCad 10 打开
在线预览与 Github 页面待整理
*由于电脑硬盘比赛后突然坏了并且没有备份最新版本,所以这里的工程文件实际是根据上一版与发加工时的 Gerber 文件修改恢复的,与实际飞机上的板子原理图一致但 PCB 可能有微小差异
致谢
感谢哈尔滨工业大学(深圳)南工骁鹰战队 [2] 与北方工业大学DreamTeam战队 [3] 为本开源提供了设计参考
感谢本赛季飞机组组长 whj Ron1n 帮忙进行压力测试,也感谢飞机组所有人的努力让我们今年在赛场实现0次炸机
最后祝大家国赛/复活赛中不再出现因电池炸机或烧电池的情况!后期我们也会视情况开源用于地面兵种的缓启动/继电器模块
附件
- RM2026_Drone_PowerSwitch.zip 38 次下载
- RM2026_Drone_PDB.zip 28 次下载
讨论区 2